For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/ko/articles/nvidia-aspire-v1-0-robot-debugging-skills-a8a0a489.md.
NVIDIA가 실행 실패를 다음 시도를 위한 학습 자료로 바꾸는 로보틱스 프레임워크 ASPIRE V1.0을 공개했습니다. 코딩 에이전트가 로봇 제어 프로그램을 작성하고 실행한 뒤, 실행 결과를 확인하고 코드를 수정합니다. 수정이 검증되면 재사용 가능한...
NVIDIA가 실행 실패를 다음 시도를 위한 학습 자료로 바꾸는 로보틱스 프레임워크 ASPIRE V1.0을 공개했습니다. 코딩 에이전트가 로봇 제어 프로그램을 작성하고 실행한 뒤, 실행 결과를 확인하고 코드를 수정합니다. 수정이 검증되면 재사용 가능한 스킬 라이브러리 항목으로 저장할 수 있습니다.
ASPIRE는 **Agentic Skill Programming through Iterative Robot Exploration(반복적 로봇 탐색을 통한 에이전트형 스킬 프로그래밍)**의 약자입니다. 핵심 아이디어는 모든 개선 사항을 새로 학습한 모델 가중치에 반영하지 않아도, 검색해 활용할 수 있는 운영 지식으로 경험을 축적할 수 있다는 것입니다.
이번 공개는 기반 추론 모델이 결과에 얼마나 큰 영향을 미치는지도 강조합니다. QbitAI는 연구팀이 GPT-6 Astra를 연결한 뒤 성능이 크게 향상됐다고 보도했습니다. NVIDIA의 현재 자료는 실행 엔진과 스킬 메커니즘은 그대로 유지하면서 여러 최첨단 모델에서 우수한 결과를 보여 줍니다.
그립에 실패했다고 해서 원인이 저절로 드러나는 것은 아닙니다. 물체 위치를 잘못 파악했을 수도 있고, 적절하지 않은 그립 후보를 선택했을 수도 있습니다. 로봇 팔이 목표 지점에 닿지 못하거나 계획한 동작이 주변 환경과 충돌했을 수도 있습니다.
ASPIRE의 실행 엔진은 인식, 계획, 그립 및 제어 호출에 관한 근거를 기록합니다. 여기에는 관측값, 입력과 출력, 그리고 가능한 경우 시각적 근거가 포함됩니다. 에이전트는 최종 실패 결과만 피드백으로 간주하는 대신 멀티모달 실행 추적에서 관련 부분을 살펴볼 수 있습니다.
작업 흐름은 다음과 같습니다.
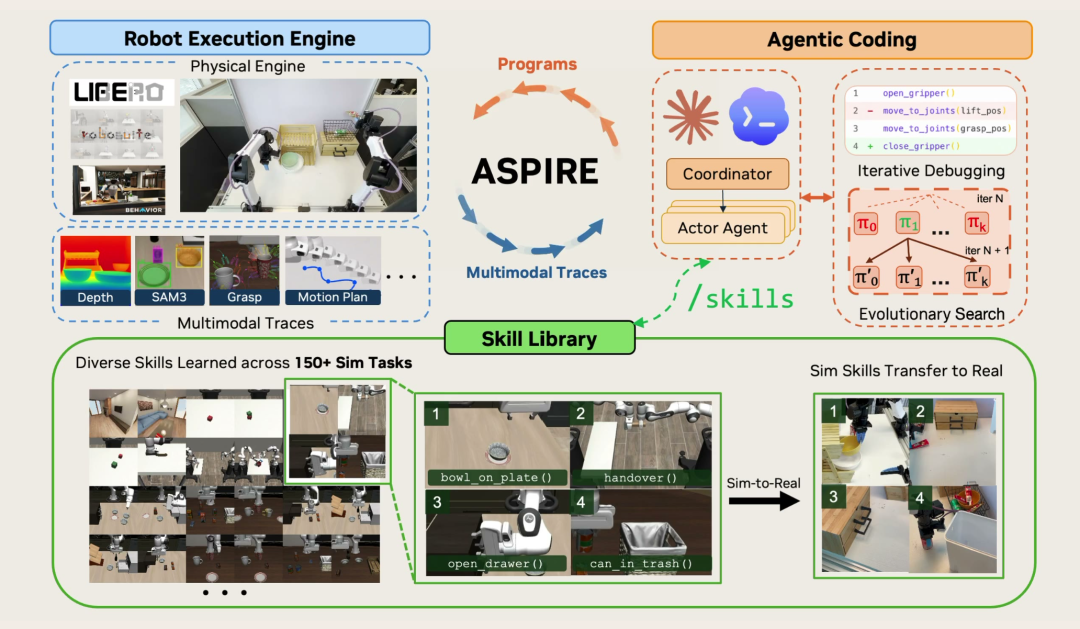
연구팀 제공 ASPIRE 방법 다이어그램. 원본 보도 자료에 수록된 이미지를 재현했습니다.
이 프레임워크는 진화적 탐색을 통해 대안 프로그램을 모색하기도 합니다. 실패하는 접근 방식을 계속 조금씩 조정하는 대신, 에이전트가 서로 다른 동작 순서, 플래너 또는 그립 전략을 살펴본 다음 실행 검증을 통과한 접근 방식을 유지할 수 있습니다.
예를 들어 위치가 낮은 물체를 집으려면 로봇의 위치를 바꾸거나, 다른 팔로 전환하거나, 다른 동작 플래너를 시도해야 할 수 있습니다. 유용한 결과물은 수정된 프로그램뿐 아니라 그 수정이 어떤 상황에 적용되는지에 관한 설명도 포함합니다.
한 번의 수정은 하나의 작업에 도움이 됩니다. 검색 가능한 스킬은 근본적인 난점이 비슷한 후속 작업에도 도움을 줄 수 있습니다.
ASPIRE는 검증된 수정 사항을 텍스트 기반 로보틱스 지식으로 정제합니다. 이후 작업에서 에이전트는 관련 항목을 검색해 새 프로그램을 작성할 때 맥락 내 지침으로 활용합니다. 이는 기존 궤적을 고정된 좌표에서 그대로 재생하는 것과 다릅니다.
원본 자료는 18개 범주에서 150개가 넘는 작업을 다루는 90개 이상의 스킬이 표시된 라이브러리를 소개합니다. 범주에는 인식, 그립, 내비게이션, 물체 탐색, 양팔 조작 및 복구가 포함됩니다. NVIDIA는 공개 탐색기가 전체 목록이 아니라 대표 사례를 보여 준다고 설명합니다.
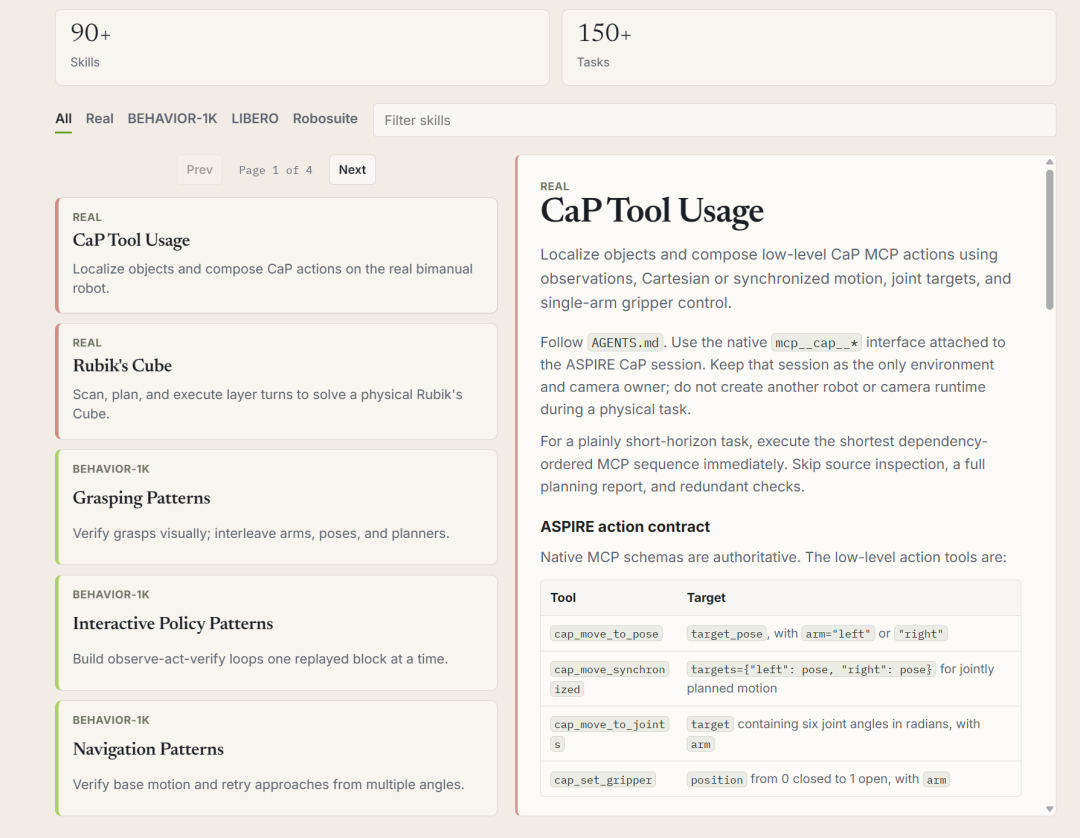
원본 보도 자료에 소개된 스킬 라이브러리 인터페이스.
프로젝트는 **대표적인 미관측 장기 작업에서 제로샷 성공률 31%**를 보고했습니다. 상당한 테스트 시점 추론과 재시도를 사용한 이전 방법의 성공률은 4%였습니다. 이는 특정 평가 설정에서 나온 결과이지, 새로운 가정용 작업 전반에 적용되는 보편적인 성공률은 아닙니다.
연구진은 시뮬레이션에서 실제 로봇으로 이어지는 초기 교차 구현체 전이 결과도 보고했습니다. 적용 가능한 시뮬레이션 발굴 스킬을 검색해 활용하면 실제 로봇에서 처음으로 성공하는 프로그램을 얻는 데 필요한 토큰 수가 줄었고, 해당 프로그램의 홀드아웃 성공률도 높아졌습니다. 그렇다고 모든 시뮬레이션 스킬이 모든 로봇이나 API에서 수정 없이 전이된다는 의미는 아닙니다.
원래 보고서는 연구팀이 이전의 Claude Opus 4.6 백엔드를 GPT-6 Astra로 교체한 뒤 시뮬레이션 결과가 크게 향상됐다고 설명합니다. Jim Fan의 발표는 Claude Opus 5.5가 Astra보다 약간 앞서고 Sonnet 5.5가 비용 대비 성능 측면에서 유리한 위치를 차지했다고도 설명합니다. 해당 비교에서 작업당 비용은 약 12달러였습니다.
현재 공식 프로젝트 페이지는 Claude Opus 5.5를 사용한 주요 결과를 다음과 같이 보고합니다.
| 평가 | 프로젝트에서 보고한 결과 | 범위 |
|---|---|---|
| LIBERO-Pro | 평균 성공률 99% | 테스트한 80개 작업 전체 |
| Robosuite | 대표 작업에서 성공률 100% | 전체 스위트가 아닌 선택된 작업 |
| BEHAVIOR-1K | 대표 작업에서 성공률 100% | 1,000개 활동 전체가 아닌 선택된 작업 |
원본 자료는 대표적인 Robosuite 작업 7개와 BEHAVIOR-1K 작업 2개를 명시합니다. 이 분모를 고려해야 합니다. 이 결과를 BEHAVIOR-1K 전체를 해결한 것으로 표현해서는 안 됩니다.
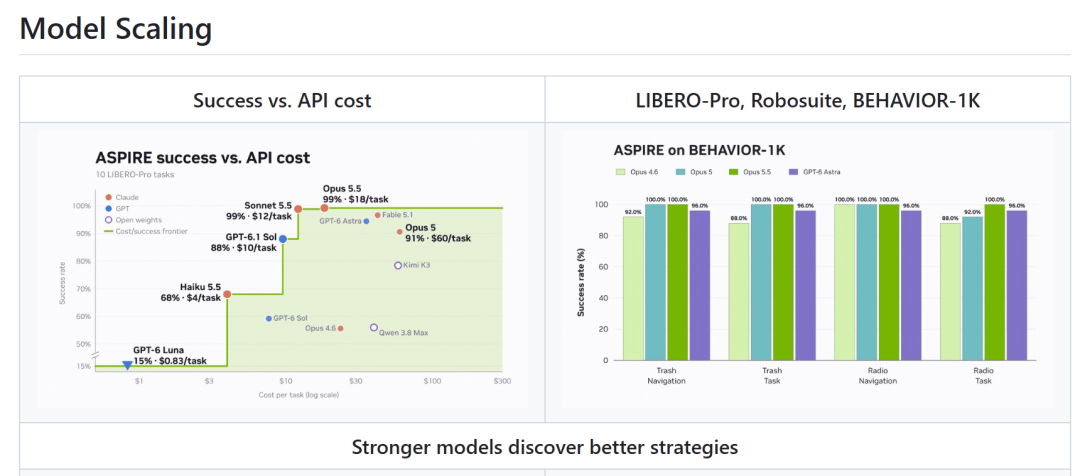
보고서에 표시된 ASPIRE 프로젝트의 모델 확장 비교.
아이디어를 한 문장으로 입력하면 We0 AI가 쇼케이스 사이트, 페이지, CMS를 생성하고 출시 후 고객과 트래픽 확보를 돕습니다.
무료 등록을 위한 하나의 완전한 프로젝트 생성
하나의 완전한 생성 흐름을 시도하고 첫 번째 프로젝트 초안을 빠르게 보는 데 가장 적합합니다.
저장소의 별도 모델 확장 실험은 LIBERO-Pro 작업 10개를 평가하며, 모델에 따라 성공률이 15%에서 99%까지라고 보고합니다. 이 실험은 80개 작업 전체에서 나온 결과와 혼동해서는 안 됩니다.
실무적으로 중요한 점은 모델이 바뀌어도 인식 도구, 제어 인터페이스 및 축적된 스킬을 계속 유용하게 활용할 수 있다는 것입니다. 프로젝트는 이를 범용 추론 능력이 강해질수록 기존 에이전트 시스템의 성능도 향상되는 더 넓은 패턴의 로보틱스 버전으로 설명합니다.
공개 저장소에는 코드, 구성 파일, 에이전트 스킬 및 재현 실행 안내서가 포함되어 있습니다. NVIDIA 소유 자료와 기여 자료는 Apache 2.0 라이선스로 제공되며, 타사 구성 요소에는 각자의 라이선스 조건이 적용됩니다.
저장소는 시뮬레이션 실험과 실제 로봇 작동을 구분합니다. 시뮬레이션을 설정하려면 CUDA, uv, 접근이 제한된 SAM3 가중치에 대한 접근 권한 등 호스트 환경을 준비해야 합니다. 실험을 재현하려면 하나의 일반 명령으로 게시된 모든 결과를 재현할 수 있다고 가정하는 대신, 스위트, 작업 집합, 시드 일정 및 출력 경로를 선택해야 합니다.
중요: README에 따르면 생성된 Python 코드는 모든 모듈을 가져올 수 있으며, 시험 프로세스와 감시 프로세스는 보안 샌드박스가 아닙니다. 공식 안내는 격리된 호스트를 사용하고 실제 하드웨어에 대한 권한 부여와 제어를 별도로 마련하도록 권고합니다. 시뮬레이터 실행에 성공했다고 해서 감독자 없이 실제 환경에서 작동할 준비가 된 것은 아닙니다.
프로젝트는 아직 해결되지 않은 한계도 열거합니다. 여기에는 신뢰할 수 있는 성공 감지, 안전한 초기화, 안전 모니터링, 보정, 고정된 프리미티브 API, 높은 탐색 비용, 불완전한 장기 스킬 메모리 관리가 포함됩니다. 라이브러리가 커지면 항목이 오래되거나 지나치게 특정한 상황에만 맞게 될 수 있습니다.
보고서는 World Labs의 별도 개발 소식으로 마무리됩니다. 회사의 공식 게시물은 카메라 경로를 정밀하게 제어하는 시연과 함께 Atlas 베타 액세스가 순차적으로 시작되고 있음을 확인합니다.
QbitAI는 이와 함께 1분 분량의 1440p 출력, 이미지나 휴대전화 영상으로부터의 재구성, 포인트 클라우드와 가우시안 스플랫 출력, 로보틱스용 RGB/깊이 시뮬레이션을 보도했습니다. 이 상세 사양은 이 기사에서 확인할 수 있었던 짧은 공식 게시물만으로는 독립적으로 확인되지 않았습니다.
환경 생성과 로봇 스킬 학습은 서로 보완하는 연구 방향이 될 수 있습니다. 검토한 자료에는 ASPIRE와 Atlas의 통합 발표가 없으므로, 두 기술의 결합은 공개된 워크플로가 아니라 보도 자료에서 시사한 가능성에 머뭅니다.
ASPIRE는 코딩 에이전트를 사용해 로봇 제어 프로그램을 작성하고 실행하며 디버깅하는 로보틱스 프레임워크입니다. 검증된 교훈을 재사용 가능한 스킬로 저장해 후속 작업에 활용합니다.
이 프로젝트는 기반 모델의 가중치를 경사 업데이트하는 대신 스킬을 개선하고 운영 지식을 축적하는 데 중점을 둡니다. 가중치가 고정된 최첨단 모델도 이러한 스킬을 검색해 새 프로그램을 작성할 때 활용할 수 있습니다.
아니요. 보고된 100% 결과는 BEHAVIOR-1K의 대표 작업 중 선택된 작업에 관한 것으로, 전체 활동 모음에 해당하지 않습니다. LIBERO-Pro의 99%라는 수치도 범위가 다릅니다. 테스트한 작업 80개를 기준으로 합니다.
이 프로젝트는 여러 최첨단 모델을 평가하며, 프레임워크가 특정 코딩 에이전트에 종속되지 않는다고 설명합니다. 다만 성공률과 비용은 모델, 작업 및 실험 구성에 따라 달라집니다. 호환된다는 사실만으로 동등한 결과가 보장되지는 않습니다.
연구진은 시뮬레이션에서 발굴한 일부 스킬이 서로 다른 구현체와 API에 걸쳐 실제 로봇의 디버깅 부담을 줄인다는 초기 근거를 보고했습니다. 실제로 작동하려면 여전히 보정, 모니터링, 안전한 초기화 및 결과 검증이 필요합니다.
공식 프로젝트는 아직 완전 자율형 실제 환경 학습 시스템이 아니라고 명시합니다. README에서도 시뮬레이션 사용과 실제 하드웨어 작동에 필요한 운영자 제어를 구분합니다.
ASPIRE는 로봇 실행 추적을 코딩 및 디버깅 루프와 연결한 다음, 검증된 수정 사항을 재사용 가능한 지식으로 저장합니다. 코드, 실행 안내서 및 스킬 탐색기를 통해 이 워크플로를 확인할 수 있도록 공개했습니다.
결과는 유망한 모델 확장과 초기 스킬 전이를 보여 주지만, 벤치마크 범위와 실제 환경 배포에는 중요한 한계가 있습니다. 재사용 가능한 스킬 루프가 핵심 기여입니다. 일부 벤치마크에서 거의 완벽한 결과를 얻었다고 해서 통제된 실제 환경 평가가 불필요해지는 것은 아닙니다.
한 문장에서 시작해 몇 분 안에 완전한 웹사이트를 받아보세요.



