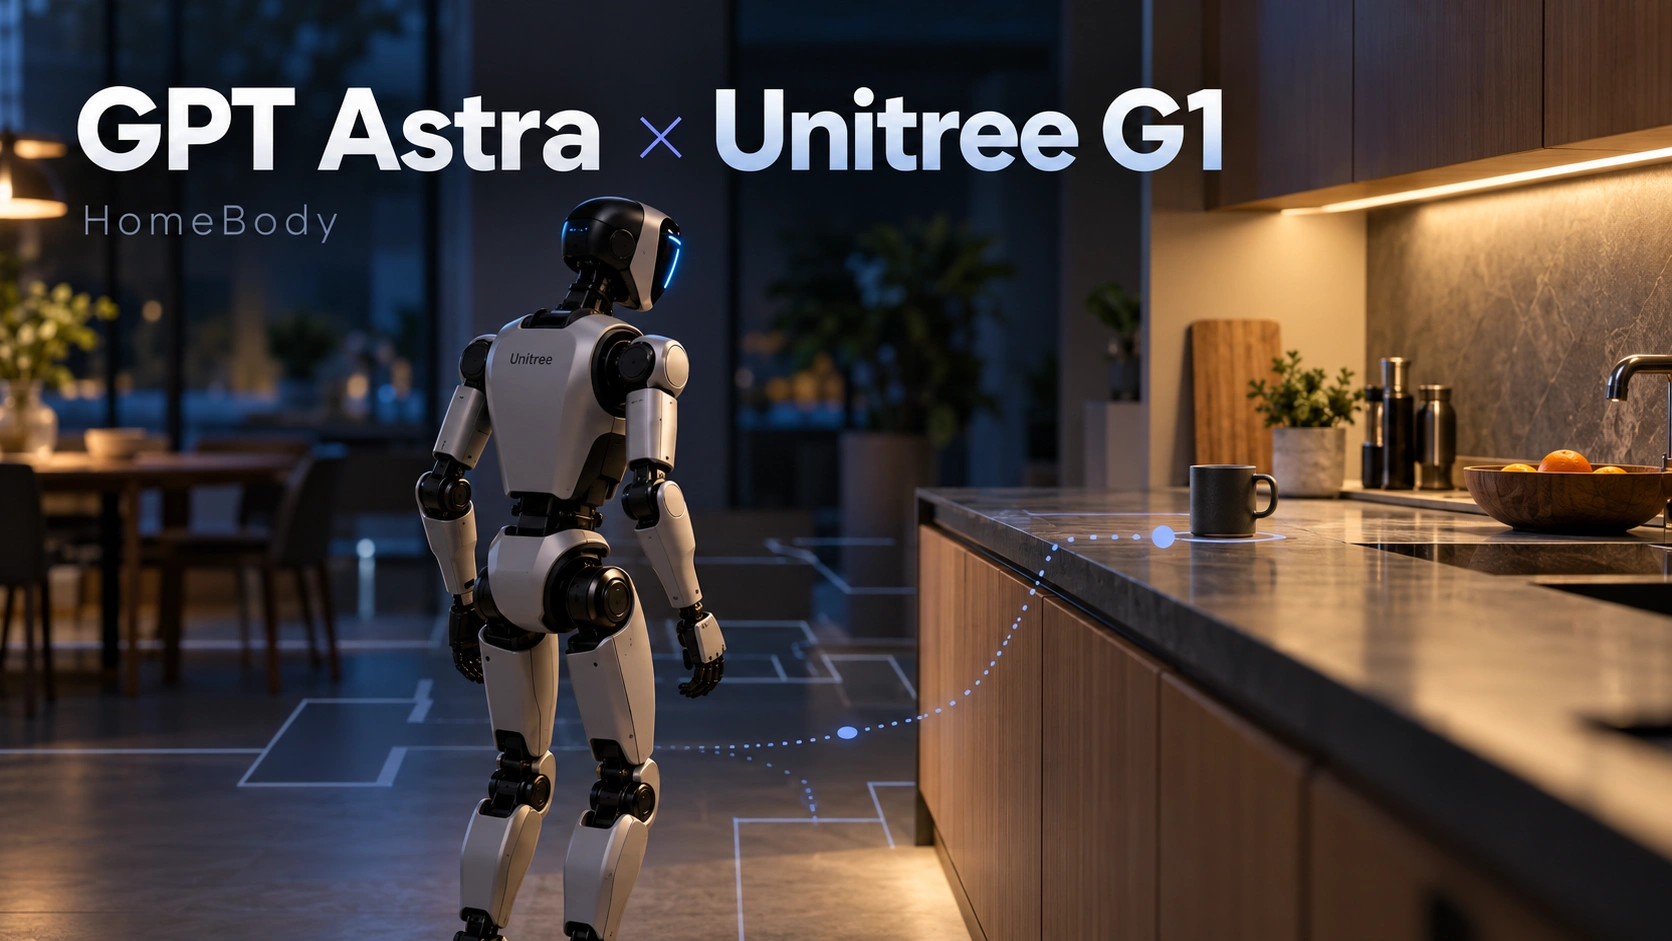
El último avance de la IA incorporada no es otra demostración de un brazo robótico sobre una mesa.
Ahora se ha mostrado un humanoide Unitree G1 explorando una cocina desconocida, recordando dónde están los objetos, recogiendo elementos de distintas zonas, abriendo cajones, recuperando medicamentos que ya no están visibles y entregándoselos a una persona.
El proyecto se llama HomeBody y procede de investigadores de Stanford University y Caltech.
Su idea central es sorprendentemente sencilla:
Permitir que un modelo de visión y lenguaje de frontera trate las habilidades robóticas como herramientas.
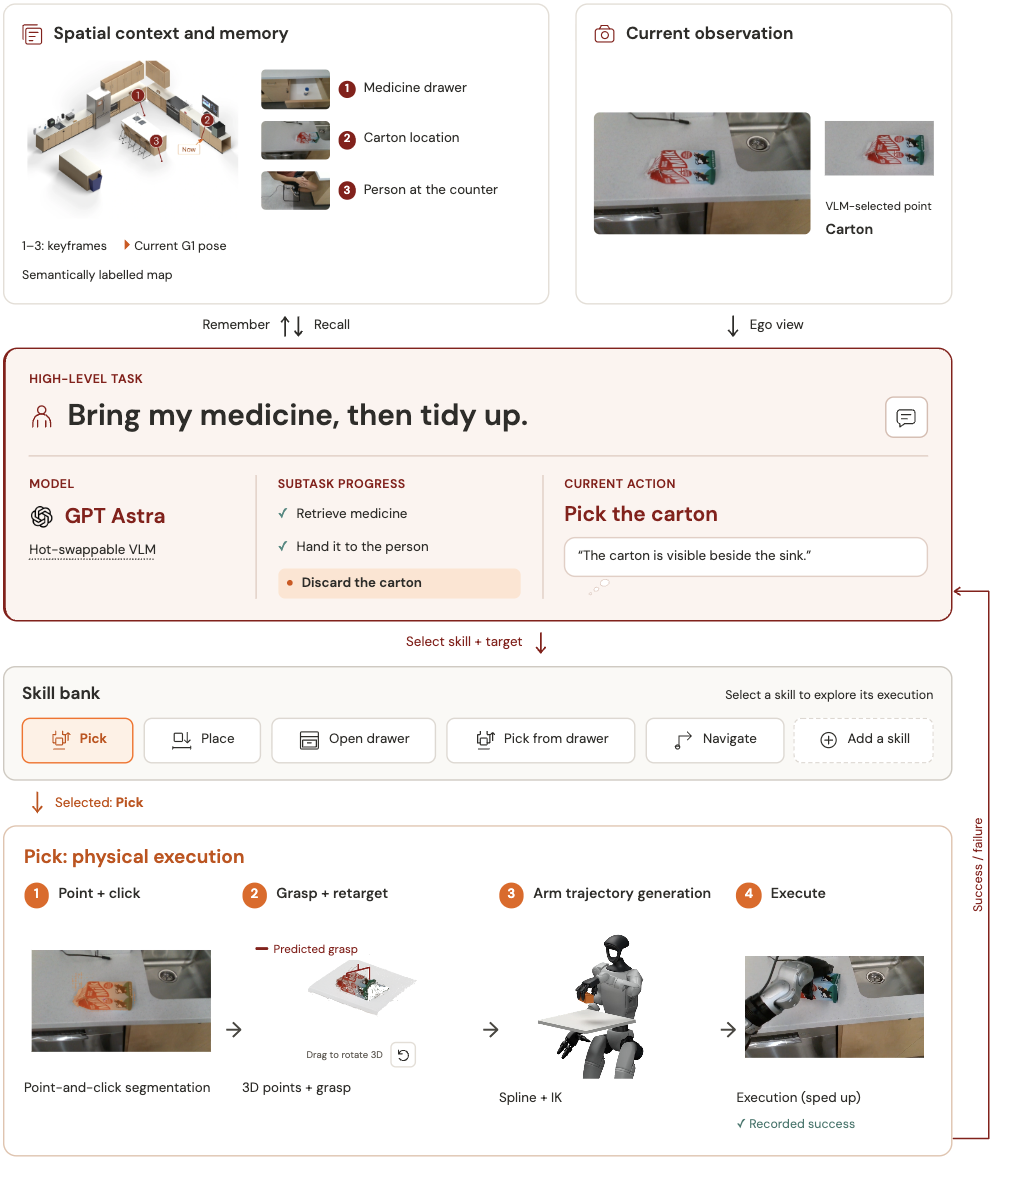
En lugar de pedir al modelo que genere cada comando de las articulaciones, HomeBody permite que GPT Astra comprenda la tarea, decida qué debe ocurrir a continuación y ejecute habilidades reutilizables de navegación, recogida, colocación, apertura de cajones y recuperación de objetos.
Esto convierte al modelo en un planificador de alto nivel, en lugar de un controlador motor de bajo nivel.
El resultado es un flujo de trabajo robótico con un horizonte más largo que la configuración habitual de “ver un objeto, recogerlo y detenerse”.
En la demostración en la cocina, el robot primero explora el entorno y crea una memoria espacial persistente. Después reconstruye un gemelo digital, alinea esa representación con la habitación real y utiliza las observaciones recordadas para completar instrucciones posteriores.
Por ejemplo, el usuario puede decir:
“Ordena la cocina. Pon las bolsas de café en la isla y tira los envases estropeados.”
A continuación, el G1 se desplaza entre distintas ubicaciones, recoge las bolsas de café y desecha los envases indicados.
Una segunda tarea resulta todavía más reveladora:
“He olvidado mi medicamento, ¿puedes traérmelo? Y tira también el envase en mal estado mientras estás allí.”
El medicamento no está visible cuando se formula la petición.
HomeBody busca en su memoria espacial almacenada, recuerda el cajón donde se observó anteriormente el medicamento, navega hasta allí, abre el cajón, recupera el medicamento, se lo entrega a la persona y completa la tarea de desechar el envase.
Ese es el cambio importante.
El robot ya no reacciona únicamente a lo que tiene delante de su cámara en ese momento. Combina la percepción actual, las observaciones recordadas, la geometría de la habitación, la navegación, la manipulación y la secuenciación de tareas en todo el espacio.
Permitir que GPT trate las habilidades robóticas como herramientas
El diseño central de HomeBody puede resumirse en una frase:
GPT Astra selecciona y secuencia habilidades robóticas mediante llamadas estructuradas a herramientas.
El modelo se encarga de comprender el objetivo del usuario y decidir qué debe suceder a continuación.
La pila robótica gestiona los detalles físicos.
Una vista simplificada sería la siguiente:
Instrucción del usuario
      ↓
GPT Astra / System 2
      ↓
Elegir habilidad + objetivo
      ↓
Navegar / Recoger / Colocar / Abrir cajón / Recoger del cajón
      ↓
Percepción + planificación del movimiento + control de bajo nivel
      ↓
Resultado de la ejecución
      ↓
Devolver el resultado a GPT Astra
      ↓
Elegir la siguiente acción
Sin embargo, antes de que el robot pueda recoger algo de una cocina desconocida, necesita más que una biblioteca de habilidades.
Debe saber cómo es la cocina y dónde se encuentran los objetos recordados.
HomeBody crea ese contexto en tres etapas.
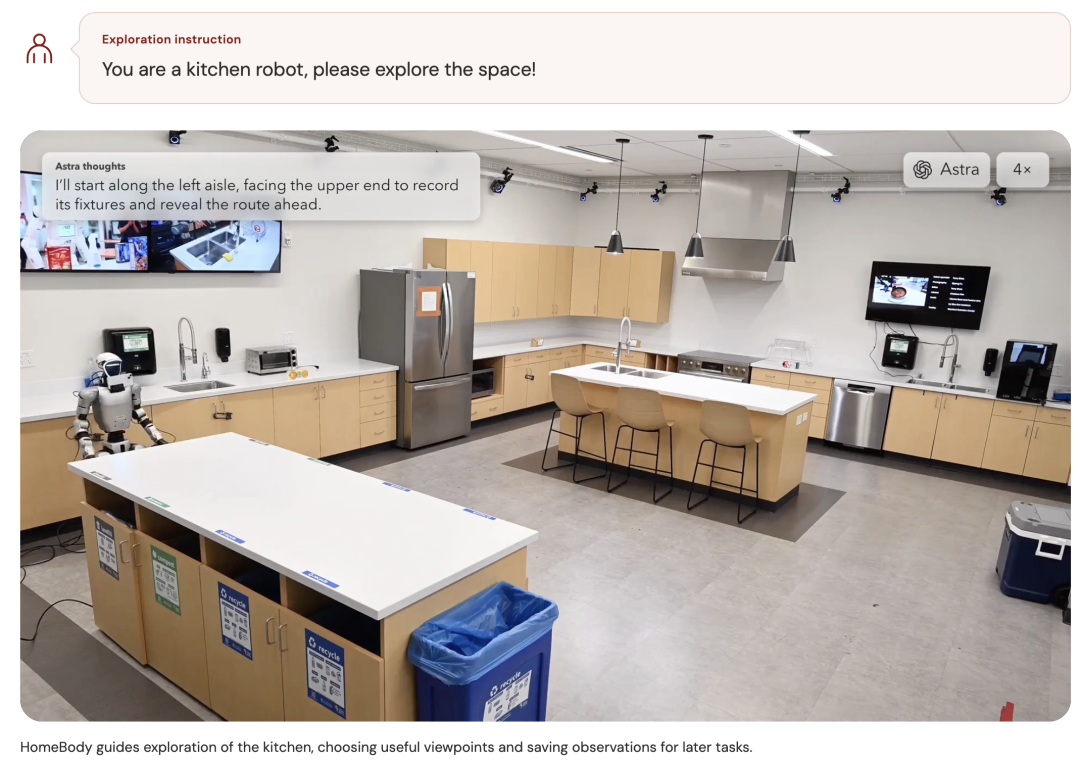
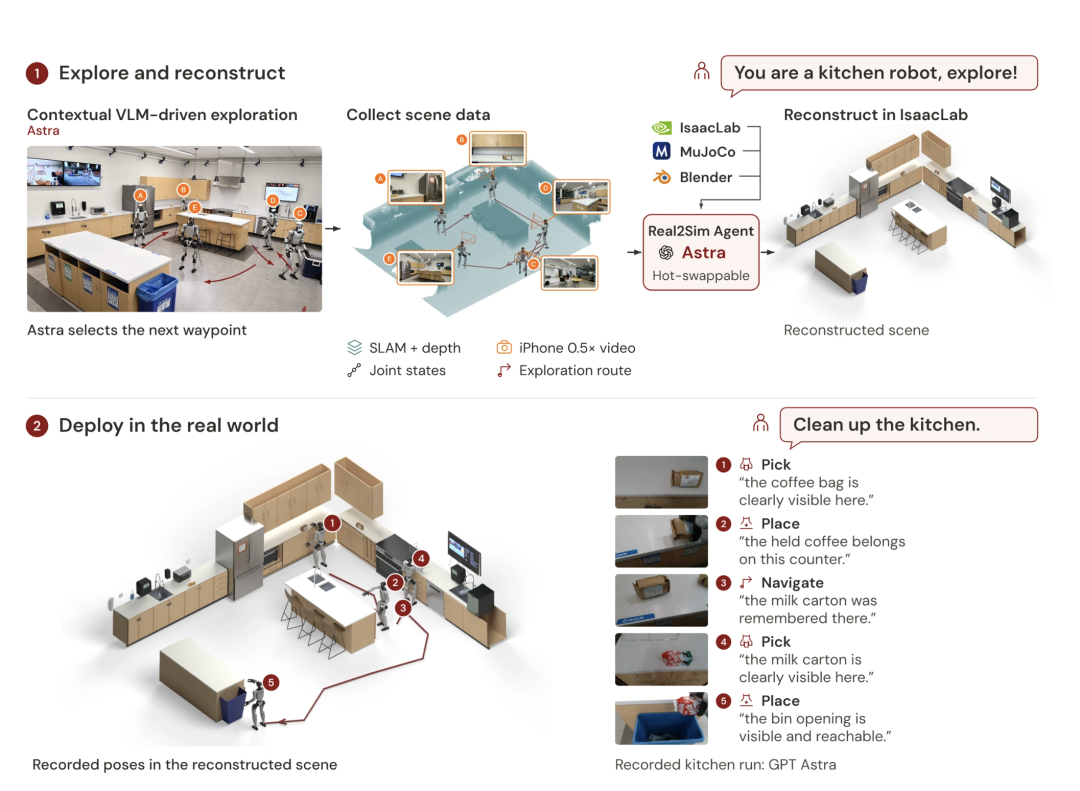
Paso 1: explorar la cocina y crear una memoria espacial
La primera instrucción es deliberadamente sencilla:
Eres un robot de cocina; ¡explora el espacio!
A continuación, GPT Astra selecciona puntos de observación útiles y guía al G1 por la habitación.
Durante la exploración, HomeBody recopila varias formas de datos, entre ellas:
- Observaciones de la cámara subjetiva del humanoide.
- Vídeo de iPhone a 0,5× utilizado por la canalización de reconstrucción del proyecto.
- Observaciones de la cámara Intel D435i.
- Escaneos LiDAR.
- Geometría SLAM.
- Posiciones de las articulaciones.
- Puntos de paso del robot seleccionados durante la exploración.
La cámara muestra el contenido de la habitación.
El LiDAR y otros sensores proporcionan la estructura espacial medida.
SLAM —localización y mapeo simultáneos— ayuda al robot a construir un mapa mientras estima su propia posición dentro de él.
La parte crucial es la persistencia.
Cuando el G1 se aleja de un objeto, la información no desaparece junto con la vista de la cámara.
HomeBody almacena las observaciones y las asocia con ubicaciones para que las tareas posteriores puedan recuperarlas.
Así es como una petición como “tráeme mi medicamento” puede funcionar aunque el medicamento esté oculto dentro de un cajón o fuera del campo de visión del robot.
Paso 2: reconstruir la cocina real en una simulación
La exploración por sí sola no es suficiente.
A continuación, HomeBody utiliza GPT Astra como un agente Real2Sim para crear una reconstrucción digital del entorno en NVIDIA Isaac Sim.
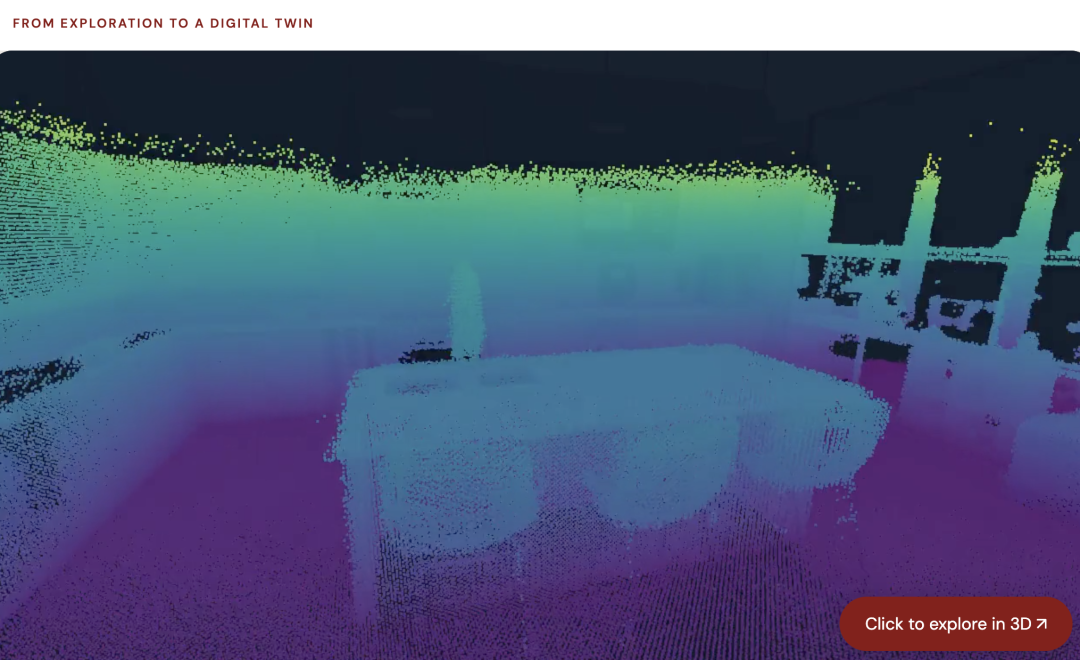
El gemelo digital funciona como un modelo espacial de la cocina.
Proporciona al sistema una representación estructurada de:
- La distribución de la habitación.
- La posición de las encimeras.
- La ubicación de los cajones.
- El espacio transitable.
- Las relaciones entre el robot y los objetos objetivo.
Es importante destacar que la reconstrucción no se basa únicamente en la apariencia.
HomeBody también incorpora la geometría SLAM medida al proceso Real2Sim.
Esto proporciona a la reconstrucción restricciones dimensionales del mundo real.
Es importante porque una reconstrucción visual atractiva no basta para la robótica.
El robot debe saber si un pasillo es realmente lo bastante ancho para atravesarlo, si el cuerpo puede situarse lo suficientemente cerca de un cajón y si un brazo puede alcanzar un objetivo sin colisionar con el entorno.
Después, el sistema alinea el mapa SLAM del mundo real con la simulación reconstruida en un sistema de coordenadas compartido.
Las observaciones de cámara almacenadas, las descripciones semánticas y las ubicaciones del robot pueden conectarse entonces con lugares físicos de la habitación.
Por tanto, en lugar de recordar únicamente:
Vi un frasco de medicamento.
HomeBody puede conservar algo más parecido a esto:
Vi el medicamento en este cajón,
en esta ubicación recordada,
dentro del sistema de coordenadas compartido de la habitación.
Eso es lo que hace posible la recuperación posterior.
Paso 3: dar un objetivo al robot y permitirle secuenciar las habilidades
Después de la exploración y la reconstrucción, el usuario puede emitir una tarea cotidiana.
Por ejemplo:
Ordena la cocina.
Pon las bolsas de café en la isla
y tira los envases estropeados.
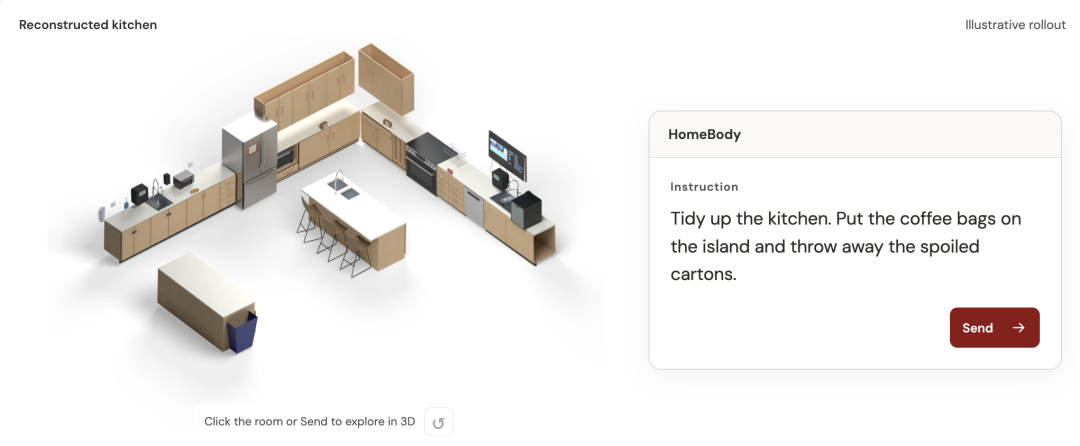
En cada etapa, GPT Astra puede tener en cuenta:
- La observación actual de la cámara.
- El mapa espacial.
- Los fotogramas clave guardados y los objetos recordados.
- La posición actual del G1.
- Qué mano sostiene un objeto.
- El resultado de la habilidad anterior.
- Las subtareas restantes.
A continuación, selecciona la siguiente habilidad y el objetivo.
La demostración del medicamento muestra por qué esto resulta útil.
El usuario no especifica el cajón.
El modelo puede recordar una observación anterior, volver a navegar hasta la zona correcta, abrir el cajón, recuperar el frasco, entregarlo y continuar con la instrucción de limpieza restante.
La tarea es lo bastante larga como para que ningún fotograma individual de la cámara contenga toda la información necesaria para completarla.
Ese es precisamente el contexto en el que la memoria espacial persistente resulta valiosa.
GPT planifica la tarea, pero ¿quién controla el cuerpo?
Este es el detalle arquitectónico más importante de HomeBody.
Es fácil escuchar que “GPT controla un robot humanoide” e imaginar que el modelo de lenguaje genera directamente cada ángulo de las articulaciones.
Eso no es lo que hace el sistema.
Trabajos anteriores, como RoboCurve, demostraron que modelos de frontera pueden controlar tareas de brazos robóticos observando imágenes de cámaras y el estado del robot, y utilizando herramientas que especifican la posición, la orientación y el estado de apertura o cierre de la pinza.
HomeBody opera en un nivel de abstracción superior.
El modelo ejecuta habilidades reutilizables completas.
El proyecto explica la pila humanoide habitual mediante tres niveles conceptuales:
- System 2: un modelo de visión y lenguaje que interpreta observaciones e instrucciones y decide qué debe ocurrir.
- System 1: normalmente, un modelo de visión-lenguaje-acción aprendido que genera comandos de acción.
- System 0: el controlador de bajo nivel que coordina el cuerpo del robot.
Una arquitectura de acción aprendida convencional puede tener este aspecto:
VLM System 2
     ↓
VLA System 1
     ↓
Controlador de cuerpo completo System 0
HomeBody cambia la parte intermedia de esa canalización.
En lugar de exigir que un VLA aprendido traduzca la intención de alto nivel en acciones, el VLM ejecuta directamente una biblioteca de habilidades componibles.
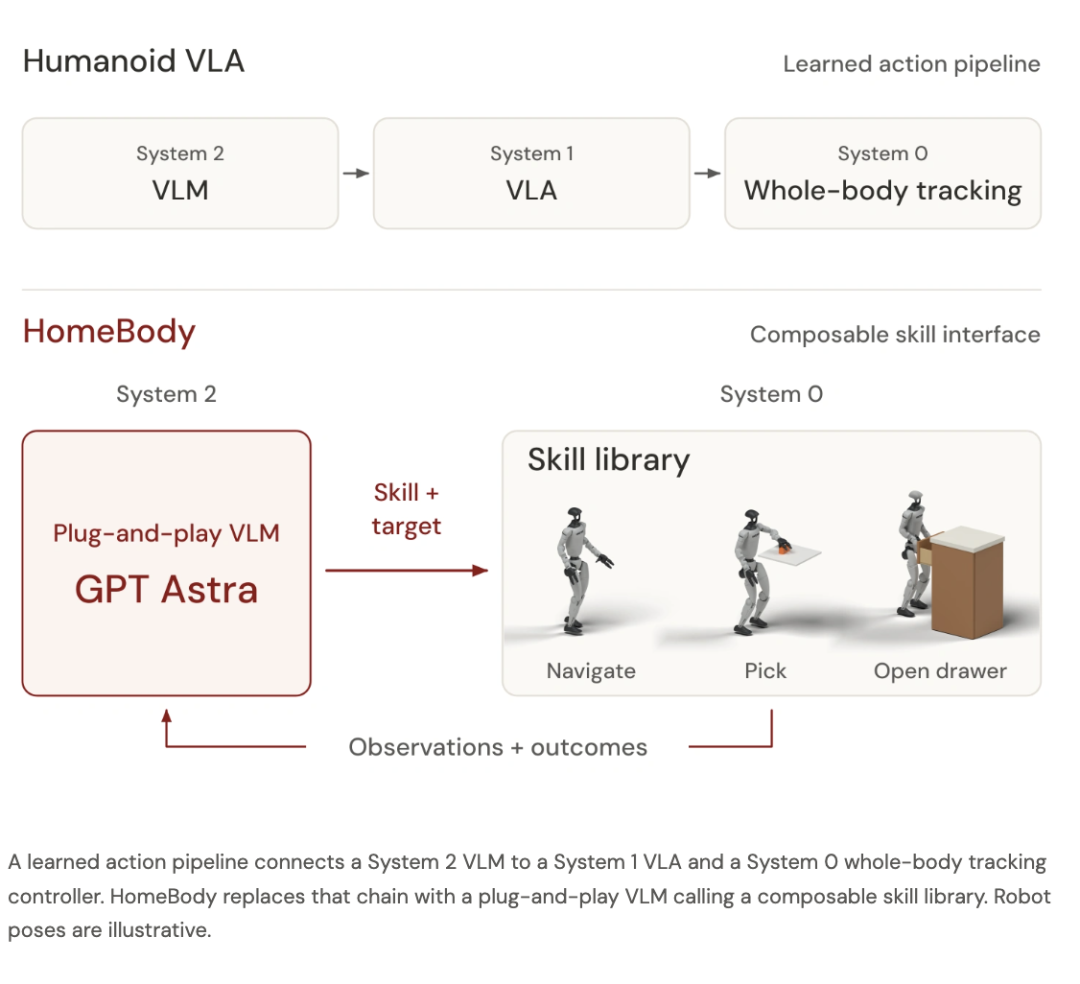
La estructura resultante se acerca más a esta:
VLM System 2
     ↓
Biblioteca de habilidades
     ↓
Planificación del movimiento + percepción
     ↓
Control de cuerpo completo System 0
La biblioteca de habilidades
El vocabulario actual de habilidades de HomeBody incluye:
| Habilidad | Qué proporciona el modelo de alto nivel | Qué gestiona la habilidad |
|---|---|---|
| Navegar | Ubicación y orientación objetivo | Planificación de la ruta y ejecución de la locomoción |
| Recoger | Punto de imagen y elección de la mano | Segmentación, profundidad, pose de agarre, trayectoria del brazo y reintentos |
| Colocar | Mano y objetivo de liberación 3D | Mover el objeto sostenido hasta el objetivo y soltarlo |
| Abrir cajón | Objetivo del cajón o tirador | Alineación, postura de enganche y secuencia de tracción hacia atrás |
| Recoger del cajón | Objetivo del objeto dentro del cajón abierto | Alcance, agarre, elevación y lógica de reintento local |
Todas las habilidades comparten una interfaz para objetivos y resultados de ejecución.
El modelo no necesita comprender la implementación interna de bajo nivel de cada habilidad.
Solo debe decidir qué habilidad debe ejecutarse y cuál es su objetivo.
Cómo funciona la recogida
Para una acción de recogida, GPT Astra selecciona un punto en la imagen de la cámara subjetiva y elige qué mano utilizar.
A partir de ahí, la pila de habilidades toma el control.
Según la implementación de HomeBody:
- El punto de imagen seleccionado activa la segmentación.
- Fast-FoundationStereo estima la profundidad a partir de imágenes estéreo de la D435i.
- La calibración de la cámara proyecta la geometría segmentada en 3D.
- El sistema predice analíticamente un agarre.
- El planificador del brazo construye una referencia spline con temporización de mínima sacudida.
- La cinemática inversa resuelve la trayectoria del brazo.
- Se aplican comprobaciones de colisión al movimiento barrido.
- El controlador de bajo nivel ejecuta el plan.
En otras palabras:
GPT decide qué recoger
y qué mano utilizar.

La habilidad robótica decide
cómo llega físicamente la mano hasta allí.
Esta separación mantiene al modelo de frontera centrado en el razonamiento y la secuenciación de tareas, en lugar de hacerlo responsable del control motor en tiempo real.
Cómo corrige el robot los errores
El mundo físico es ruidoso.
Un objeto puede desplazarse en la imagen de la cámara mientras el robot se aproxima.
Un agarre puede cerrarse sin entrar en contacto.
El robot puede necesitar ajustar su postura.
Por ello, HomeBody no exige una nueva decisión de GPT para cada pequeña corrección.
El proyecto utiliza segmentación y seguimiento SAM 2.1 con selección de memoria de estilo SAMURAI para seguir los objetivos entre fotogramas.
A continuación, el servo visual puede corregir localmente la alineación.
Si un agarre falla, la habilidad puede probar otro candidato de agarre o reposicionar el robot y volver a planificar.
Estos reintentos locales están acotados.
Cuando la habilidad local ya no puede recuperarse, envía el motivo del fallo a GPT Astra.
El VLM puede entonces elegir un objetivo diferente, reposicionar el robot o cambiar el plan de alto nivel.
El ciclo es el siguiente:
Crea un sitio de presentacion y capta leads en minutos
Describe tu idea una vez y We0 AI puede generar un sitio de presentacion, paginas y CMS, y ayudarte a atraer clientes y trafico tras el lanzamiento.
Una generación completa de proyectos para registro gratuito
Lo mejor para probar un flujo de generación completo y ver rápidamente el primer borrador del proyecto.
Decidir
  ↓
Ejecutar la habilidad
  ↓
Observar el resultado
  ↓
Reintento local si es posible
  ↓
Devolver el resultado a GPT Astra
  ↓
Volver a planificar si es necesario
Así se pueden encadenar varias habilidades en una secuencia más larga, como:
Navegar hasta el cajón
→ Abrir el cajón
→ Recoger el medicamento
→ Navegar hasta la persona
→ Entregar el medicamento
→ Encontrar el envase
→ Tirar el envase
La marcha y el equilibrio de todo el cuerpo siguen siendo un problema de control independiente
Aunque el planificador de alto nivel seleccione la habilidad correcta, un humanoide todavía debe mantener el equilibrio al caminar y alcanzar objetos.
HomeBody utiliza AMO (Adaptive Motion Optimization), previamente entrenado, para el control de la parte inferior del cuerpo teniendo en cuenta la parte superior.
El controlador considera los objetivos de la parte superior del cuerpo mientras coordina la locomoción.
Según la página del proyecto, los comandos de brazos y manos se ejecutan a 250 Hz, mientras que la política AMO se actualiza en cada quinto ciclo de control, a 50 Hz.
Esta es otra razón por la que la expresión “sin entrenamiento adicional” necesita contexto.
La nueva cocina no requiere una política de acción entrenada de nuevo y específica para ese entorno.
Pero el sistema sigue dependiendo de componentes previamente entrenados y diseñados bajo el VLM.
No entrenar de nuevo la cocina no significa prescindir de la pila robótica
Una de las afirmaciones más importantes de HomeBody es que puede trasladarse a una cocina no vista previamente sin recopilar datos de entrenamiento específicos del entorno ni aprender una nueva política de acción para esa habitación.
Esto es significativo.
La implementación tradicional de robots suele requerir demostraciones, entrenamiento de políticas o ajustes específicos del entorno antes de que el robot pueda actuar de forma fiable.
HomeBody combina, en cambio:
- Exploración.
- Memoria espacial.
- Reconstrucción Real2Sim.
- Razonamiento de propósito general de un modelo de frontera.
- Habilidades robóticas reutilizables.
- Modelos de percepción existentes.
- Planificación del movimiento.
- Un controlador de cuerpo completo previamente entrenado.
Esto desplaza parte de la carga de adaptación del reentrenamiento hacia el razonamiento + mapeo + herramientas reutilizables.
El flujo completo de HomeBody puede resumirse así:
Explorar una habitación desconocida
        ↓
Recopilar observaciones subjetivas + SLAM + posiciones
        ↓
Crear un gemelo digital con Real2Sim
        ↓
Alinear los sistemas de coordenadas real y simulado
        ↓
Almacenar las observaciones espaciales
        ↓
Recibir una instrucción cotidiana
        ↓
GPT Astra elige la habilidad + el objetivo
        ↓
La pila robótica local ejecuta la acción
        ↓
Devolver el resultado
        ↓
Continuar hasta completar la tarea
El coste actual de computación y despliegue
La demostración de investigación es impresionante, pero no equivale a comprar un G1, introducir una clave de API y obtener un robot doméstico.
La pila actual de HomeBody todavía necesita una infraestructura robótica considerable.
Los investigadores informan de que la percepción, la planificación del movimiento y la ejecución de habilidades se ejecutan en un único portátil Razer Blade con una GPU RTX 4090.
GPT Astra se ejecuta de forma remota y envía solicitudes de habilidades y objetivos a la máquina local.
Esto significa que la arquitectura se divide entre dos entornos de computación:
Modelo de frontera remoto
→ razonamiento de alto nivel y selección de habilidades

Sistema local con RTX 4090
→ percepción, geometría, planificación, habilidades y ejecución
El proyecto también enumera varios costes y limitaciones prácticas.
Tiempo de configuración de Real2Sim
El gemelo digital debe crearse antes de que el flujo de trabajo completo pueda utilizar su representación espacial.
Esto añade tiempo de preparación.
Coste de la API
El modelo de frontera remoto se consulta durante la planificación y el trabajo Real2Sim.
Esto añade un coste de API.
Latencia del razonamiento
Astra no responde de forma instantánea.
Los investigadores señalan que existen pausas entre habilidades mientras se completa el razonamiento de alto nivel.
En las tareas domésticas, esas pausas importan porque las tareas físicas ya requieren mucho más tiempo que las tareas puramente digitales.
Resistencia del hardware
La manipulación humanoide prolongada también se enfrenta a límites mecánicos.
La página de HomeBody menciona específicamente el sobrecalentamiento de los servos de los dedos durante operaciones prolongadas.
Límites de manipulación y alcance
El robot solo puede realizar tareas compatibles con sus manos, alcance, equilibrio, percepción y conjunto de habilidades implementadas.
Por tanto, el proyecto es una demostración de investigación sobre autonomía de larga duración, no un asistente doméstico general que ya pueda encargarse de cualquier tarea.
Los modelos grandes se están convirtiendo en planificadores robóticos
HomeBody forma parte de una ola más amplia de trabajos que conectan modelos de frontera con robots físicos.
El artículo de referencia destaca tres enfoques cada vez más habituales.
Ruta 1: el modelo de frontera selecciona directamente comandos del efector final
En una configuración al estilo de RoboCurve, el modelo recibe imágenes y el estado del robot y después ejecuta herramientas que especifican objetivos como:
- Posición de la pinza.
- Orientación de la pinza.
- Estado de apertura o cierre.
Una pila de cinemática inversa o de control de bajo nivel convierte esos objetivos en movimiento robótico.
El modelo permanece en un ciclo frecuente de observar-decidir-actuar.
Ruta 2: VLM System 2 + VLA aprendido + controlador System 0
Un segundo enfoque utiliza un modelo de lenguaje y visión de frontera para el razonamiento lento de alto nivel y un VLA aprendido para generar acciones.
Conceptualmente:
Planificador VLM
→ Modelo de acción VLA
→ Controlador de bajo nivel
Esto mantiene al modelo de frontera por encima de la capa motora, pero sigue utilizando una política aprendida para convertir los planes en acciones físicas.
Ruta 3: VLM System 2 + biblioteca de habilidades componibles + System 0
HomeBody adopta una ruta diferente.
Elimina la necesidad de un VLA aprendido en la parte intermedia y permite que el VLM de frontera invoque directamente habilidades reutilizables.
Esas habilidades pueden ser algoritmos clásicos, políticas aprendidas u otros controladores.
El proyecto HomeBody permite explícitamente añadir nuevas habilidades mediante la interfaz compartida.
Esto hace que la arquitectura sea modular:
Sustituir el VLM
o
añadir una nueva habilidad
sin rediseñar todo el sistema robótico
La idea más profunda no consiste simplemente en “añadir otra capa System 0”.
Se trata de una conexión diferente entre el razonamiento y la ejecución física.
Combinada con la memoria espacial, esa conexión permite al robot trabajar por toda una habitación en lugar de limitarse a una única mesa.
Comparaciones robóticas más recientes de RoboCurve
El artículo de referencia termina examinando los resultados de evaluación del control robótico de terceros de RoboCurve.
Estos resultados deben interpretarse como mediciones específicas de benchmarks robóticos, no como afirmaciones universales sobre la inteligencia general de los modelos.
GPT-6 Sol frente a GPT-5.6 Sol
En el resultado de RoboCurve compartido por Jay Chooi, GPT-6 Sol obtuvo, según se informa, una puntuación aproximadamente 1,6 veces superior a GPT-5.6 Sol en el conjunto de tareas robóticas, con un coste por prueba aproximadamente un 47 % menor.
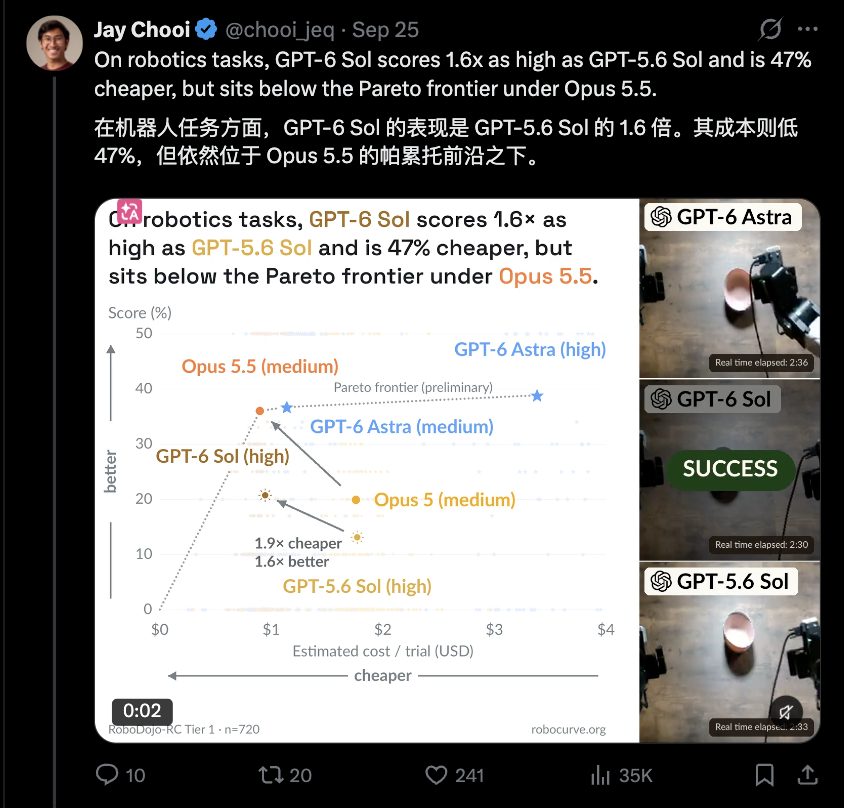
El mismo gráfico situó a GPT-6 Sol por debajo de la frontera de Pareto preliminar establecida por configuraciones más potentes de Opus 5.5 en esa evaluación.
Esto aporta evidencia útil de que el coste y el rendimiento del control robótico no siempre evolucionan juntos.
Un modelo más barato puede ser una opción operativa mejor, aunque otro modelo siga alcanzando una puntuación superior.
Opus 5.5 frente a Opus 5 y Astra
Otro resultado de RoboCurve cubrió 360 pruebas robóticas.
El promedio comunicado mostró que Opus 5.5 obtuvo una puntuación aproximadamente 1,8 veces superior a Opus 5, con cerca de la mitad del coste, y que igualó aproximadamente la puntuación media de Astra con un coste alrededor de un 21 % inferior.
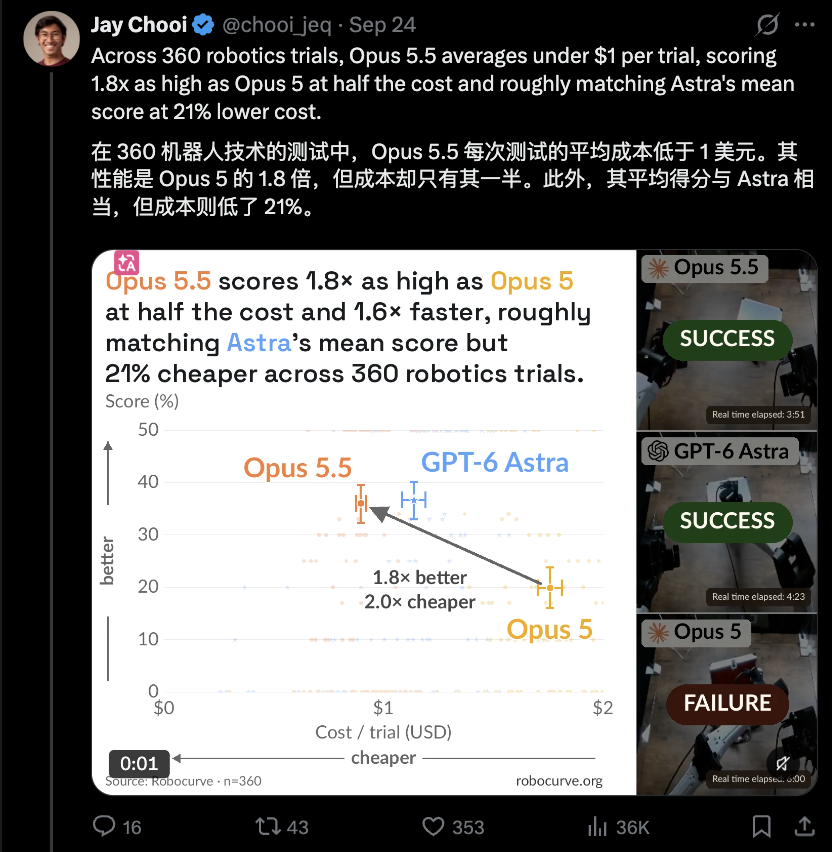
De nuevo, esto no es un benchmark general de Anthropic u OpenAI.
Se trata de una evaluación de control robótico de terceros sobre un conjunto específico de tareas, hardware, instrucciones y condiciones de prueba.
La distinción es importante porque el rendimiento de la IA incorporada depende del sistema completo:
Modelo
×
Instrucciones
×
Hardware robótico
×
Percepción
×
Pila de control
×
Diseño de habilidades
×
Definición de la tarea
Un modelo que obtiene el mejor resultado en un benchmark de programación no tiene por qué ser el modelo con la mejor relación coste/rendimiento al controlar un robot.
Por qué importa HomeBody
La parte más interesante de HomeBody no es que un humanoide haya movido una bolsa de café.
Los robots llevan años manipulando objetos.
El cambio importante es arquitectónico.
HomeBody muestra una forma práctica de combinar:
- Razonamiento multimodal de frontera.
- Memoria espacial persistente.
- Mapeo del mundo real.
- Simulación.
- Habilidades de manipulación reutilizables.
- Control de locomoción de todo el cuerpo.
El modelo de frontera no necesita aprender todos los detalles motores.
El robot tampoco necesita una nueva política integral entrenada específicamente para cada cocina.
En su lugar, un modelo general razona sobre un entorno estructurado y coordina capacidades reutilizables.
Esto se parece a la forma en que funcionan cada vez más los agentes de software:
El modelo razona
→ ejecuta herramientas
→ lee los resultados
→ elige la siguiente herramienta
HomeBody lleva el mismo patrón al mundo físico.
Las herramientas ya no son la búsqueda web, Python o una base de datos.
Son:
Navegar
Recoger
Colocar
Abrir cajón
Recoger del cajón
Por eso el proyecto parece un paso importante para los agentes incorporados.
Preguntas frecuentes
¿Qué es HomeBody?
HomeBody es un sistema de investigación de Stanford y Caltech que proporciona a un robot humanoide memoria espacial persistente y una biblioteca de habilidades motoras componibles. Un modelo de visión y lenguaje de frontera planifica tareas de larga duración y ejecuta esas habilidades mediante interfaces estructuradas de herramientas.
¿GPT-6 Astra controla directamente todas las articulaciones del Unitree G1?
No. La página del proyecto HomeBody identifica al planificador como GPT Astra y lo utiliza como un modelo System 2 de alto nivel. La navegación, la manipulación, la percepción, la planificación del movimiento, los reintentos y el control de todo el cuerpo son gestionados por módulos robóticos de bajo nivel y controladores previamente entrenados.
¿HomeBody requiere entrenamiento en cada cocina nueva?
Los investigadores afirman que la cocina desconocida mostrada no requiere datos de entrenamiento específicos del entorno ni aprendizaje adicional de la política. El sistema sigue dependiendo de modelos de percepción previamente entrenados, habilidades reutilizables, SLAM, software de planificación y un controlador AMO de cuerpo completo previamente entrenado.
¿Cómo recuerda el robot un objeto que ya no está visible?
Durante la exploración, HomeBody almacena observaciones de la cámara subjetiva junto con el contenido semántico y las posiciones en un sistema de coordenadas espaciales compartido. Cuando una petición posterior se refiere a un objeto fuera de la vista, GPT Astra puede recuperar un fotograma clave almacenado y navegar de vuelta a la ubicación recordada.
¿Por qué HomeBody crea un gemelo digital en Isaac Sim?
La etapa Real2Sim proporciona al planificador de alto nivel un modelo espacial estructurado de la habitación. HomeBody también fundamenta la reconstrucción en la geometría SLAM medida, de modo que las decisiones de navegación y manipulación se vinculan a dimensiones reales y no solo a la apariencia visual.
¿Qué hardware requiere la implementación actual de HomeBody?
El proyecto informa de que las habilidades locales, la percepción y la planificación del movimiento se ejecutan en un portátil Razer Blade con una GPU RTX 4090, mientras que GPT Astra se ejecuta de forma remota. La configuración actual también requiere el hardware humanoide, cámaras, componentes LiDAR/SLAM, conectividad de red y la pila de software robótico del proyecto.
¿Está HomeBody preparado para sustituir a una persona en las tareas domésticas?
No. El proyecto demuestra una autonomía significativa de larga duración, pero sus propias limitaciones incluyen el tiempo de configuración de Real2Sim, el coste de la API, la latencia del razonamiento, los límites de manipulación y problemas de resistencia del hardware, como el sobrecalentamiento de los servos de los dedos.
¿Las cifras de GPT-6 Sol y Opus 5.5 son benchmarks oficiales de los proveedores?
No. Las cifras analizadas en la fuente proceden de RoboCurve, un evaluador independiente de terceros, y se aplican a sus conjuntos de tareas robóticas y condiciones de prueba. No deben generalizarse como clasificaciones generales de modelos fuera de ese contexto.
Herramientas relacionadas
- HomeBody: página oficial del proyecto sobre el sistema humanoide de Stanford y Caltech para exploración, memoria, Real2Sim y ejecución de habilidades.
- Unitree G1: plataforma de robot humanoide utilizada en la demostración de HomeBody.
- NVIDIA Isaac Sim: marco de simulación robótica utilizado para la reconstrucción digital Real2Sim de HomeBody.
- SAM 2: modelo fundacional de segmentación de imágenes y vídeos con indicaciones de Meta utilizado en la pila de percepción del proyecto.
- Fast-FoundationStereo: sistema de correspondencia estéreo en tiempo real y de tipo zero-shot de NVIDIA utilizado para estimar la profundidad a partir de imágenes estéreo.
- SAMURAI: sistema de seguimiento visual sensible al movimiento basado en SAM 2 y utilizado como referencia por HomeBody para el seguimiento de objetivos.
- AMO: controlador de Adaptive Motion Optimization previamente entrenado y utilizado para la coordinación de todo el cuerpo del humanoide.
Enlaces relacionados
- Página oficial del proyecto HomeBody: demostraciones completas, arquitectura, detalles de implementación, preguntas frecuentes, limitaciones e información de citación.
- Repositorio de HomeBody en GitHub: repositorio oficial de Stanford-TML para el proyecto HomeBody.
- GPT-6 Astra: anuncio oficial de OpenAI y descripción general de las capacidades de GPT-6 Astra.
- Página del producto Unitree G1: especificaciones oficiales y notas de seguridad de la plataforma humanoide G1.
- NVIDIA Isaac Sim: documentación y recursos oficiales de NVIDIA para el marco de simulación utilizado por HomeBody.
- Fast-FoundationStereo: página oficial del proyecto del sistema de profundidad estéreo citado por HomeBody.
- Página del proyecto AMO: detalles de investigación sobre Adaptive Motion Optimization y sus demostraciones con Unitree G1.
Resumen
HomeBody muestra cómo un modelo de frontera puede convertirse en el planificador de alto nivel de un humanoide sin generar directamente cada comando motor de bajo nivel. GPT Astra explora una habitación desconocida, utiliza una reconstrucción Real2Sim y una memoria espacial persistente, y después compone habilidades de navegación y manipulación para completar tareas de cocina de larga duración.
La decisión de diseño clave es la modularidad. El modelo decide qué debe ocurrir a continuación, mientras que la percepción, la geometría, la planificación del movimiento, los reintentos locales y el control de todo el cuerpo deciden cómo ejecutarlo físicamente. Esto permite al sistema entrar en una cocina nueva sin entrenar una política de acción específica para ese entorno, aunque siga dependiendo de una infraestructura robótica considerable, previamente entrenada y diseñada.
La implementación actual sigue siendo un sistema de investigación y no un robot doméstico listo para usar: necesita una máquina local de una clase equivalente a RTX 4090, inferencia remota del modelo, configuración de simulación, acceso a la API y hardware robótico robusto. Los investigadores también documentan límites de latencia y resistencia que siguen siendo relevantes en tareas reales prolongadas.
El paso importante no es simplemente que “GPT pueda controlar un robot”, sino que un modelo de propósito general ahora puede utilizar memoria espacial y habilidades físicas reutilizables de forma parecida a como un agente de software utiliza herramientas.