For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/es/articles/six-robots-build-an-81-920.md.
En la Conferencia Mundial de Inteligencia Artificial de Shanghái 2026, seis robots aceptaron un desafío público fuera de lo común: ensamblar...
En la Conferencia Mundial de Inteligencia Artificial de Shanghái 2026, seis robots aceptaron un desafío público fuera de lo común: ensamblar un modelo a gran escala de la Gran Muralla utilizando 81.920 microladrillos en un plazo de 15 horas.
La estructura final medía aproximadamente 3,5 metros de largo, 1,5 metros de ancho y 1,1 metros en su punto más alto. Cuatro robots de escritorio y dos robots humanoides con ruedas participaron en la operación, encargándose de todo el proceso, desde la colocación precisa de los ladrillos hasta el transporte y montaje de módulos más grandes.
Según el informe original, estos robots podían operar de forma autónoma sin necesidad de control remoto ni scripts de movimientos fijos predefinidos. Debían percibir el espacio de trabajo, decidir el siguiente paso, coordinarse entre sí, detectar errores de colocación y corregir desviaciones durante el proceso de construcción.
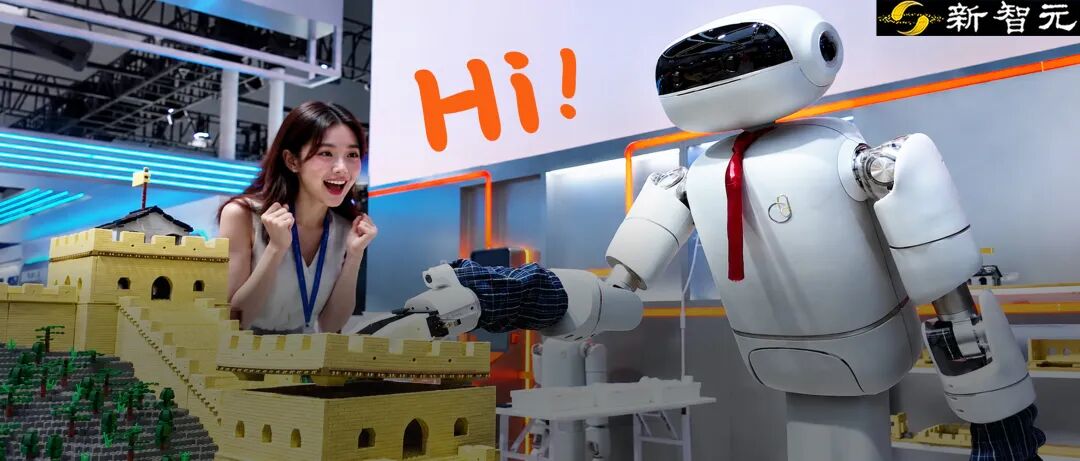
Un robot trabajando junto a la gran exhibición de la Muralla de ladrillos.
Este desafío fue organizado por Dexmal (nombre chino: 元力灵机). La compañía lo presentó como una prueba pública para evaluar si la inteligencia incorporada podía superar las limitaciones de las demostraciones breves y ejecutar tareas de alta precisión, larga duración y que requieren coordinación física en un entorno de exposición real.
Nota de precisión: Descripciones como "primicia mundial", "completamente autónomo" y "líder en la industria" provienen de Dexmal o del informe original. Las demostraciones públicas y los materiales técnicos respaldan la configuración general, pero las fuentes de información no proporcionan una auditoría independiente completa de cada detalle operativo.
La Gran Muralla de ladrillos podría sonar como un truco diseñado exclusivamente para el entorno de la exposición. Sin embargo, al desglosar sus requisitos técnicos, esta tarea aborda tres dificultades que han obstaculizado durante mucho tiempo el paso de los robots de las demostraciones de laboratorio a las aplicaciones de producción real.
Los ladrillos deben encajar de forma firme y uniforme. Por lo tanto, los robots deben ejecutar movimientos controlados en un rango de aproximadamente 0,1 a 1 milímetro.
Este nivel de precisión requiere la coordinación de múltiples capacidades:
El desafío no consiste simplemente en mover un objeto de un lugar a otro. Cada ladrillo debe alinearse, presionarse en su lugar e integrarse con la estructura circundante, sin dañar los ladrillos ya colocados.
El informe original comparó la estabilidad requerida con el temblor natural de la mano humana en estado de reposo (que podría alcanzar escalas similares). El punto clave es directo: el robot debe mantener precisión y consistencia a lo largo de miles de movimientos repetitivos.
La segunda dificultad es la coordinación.
El sistema está compuesto por seis robots de dos tipos diferentes. Comparten el mismo espacio de trabajo físico y deben dividir las tareas y cooperar sin chocar entre sí ni repetir la misma operación.
El informe señala que no hay un operador humano supervisando continuamente a todo el equipo desde una consola central. En cambio, cada robot percibe su entorno de forma autónoma, toma decisiones locales y se comunica con los demás para negociar la asignación de tareas.
Las operaciones más finas y precisas pueden asignarse a los robots de escritorio, mientras que los robots humanoides con ruedas se encargan del movimiento, el transporte y los pasos de ensamblaje a mayor escala.
La coordinación multiagente es común en simulaciones y artículos de investigación. Sin embargo, en un entorno de exposición concurrido, es mucho más difícil hacer que robots heterogéneos trabajen juntos durante largos períodos, ya que la latencia de comunicación, los errores de percepción, los obstáculos físicos y la deriva de posicionamiento acumulada pueden afectar todo el proceso.
La última dificultad es la duración.
Un robot que ejecuta movimientos cuidadosamente seleccionados en pocos minutos puede ser impresionante. Pero una tarea de 15 horas plantea una pregunta diferente: a medida que aumenta el número de acciones, ¿puede el sistema mantener la precisión y recuperarse de pequeños errores?
Cada ladrillo introduce un nuevo riesgo de desalineación. Un pequeño error al principio de la construcción puede afectar a las partes posteriores, por lo que el sistema necesita un bucle cerrado:
La prueba combinada de precisión, coordinación y duración está diseñada para evaluar si la IA incorporada puede producir horas de trabajo útiles, y no solo una demostración breve y aislada.
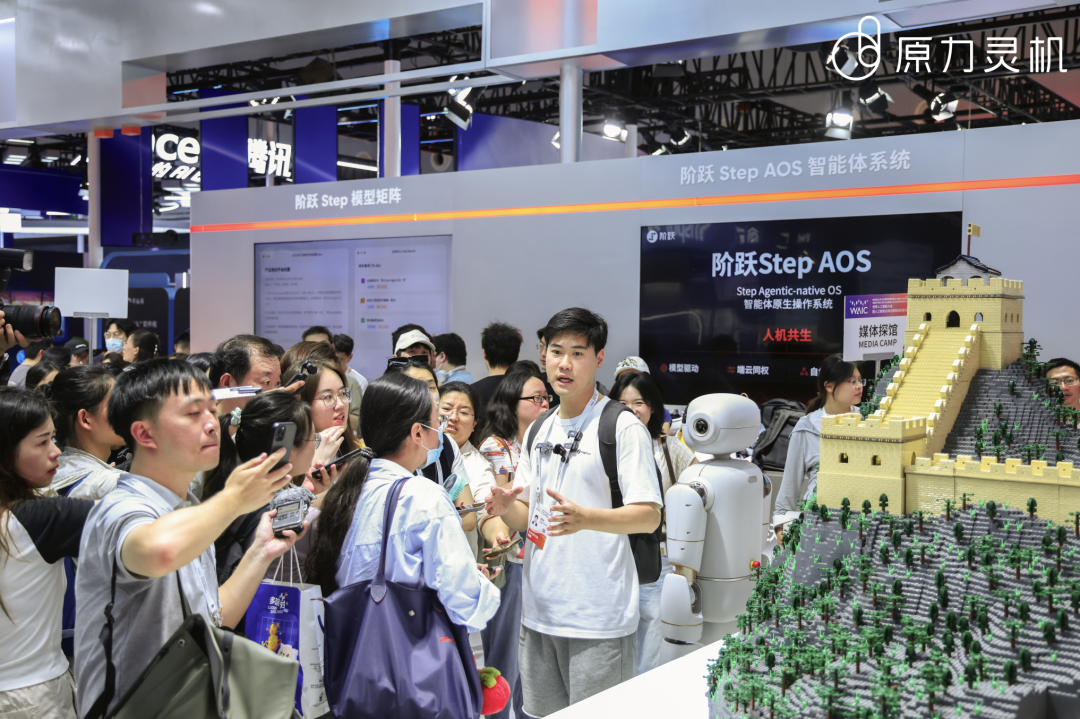
El desafío multirobot atrajo a numerosos visitantes en la exposición WAIC 2026.
El hardware utilizado en el desafío incluye el Dexmal Apex, que la compañía describe como un robot universal nativamente incorporado. Dexmal afirma que el Apex combina su diseño de hardware con un modelo fundacional incorporado para soportar operaciones de larga duración, manipulación precisa, una mayor generalización de tareas e interacción segura en entornos concurridos.
Los robots son la parte visible de la demostración. La inteligencia subyacente proviene del último modelo fundacional incorporado de Dexmal, el DM0.5.
Dexmal presentó el DM0.5 en el evento para desarrolladores Action 2026 a principios de julio. Este modelo es el sucesor del DM0, diseñado para el control robótico en mundos abiertos, en lugar de una serie de tareas fijas con guion.
DM0.5 está diseñado para generalizar tareas robóticas en mundos abiertos.
El blog técnico oficial de Dexmal indica que el modelo adopta una arquitectura de visión-lenguaje-acción, que incluye:
El informe original señala que el modelo se entrenó con aproximadamente 150.000 horas de datos multifuente, incluyendo operaciones robóticas reales, actividades humanas en primera persona, navegación, entornos reconstruidos y datos generales de visión-lenguaje.
Según el informe, en comparación con DM0, la cantidad de datos aumentó en un 400%, mientras que el número de parámetros aproximadamente se duplicó.
Sin embargo, el cambio más importante no es solo el aumento de escala. Dexmal añadió varios mecanismos diseñados para ayudar al modelo a comprender el progreso de las tareas, razonar sobre el entorno físico y aprender acciones sin replicar los sesgos temporales individuales de los operadores humanos.
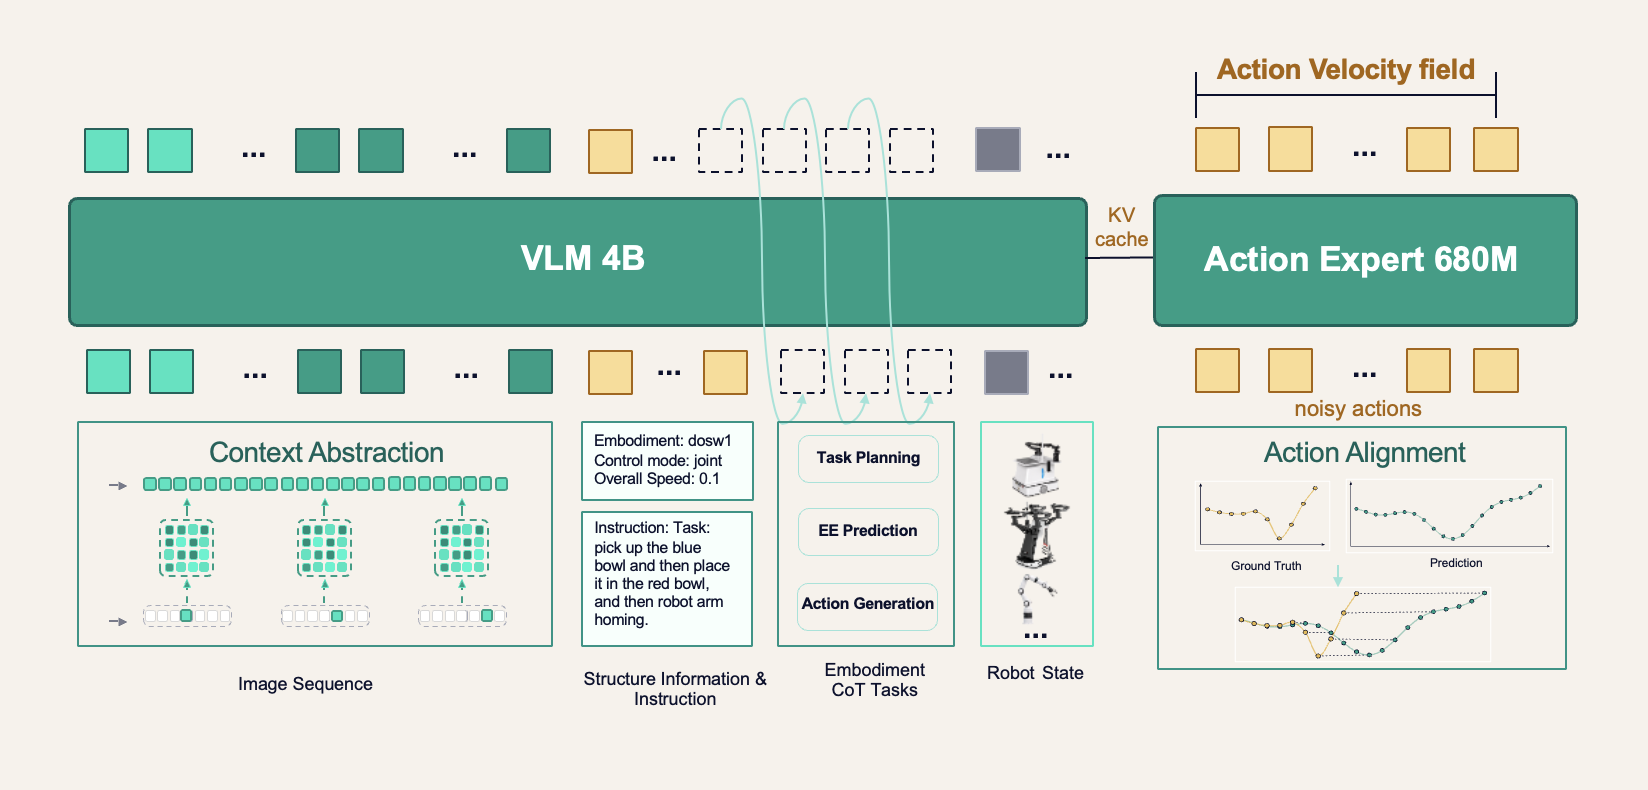
Diagrama oficial de la arquitectura de DM0.5, que muestra la red troncal VLM, la capa de contexto, las tareas de razonamiento y Action Expert.
El texto original destaca tres nuevos componentes arquitectónicos. Cada uno aborda diferentes debilidades en tareas de ejecución prolongada.
Los modelos VLA tradicionales suelen tomar decisiones basándose únicamente en la imagen actual de la cámara y el estado actual del robot. Esto funciona para acciones a corto plazo, pero se vuelve frágil cuando la información necesaria para tareas posteriores no es visible.
DM0.5 añade una capa de abstracción de contexto, que combina la observación actual con información visual seleccionada de la historia reciente. Según Dexmal, el modelo puede integrar hasta 60 segundos de contexto de tarea.
Durante el entrenamiento, la longitud y disponibilidad de la información histórica varían. Si la información pasada falta o no es útil, el modelo se entrena para recurrir a la observación actual en lugar de fallar por completo.
Dexmal lo explica con un experimento simple: levantar una taza, limpiar el área debajo de ella y luego volver a colocarla en su lugar.
Una vez que se levanta la taza, su posición inicial desaparece de la imagen actual. Un modelo que solo se centre en el presente podría colocarla en cualquier lugar. Un modelo con contexto histórico recordaría dónde estaba la taza antes de ser movida.
Para la tarea de la "Gran Muralla", el mismo principio es crucial a mayor escala. El robot necesita entender qué piezas ya se han ensamblado, cómo ha cambiado la estructura local y cuál debería ser el siguiente paso en el proceso.
DM0.5 también añade 11 tareas de razonamiento autorregresivo durante el entrenamiento con datos robóticos.
El modelo se entrena para responder preguntas restringidas utilizando la imagen actual, el estado del robot, las instrucciones y el contexto histórico. Estas preguntas abarcan:
Esto transforma la señal de entrenamiento de una simple predicción de acción a una combinación de:
En la práctica, el robot no solo debe entender qué comando motor ejecutar en una imagen determinada, sino también expresar por qué esa acción es apropiada.
Esto es especialmente crítico para una tarea que involucra 81,920 bloques de construcción. El sistema no puede tratar cada colocación como un evento independiente, sino que debe conectar acciones individuales con el progreso de todo el proceso de construcción.
La mayoría de los datos de demostración robótica se recopilan mediante teleoperación humana. Diferentes personas realizan la misma tarea a distintas velocidades, con pausas y estilos de movimiento variables.
Si el modelo se ve forzado a alinear cada acción predicha con una marca de tiempo fija en el registro de la demostración, podría aprender el ritmo del operador en lugar de la tarea subyacente.
La capa de alineación de trayectorias de DM0.5 alinea las acciones según el progreso de la tarea, no el tiempo exacto.
Cada acción predicha se empareja con un punto adecuado en la trayectoria real. El emparejamiento debe avanzar monótonamente, por lo que las predicciones posteriores no pueden emparejarse con partes tempranas de la demostración. Luego se utiliza programación dinámica para encontrar correspondencias de baja pérdida en toda la secuencia.
Este método busca resaltar eventos físicos importantes, como:
La velocidad personal del operador se vuelve menos relevante, mientras que la estructura significativa de la tarea se vuelve más clara.
Dexmal afirma que esto mejora la generalización entre diferentes demostradores y velocidades de ejecución.
La demostración de la Gran Muralla es una prueba pública abierta. Dexmal también evaluó DM0.5 en un estándar robótico normalizado.
En RoboChallenge Table30 V2, la empresa reporta:
Table30 V2 incluye 30 tareas de manipulación robótica real, que abarcan cuatro morfologías robóticas. El estándar incluye memoria a largo plazo, ejecución multipaso, localización de objetivos, recogida y colocación de precisión, uso de herramientas y coordinación bimanual.
El conjunto de datos y el marco de evaluación están documentados públicamente a través de RoboChallenge y Hugging Face, mientras que el método de Table30 V2 se ha publicado como artículo de taller en CVPR 2026.
Estos resultados son relevantes para el desafío de la Gran Muralla, ya que ambos escenarios prueban la capacidad del modelo para coordinar percepción, progreso de tarea, acciones finas y ejecución física, no solo para reconocer objetos o
generar instrucciones textuales.
Describe tu idea una vez y We0 AI puede generar un sitio de presentacion, paginas y CMS, y ayudarte a atraer clientes y trafico tras el lanzamiento.
Una generación completa de proyectos para registro gratuito
Lo mejor para probar un flujo de generación completo y ver rápidamente el primer borrador del proyecto.
Un modelo base potente por sí solo no es suficiente para sostener una demostración pública de 15 horas.
El informe original señala que Dexmal también utilizó el marco DFOL 2.0 durante el entrenamiento posterior. Este marco integra el modelo del mundo DW0.5, que permite practicar y refinar partes de la tarea en entornos virtuales o generados por el modelo antes de implementarlo completamente en hardware físico.
La idea básica es permitir que el sistema ensaye internamente acciones costosas.
El desarrollo robótico tradicional a menudo depende de repetidos ensayos físicos:
Este proceso es lento y costoso. Los robots reales se desgastan, los espacios de trabajo físicos deben reiniciarse, y cada intento fallido consume tiempo de ingeniería.
El modelo del mundo puede trasladar parte de la experimentación a simulaciones o predicciones aprendidas. La política robótica puede probar acciones posibles, estimar resultados probables y mejorar la ejecución de tareas antes de ocupar valioso tiempo de robot real.
Para una tarea de construcción a gran escala, esto reduce la cantidad de prueba y error que debe realizarse frente a una audiencia. También proporciona al equipo una forma de ensayar el flujo, estudiar posibles puntos de fallo y reservar el hardware real para la verificación final.
La fuente no proporciona una implementación pública de DFOL 2.0 ni detalla cuánto de la tarea de la Gran Muralla se realizó en simulación. Por lo tanto, esta descripción debe entenderse como la explicación de Dexmal sobre su proceso de entrenamiento posterior, no como un resultado reproducible de forma independiente.
¿Por qué usar más de 80,000 bloques?
Estos bloques crean una prueba compacta para varias capacidades cruciales en la fabricación flexible:
Los robots industriales tradicionales son muy eficientes cuando las tareas son repetitivas, estandarizadas y estrictamente controladas. Pero son menos flexibles cuando las posiciones de los objetos varían, los materiales se comportan de manera diferente o la acción correcta depende del juicio visual.
El informe original argumenta que todavía hay trabajos de fabricación que dependen de humanos porque estas operaciones son finas, no estándar, flexibles o altamente dependientes de la percepción. Por ejemplo:
La afirmación exacta de que estas tareas representan el "último 20%" de la fabricación debe considerarse una expresión de la fuente de información, no una estadística universal de la industria.
Sin embargo, la conexión es clara. La Gran Muralla es un objeto de exhibición, pero las capacidades evaluadas – manipulación fina, operación continua y coordinación multi-robot – están directamente relacionadas con las líneas de producción flexibles.
Stand de WAIC
Dexmal fue fundada en marzo de 2025. El informe original indica que su equipo central incluye ex investigadores e ingenieros de Megvii, y ha recibido múltiples rondas de inversión.
Su misión declarada es construir robots inteligentes, útiles y confiables.
Dexmal describe su dirección tecnológica como desarrollo nativo encarnado. La empresa no adapta modelos diseñados principalmente para texto o imágenes de Internet, sino que entrena modelos en torno a las necesidades operativas de los robots en el mundo físico.
DM0 es su primer modelo base nativo encarnado. DM0.5 se expande sobre esta base, con memoria más larga, mayor capacidad de razonamiento, más datos de entrenamiento, soporte para múltiples morfologías y una capacidad mejorada de generalización en mundo abierto.
La empresa también ha desarrollado infraestructura en torno al modelo.
Dexbotic es un kit de herramientas de visión-lenguaje-acción de código abierto basado en PyTorch. Proporciona un entorno de desarrollo unificado para entrenar y evaluar múltiples estrategias VLA.
El marco incluye:
Dexbotic está disponible públicamente a través de su documentación oficial y repositorio de GitHub.
RoboChallenge es una plataforma de evaluación robótica a gran escala en el mundo real, desarrollada conjuntamente con Hugging Face.
La plataforma busca hacer que las pruebas de políticas robóticas sean más reproducibles al permitir que los modelos sean evaluados en tareas físicas y configuraciones de hardware compartidas.
Sus benchmarks Table30 y Table30 V2 cubren múltiples morfologías robóticas y tareas operativas reales. Los conjuntos de datos públicos, artículos y recursos de evaluación están disponibles a través de RoboChallenge y Hugging Face.
La cartera de aplicaciones comerciales de Dexmal también incluye Atomix, un negocio flexible de automatización de almacenes.
El informe original afirma que Atomix integra los procesos de almacenamiento, transporte y selección, y ha colaborado con grandes clientes del sector minorista, de bebidas y de servicios de alimentación. Estas afirmaciones sobre clientes y posicionamiento en el mercado provienen del informe original y no han sido verificadas de forma independiente por este texto.
DM0.5, Dexbotic, RoboChallenge y Atomix conforman conjuntamente una estrategia de pila completa:
El Muro de la Gran Muralla fue la demostración pública más llamativa de la tecnología de pila completa en WAIC 2026.
El desafío público de robots no demuestra que la IA encarnada general esté resuelta.
Pero sí proporciona pruebas útiles para múltiples capacidades que generalmente se evalúan por separado:
La parte más crítica de la demostración no es el muro en sí. Sino el intento de hacer que seis máquinas físicas funcionen juntas el tiempo suficiente para exponer defectos sutiles y problemas de coordinación.
Inevitable.
Los materiales oficiales de DM0.5 publicados por Dexmal concluyen que el mundo real debería ser el mejor maestro para los robots. En esta visión, cada intento, éxito, fracaso y corrección se convierte en nueva información que ayuda a mejorar el sistema.
En la Conferencia Mundial de Inteligencia Artificial de 2026, los robots ensamblaban microbloques. Su objetivo a largo plazo es introducir el mismo proceso de aprendizaje y ejecución en bucle cerrado en entornos de trabajo donde las tareas no se pueden programar completamente de antemano, como la fabricación, la logística y los servicios.
Participaron seis robots: cuatro robots de escritorio y dos robots humanoides con ruedas. Colaboraron en la misma área física para manejar diferentes etapas del proceso de construcción.
Se utilizaron 81.920 microbloques en total. La estructura medía aproximadamente 3,5 metros de largo, 1,5 metros de ancho y alcanzaba una altura máxima de unos 1,1 metros.
La duración planificada de operación continua fue de 15 horas. El desafío tenía como objetivo probar la capacidad de los robots para mantener precisión y coordinación durante movimientos físicos prolongados.
El informe original indica que los robots no fueron operados de forma remota de manera continua ni dependieron de scripts de movimiento completamente fijos. Utilizaron percepción, toma de decisiones local, comunicación y capacidad de corrección de errores. Sin embargo, la fuente no incluye una auditoría técnica independiente y completa de la configuración operativa.
DM0.5 es un modelo base de visión-lenguaje-acción para mundo abierto, desarrollado por Dexmal para el control robótico. Utiliza el backbone de visión-lenguaje Gemma 3 4B, un módulo experto en acción de 680M, modelado de contexto histórico, tareas de razonamiento encarnado y técnicas de alineación de trayectorias.
Dexmal ha publicado el repositorio de código OpenDM bajo la licencia Apache 2.0 y los recursos del modelo DM0.5 a través de Hugging Face. El repositorio incluye pesos del modelo, scripts de entrenamiento e inferencia, ejemplos de conjuntos de datos y flujos de trabajo de evaluación.
Table30 V2 es un benchmark robótico del mundo real que incluye 30 tareas de manipulación en cuatro morfologías robóticas. Las capacidades evaluadas incluyen memoria a largo plazo, ejecución secuencial, manipulación fina, interacción con herramientas y coordinación bimanual.
No. La demostración muestra avances en precisión, operación prolongada y coordinación por parte de los robots, pero no prueba que todas las tareas de fabricación flexible estén listas para la automatización. Los entornos de producción reales aún requieren verificaciones adicionales de seguridad, fiabilidad, integración, costos y mantenimiento.
Documentación de Dexbotic: Ofrece guías oficiales de instalación, arquitectura, entrenamiento, datos, inferencia y desarrollo de modelos.
cn/en-ParticipateExplore/20260717/36193160d9d94efb9c0aa5fa4fbed5fd.html): Shanghái confirma oficialmente que seis robots construyeron una maqueta de la Gran Muralla durante 15 horas en el stand.
En la Conferencia Mundial de Inteligencia Artificial 2026, seis robots Dexmal trabajaron de forma continua durante 15 horas para construir un modelo de la Gran Muralla con 81,920 bloques de microconstrucción. Esta tarea integró capacidades de colocación submilimétrica, colaboración entre múltiples robots, operación de ciclo largo y corrección de errores en bucle cerrado.
La demostración fue impulsada por el modelo base de código abierto DM0.5 de Dexmal para inteligencia encarnada. Sus nuevas funciones clave incluyen: memoria contextual de hasta 60 segundos, tareas de razonamiento encarnado y una técnica de alineación de trayectorias que reduce el impacto de las diferencias de velocidad en la teleoperación humana.
Dexmal también adoptó técnicas de post-entrenamiento basadas en modelos del mundo y vinculó esta demostración con su ecosistema más amplio de productos OpenDM, Dexbotic, RoboChallenge y automatización de almacenes. Cabe señalar que algunas afirmaciones sobre rendimiento y posicionamiento en el mercado provienen exclusivamente de la propia empresa y aún no han sido verificadas de forma independiente.
La Gran Muralla fue solo el soporte de la demostración; la verdadera prueba fue: ¿puede la IA encarnada mantener precisión, coordinación y utilidad durante toda una jornada laboral?
Empieza con una sola frase y obtén un sitio completo en minutos.



