For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/es/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
Las tareas domésticas son una de las pruebas más exigentes para la IA incorporada.
Las tareas domésticas son una de las pruebas más exigentes para la IA incorporada.
Una vivienda está diseñada para personas, no para robots. Un humanoide útil debe desplazarse alrededor de los muebles, girar en espacios estrechos, agacharse, alcanzar objetos a distintas alturas, manipularlos y mantener el equilibrio mientras sus manos ya están ocupadas.
Los objetos blandos hacen que el problema sea aún más difícil.
La ropa no tiene una geometría fija. Cada tirón cambia su forma. Una percha puede balancearse. Una pernera puede colapsar o retorcerse. Cuando dos robots tocan la misma prenda, el movimiento de cada uno también cambia el estado que observa el otro.
Además, las tareas domésticas reales rara vez consisten en una sola acción aislada.
Un robot útil puede tener que desplazarse de un frigorífico a una encimera, después a la sala de estar y luego a un dormitorio, sin reinicio manual entre las distintas etapas.
Ese es el problema que Westlake Robotics intenta resolver con WR1, su cerebro humanoide de propósito general.
En una nueva demostración proporcionada por la empresa, unos humanoides que ejecutan WR1 manipulan prendas deformables, colaboran para doblar pantalones y completan una secuencia doméstica más extensa que abarca la cocina, la sala de estar y el dormitorio.
La empresa describe WR1 como un sistema coordinado de doble preentrenamiento, con un «cerebro grande + cerebro pequeño». En el nivel superior, un modelo de visión-lenguaje-acción y un modelo del mundo se encargan de comprender las tareas y generar acciones. En el nivel inferior, GAE —General Action Expert— sigue el movimiento de todo el cuerpo y estabiliza la ejecución.
Las demostraciones son técnicamente interesantes, pero algunas de las afirmaciones más contundentes de la cobertura original deben interpretarse con cautela.
Westlake Robotics califica la demostración de plegado diestro de pantalones como la primera del mundo y sostiene que WR1 supera a Helix, de Figure, en este tipo de tareas con objetos flexibles. Estas afirmaciones todavía no han sido comparadas mediante una evaluación independiente. Figure ya ha publicado demostraciones de plegado autónomo de toallas, trabajo cooperativo de dos humanoides en un dormitorio con ropa de cama deformable y evaluaciones domésticas de Helix 2.5 en 30 viviendas no vistas previamente.
Por tanto, la conclusión defendible no es que WR1 haya «vencido» definitivamente a Figure.
La conclusión es que Westlake Robotics ha mostrado una nueva combinación de locomoción de cuerpo completo, manipulación diestra de objetos flexibles, cooperación entre varios robots y ejecución doméstica de largo horizonte en una sola demostración pública.
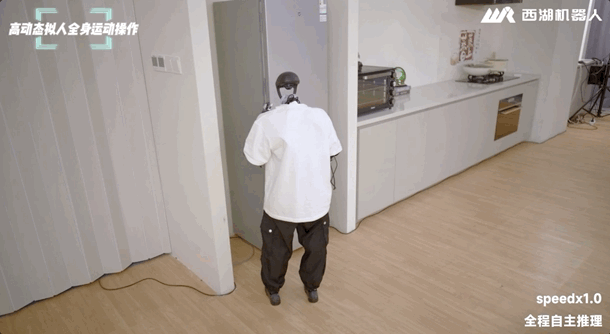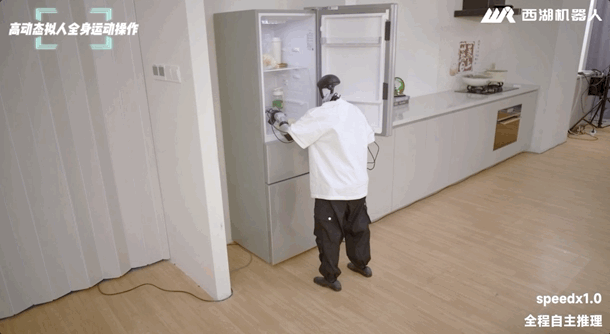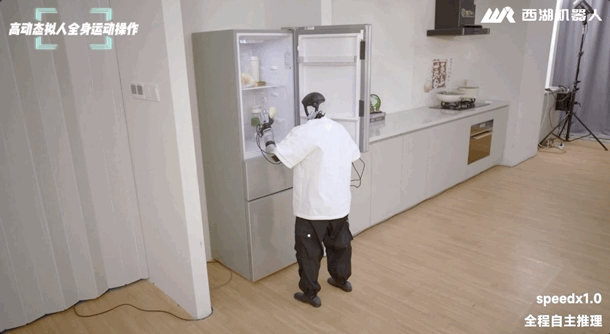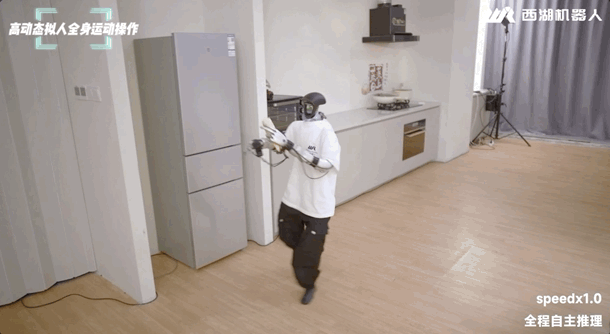
La primera parte de la demostración se centra en la ropa.
Es una elección importante porque los objetos deformables dejan al descubierto debilidades que pueden ocultarse fácilmente en demostraciones con objetos rígidos.
Una taza tiene una forma estable.
Una caja tiene bordes predecibles.
Un par de pantalones no.
En la demostración, un humanoide controlado por WR1 retira unos pantalones de un perchero.
A medida que el perchero se mueve, las camisetas cercanas cambian de posición.
El robot continúa observando la escena y ajusta su movimiento, en lugar de asumir que los objetos permanecen donde estaban al principio.
Después, sostiene los pantalones sobre su brazo de una forma parecida a la humana, en vez de tratarlos como un objeto rígido.
Esto es importante porque la manipulación de objetos flexibles exige que el controlador actualice continuamente su estimación del estado del objeto.
El robot no puede depender de una única estimación inicial de la posición.
La demostración añade entonces otra dificultad.
Un robot y otro humanoide colaboran con el mismo par de pantalones.
La secuencia incluye:
Los robots deben reaccionar no solo a la deformación del tejido, sino también a los movimientos del otro.
Cuando un robot tira de la tela o cambia su posición, el otro robot observa un nuevo estado del objeto.

Westlake Robotics describe esto como la primera demostración pública de un humanoide que utiliza manos diestras para completar el plegado integral de una prenda.
Debe interpretarse como una afirmación de la empresa, no como un récord del sector establecido de forma independiente.
Figure, por ejemplo, demostró en agosto de 2025 el plegado autónomo de toallas con varios dedos mediante Helix. En mayo de 2026, dos humanoides Helix 02 colaboraron para reorganizar un dormitorio, incluido el trabajo conjunto con un edredón deformable. En septiembre de 2026, Figure informó de un rendimiento de cuerpo completo sin ejemplos previos en tareas de ordenar, doblar toallas y hacer la cama en 30 viviendas que no se habían visto anteriormente.
Las demostraciones no son directamente comparables.
La secuencia de plegado de pantalones de WR1 es distinta de las tareas de toallas y ropa de cama de Figure, mientras que Figure ha publicado resultados cuantitativos más amplios sobre generalización que Westlake Robotics todavía no ha presentado para esta demostración de WR1.
La segunda demostración se centra menos en el plegado diestro y más en la ejecución de largo horizonte.
El humanoide:
La empresa afirma que la secuencia se ejecuta de forma continua, sin reinicio manual ni una nueva instrucción segmentada entre escenas.
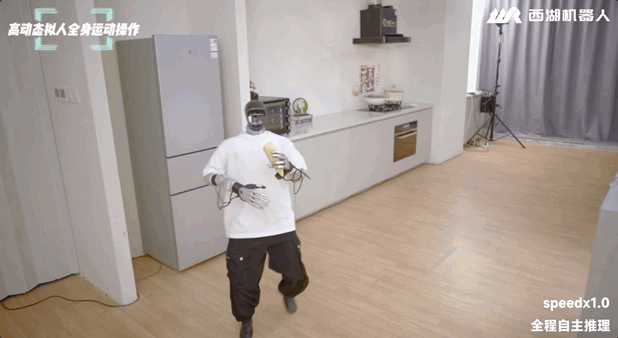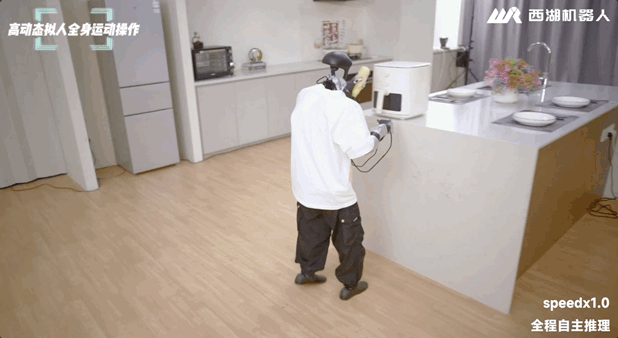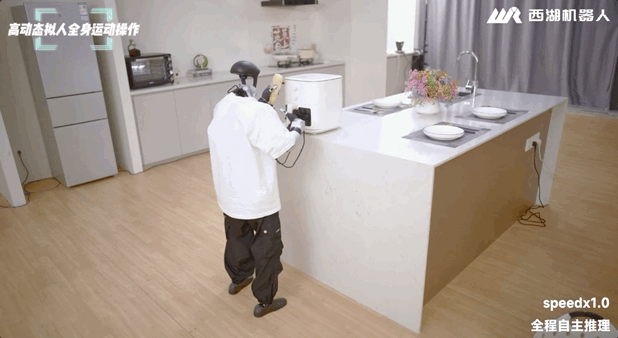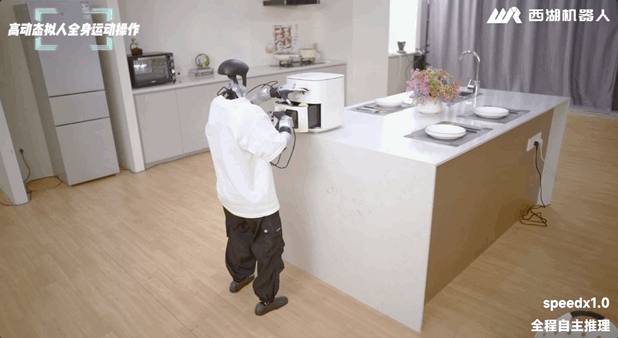
Esto es importante porque la fiabilidad de los robots en tareas de largo horizonte es multiplicativa.
Si una etapa tiene una tasa de éxito del 95 %, una cadena de muchas etapas independientes puede seguir fallando con frecuencia.
Un robot que parece impresionante en un vídeo de cinco segundos puede no superar una secuencia de varios minutos en la que los errores se acumulan.
Por tanto, la demostración de WR1 intenta mostrar algo más amplio que una sola habilidad de manipulación: continuidad entre ubicaciones, objetos, posturas y alturas cambiantes.
Sin embargo, Westlake Robotics no ha publicado el número de pruebas, la tasa de intervención ni la tasa de éxito de tareas repetidas para esta secuencia humanoide.
El vídeo demuestra una capacidad.
Todavía no establece una fiabilidad de nivel productivo.
El artículo original reduce el rendimiento doméstico de WR1 a tres capacidades subyacentes:
Esta división resulta útil.
La ropa es difícil porque su estado cambia durante la manipulación.
El robot debe gestionar:
Una política frágil puede fallar en cuanto la prenda difiere de la postura utilizada durante el entrenamiento.
WR1 está diseñado para continuar observando durante la tarea y revisar sus acciones a medida que cambia el objeto.
En la demostración pública, el sistema continúa después de que la percha y la ropa se mueven, en lugar de tratar la desviación como un fallo inmediato.
Esa es la capacidad relevante.
El material público todavía no cuantifica hasta qué punto este comportamiento se generaliza a tipos de ropa, materiales, tamaños o configuraciones iniciales no vistos.
La segunda capacidad es la continuidad a lo largo del tiempo.
Las tareas domésticas obligan al robot a mantener un objetivo mientras cambian muchas variables de nivel inferior:
La demostración de WR1 pasa de caminar a abrir, transportar, girar, agacharse, recoger objetos y manipular la ropa de cama.
Este tipo de continuidad es difícil porque un modelo puede «olvidar» en qué parte de la tarea se encuentra, perder un contexto de movimiento útil o generar un movimiento nuevo que no conecte correctamente con el anterior.
Westlake Robotics afirma que WR1 aborda este problema mediante la revisión de estados de movimiento a corto y largo plazo y la conexión de fragmentos de acción en tiempo real.
El modelo no genera todos los movimientos futuros como una secuencia enorme e indivisible.
En su lugar, genera acciones en fragmentos mientras conserva el contexto del movimiento actual.
El siguiente fragmento puede prepararse mientras el actual todavía se está ejecutando.
Conceptualmente:
Movimiento actual
    ↓
Contexto de movimiento a corto/largo plazo
    ↓
Generar el siguiente fragmento de acción
    ↓
Conectar antes de que termine el movimiento actual
    ↓
Continuar sin una parada brusca
Esto pretende reducir el comportamiento de parada y arranque que puede aparecer cuando la planificación y la ejecución no están bien sincronizadas.
La tercera capacidad es la coordinación de todo el cuerpo.
Un humanoide que realiza trabajo real no debería tratar caminar y manipular con las manos como fases completamente separadas.
Las personas suelen:
WR1 está diseñado para generar la locomoción, la postura corporal y la manipulación manual como parte de una única secuencia de acciones coordinada.
La demostración doméstica lo enfatiza repetidamente.
El robot gira mientras sostiene el maíz.
Baja el cuerpo mientras manipula la cesta.
Gira mientras sostiene los pantalones.
El objetivo no es simplemente que el robot pueda caminar y utilizar las manos.
El objetivo es que esas acciones se generen en torno al mismo objetivo de la tarea.
El centro técnico del sistema es la división del trabajo entre el cerebro WR1 de nivel superior y el controlador GAE de nivel inferior.
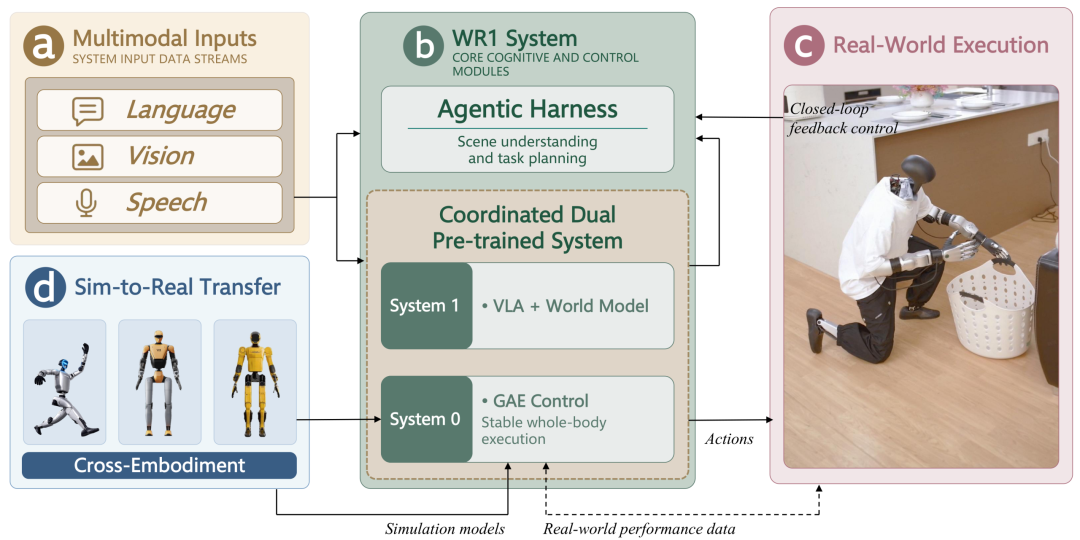
El diagrama de arquitectura de la empresa muestra cuatro componentes principales:
El diagrama incluye:
El robot también utiliza su propio estado interno.
En conjunto, estas entradas proporcionan el contexto necesario para comprender la escena y la tarea.
En el nivel cognitivo, WR1 combina:
Modelo de visión-lenguaje-acción
+
Modelo del mundo
El componente VLA transforma la percepción y las instrucciones en acciones.
El componente de modelo del mundo pretende ayudar al sistema a razonar sobre cómo cambia el entorno.
Westlake Robotics afirma que esta capa genera una secuencia de acciones completa que puede incluir:
Una capa de gestión de tareas organiza el flujo de trabajo general.
GAE se encarga después del seguimiento del movimiento de todo el cuerpo y de la estabilidad.
Esta es una de las partes de la pila WR1 sobre las que Westlake Robotics y Westlake University han publicado un artículo técnico.
El artículo se titula:
«GAE: General Action Expert for Real-Time Humanoid Teleoperation».
Describe GAE como un controlador de cuerpo completo de propósito general y baja latencia, entrenado con datos heterogéneos y a gran escala sobre el movimiento humano.
El sistema GAE publicado utiliza un diseño de entrenamiento en dos etapas.
Una política generadora sigue referencias de movimiento humano en simulación y convierte datos imperfectos de movimiento humano en trayectorias viables para un humanoide.
Después, una política ejecutora aprende a seguir esas trayectorias viables mediante una aleatorización curricular del dominio.
Esto ayuda a reducir la brecha entre la simulación y el hardware real.
El artículo demuestra GAE en las plataformas Unitree G1 y Westlake O1.
GAE también incluye un mecanismo de anticipación consciente de la latencia.
En teleoperación, un robot puede sentirse lento si simplemente sigue al operador después de un retraso fijo.
GAE estima la condición de retraso y ajusta su horizonte de seguimiento para que el robot pueda compensar la latencia.
Westlake Robotics afirma que dentro de WR1 se utiliza un mecanismo ajustable de anticipación relacionado para alinear el movimiento previsto de alto nivel con la ejecución del hardware de bajo nivel.
Esto es relevante para la fluidez de la demostración doméstica.
Si la generación de acciones, el almacenamiento temporal, la ejecución de los motores y la retroalimentación no están sincronizados, el movimiento de todo el cuerpo puede mostrar tirones visibles.
Describe tu idea una vez y We0 AI puede generar un sitio de presentacion, paginas y CMS, y ayudarte a atraer clientes y trafico tras el lanzamiento.
Una generación completa de proyectos para registro gratuito
Lo mejor para probar un flujo de generación completo y ver rápidamente el primer borrador del proyecto.
El artículo original describe GAE como la base de ejecución del comportamiento doméstico autónomo de WR1.
Esto es coherente con la descripción del sistema de la empresa.
Pero las pruebas públicas de estilo académico deben separarse cuidadosamente.
El artículo de GAE valida principalmente GAE como un marco de teleoperación de cuerpo completo.
Un operador humano proporciona las referencias de movimiento.
El controlador aprende a hacer que esas referencias sean viables y estables en hardware humanoide.
WR1 utiliza GAE de otra manera dentro de una pila autónoma más amplia: el sistema VLA/modelo del mundo de nivel superior genera el comportamiento deseado de todo el cuerpo, y GAE se convierte en la capa de ejecución de bajo nivel.
Por tanto:
Artículo de GAE:
Entrada de movimiento humano
→ GAE
→ ejecución humanoide
mientras que la arquitectura doméstica de WR1 se aproxima más a:
Lenguaje + visión + estado del robot
→ VLA + modelo del mundo
→ secuencia de acciones de cuerpo completo
→ GAE
→ ejecución humanoide
Esta distinción es importante porque el éxito en teleoperación no demuestra automáticamente la planificación autónoma de tareas.
La nueva demostración de WR1 aporta evidencias sobre el sistema integrado, mientras que el artículo de GAE ofrece una validación técnica más profunda del componente de control del movimiento.
Westlake Robotics afirma que uno de los objetivos de diseño de WR1 es reducir la brecha entre la recopilación de demostraciones y la ejecución autónoma.
GAE se utiliza como base de control para el comportamiento de todo el cuerpo.
La empresa sostiene que utilizar la misma capacidad de movimiento subyacente durante la demostración y el despliegue reduce las discrepancias entre lo que representan los datos de entrenamiento y lo que el robot real puede ejecutar.
Este es un desafío habitual en el aprendizaje de humanoides.
El movimiento humano contiene comportamientos que pueden ser:
El diseño en dos etapas de GAE intenta transformar explícitamente datos amplios de movimiento humano en trayectorias robóticas físicamente viables antes de enseñar a la política ejecutora desplegable.
Esto lo convierte en una base de bajo nivel razonable para una política autónoma de nivel superior.
El artículo fuente compara repetidamente WR1 con Helix, de Figure.
Existe una coincidencia real, pero las pruebas públicas no respaldan la elección de un ganador simple.
En agosto de 2025, Figure mostró a Helix doblando toallas de forma autónoma mediante manos con varios dedos.
Figure destacó:
En mayo de 2026, Figure mostró a dos humanoides Helix 02 reorganizando un dormitorio.
Los robots:
Figure afirma que los dos robots no contaban con un canal explícito de intercambio de mensajes ni con un planificador central compartido; cada uno infería la intención del otro a partir de la visión.
En septiembre de 2026, Figure presentó Helix 2.5.
Figure afirma que lo evaluó en:
en 30 viviendas de la zona de la bahía de San Francisco que no se habían visto anteriormente, sin recopilar datos específicos del entorno ni realizar adaptación.
La ablación comunicada por Figure elevó el éxito cero-shot de la tarea completa del 9 % al 56 % con preentrenamiento de Index.
Son resultados comunicados por la empresa, no una certificación independiente de terceros, pero son cuantitativos.
La nueva demostración de WR1 destaca una combinación algo diferente:
Es una demostración significativa.
Pero sin pruebas estandarizadas, ensayos repetidos, tasas de éxito ni evaluaciones entre plataformas, las afirmaciones como «WR1 supera a Helix» siguen siendo interpretaciones de marketing y no resultados técnicos establecidos.
Un resumen más justo sería:
| Capacidad | Demostración pública de WR1 | Evidencias públicas de Figure Helix |
|---|---|---|
| Manipulación autónoma de objetos flexibles | Sí | Sí |
| Plegado de ropa con varios dedos | La empresa afirma ser la primera en completar el plegado de pantalones | Toallas demostradas desde 2025 |
| Cooperación de dos humanoides con objetos deformables | Sí, con pantalones | Sí, con ropa de cama y reorganización del dormitorio |
| Secuencia doméstica en varias habitaciones | Demostrada por Westlake Robotics | Comportamientos en toda la vivienda mostrados en demostraciones separadas de Helix |
| Generalización cuantitativa en viviendas no vistas | No publicada para esta demostración de WR1 | Helix 2.5 comunica una evaluación zero-shot en 30 viviendas |
| Artículo publicado sobre control de bajo nivel | Artículo de GAE | Figure publica documentos técnicos, pero no un artículo GAE comparable |
| Prueba independiente de terceros | Todavía no | No establecida para la mayoría de las demostraciones domésticas |
Esta tabla no es una clasificación comparativa.
Solo resume lo que cada empresa ha mostrado públicamente.
La apariencia fluida de la demostración de WR1 no es solo una cuestión estética.
En robótica humanoide, una pausa visible suele revelar un límite más profundo del sistema.
Por ejemplo:
Caminar
→ detenerse
→ estabilizarse
→ planificar la manipulación
→ mover el brazo
→ detenerse
→ volver a planificar la locomoción
Esa arquitectura puede funcionar para tareas aisladas.
Se vuelve incómoda en flujos de trabajo domésticos más largos.
En cambio, el diseño de WR1 intenta solapar la planificación y la ejecución.
Mientras se ejecuta un fragmento de acción, el sistema prepara el siguiente.
El historial de estados de movimiento proporciona contexto para la transición.
El mecanismo de anticipación de GAE ayuda a compensar el retraso de ejecución restante.
El resultado previsto es:
Percibir
→ generar
→ ejecutar
     ↘
      generar el siguiente fragmento
       ↘
        conectar con fluidez
El valor no consiste simplemente en que el robot «se mueva más rápido».
El objetivo es reducir las discontinuidades que hacen frágil una cadena larga de acciones.
La sección final del artículo original pasa de la demostración a la propia Westlake Robotics.
Westlake Robotics Technology (Hangzhou) Co., Ltd. fue fundada en 2021 por un equipo dirigido por Donglin Wang en Westlake University.
Westlake University la describe como su primer proyecto de comercialización de alta calidad en inteligencia artificial y robótica.
La estrategia actual de la empresa está integrada verticalmente:
Cerebro cognitivo general
+
Controlador de cuerpo completo humanoide
+
Hardware robótico desarrollado internamente
El propio sitio de la empresa presenta WR1 y GAE como tecnologías centrales de esa pila.
Wang es profesor titular de Westlake University y fundador y director del Laboratorio de Inteligencia de Máquinas.
Westlake University afirma que su investigación se centra en el aprendizaje por refuerzo, el aprendizaje robótico, la inteligencia incorporada y la inteligencia conductual general.
Westlake Robotics incluye a Yue Zhang como cofundador y científico jefe.
Es profesor titular de Westlake University e investigador de procesamiento del lenguaje natural.
La combinación refleja la dirección técnica de la empresa: razonamiento lingüístico y multimodal en el nivel superior, combinado con aprendizaje por refuerzo y control robótico de cuerpo completo en el nivel físico.
La nueva demostración es convincente, pero los humanoides domésticos necesitan algo más que un buen vídeo.
Siguen abiertas varias preguntas.
¿Con qué frecuencia puede el robot completar la misma secuencia completa sin intervención?
¿Puede el mismo punto de control de WR1 funcionar en viviendas con distintas distribuciones, muebles, iluminación y colocación de objetos?
¿Puede doblar camisetas, chaquetas, vestidos, tejidos gruesos, materiales resbaladizos y prendas arrugadas de forma arbitraria?
¿Qué ocurre después de un agarre fallido, un objeto caído, una pernera enredada, una ruta bloqueada o un mueble desplazado?
¿Qué partes de la demostración son completamente autónomas y cuáles utilizan límites de tarea configurados manualmente, preparación de la escena o condiciones iniciales?
¿Puede el robot realizar tareas domésticas útiles a una velocidad que tenga sentido fuera de una demostración de investigación?
¿Cómo gestiona el sistema a las personas, las mascotas, los objetos frágiles y los contactos inesperados en una vivienda real?
GAE ha publicado resultados entre distintas configuraciones corporales, pero ¿con qué facilidad puede el cerebro completo de WR1 transferirse a distintos cuerpos humanoides y diseños de manos?
Estas preguntas no invalidan la demostración.
Definen la siguiente etapa de evaluación.
La industria de los humanoides ha dedicado años a demostrar piezas aisladas:
La transición más difícil consiste en convertir esas piezas en un flujo de trabajo físico continuo.
WR1 es interesante porque está construido explícitamente en torno a esa transición.
El modelo de alto nivel se encarga de comprender y generar acciones coordinadas de todo el cuerpo.
El controlador GAE de bajo nivel se encarga de convertir esas acciones en movimientos estables.
La continuidad entre fragmentos de acción conecta la línea temporal.
La memoria de estados de movimiento mantiene activo el contexto.
La demostración doméstica prueba después toda la cadena en un mismo entorno.
Es una dirección más útil que optimizar únicamente movimientos aislados diseñados para impresionar.
WR1 es el cerebro incorporado de propósito general de Westlake Robotics para robots humanoides. La empresa afirma que combina un modelo de visión-lenguaje-acción, un modelo del mundo, gestión de tareas, contexto de estados de movimiento, segmentación de acciones y el controlador de cuerpo completo GAE.
GAE significa General Action Expert. Es el marco de movimiento humanoide de cuerpo completo de Westlake Robotics y Westlake University, entrenado con datos de movimiento humano a gran escala mediante un diseño de dos etapas compuesto por un generador y un ejecutor, además de anticipación condicionada por la latencia.
Westlake Robotics describe las nuevas demostraciones domésticas de WR1 como autónomas. Sin embargo, la empresa todavía no ha publicado un artículo técnico completo sobre el sistema doméstico WR1 con tasas detalladas de intervención, número de pruebas y protocolo de evaluación.
La respuesta depende de la definición exacta. Figure demostró en 2025 el plegado autónomo de toallas con varios dedos, mientras que Westlake Robotics afirma que su demostración de WR1 es el primer caso público de un humanoide que completa el plegado integral de pantalones con manos diestras. La afirmación de «primero del mundo» no ha sido verificada de forma independiente.
No existe una prueba comparativa pública estandarizada que lo demuestre. WR1 muestra una manipulación difícil de pantalones, cooperación entre varios robots y una cadena continua de tareas domésticas, mientras que Figure cuenta con sus propios resultados sobre ropa, cooperación en dormitorios y generalización zero-shot en 30 viviendas.
La demostración de Westlake Robotics muestra una secuencia continua que va desde la interacción con un frigorífico hasta el uso de una freidora de aire, la recogida de juguetes y el trabajo con ropa de cama. La empresa afirma que no utilizó un reinicio manual ni emitió instrucciones separadas entre las etapas.
No. El artículo publicado sobre GAE evalúa principalmente la teleoperación de cuerpo completo en tiempo real. En la arquitectura de WR1, GAE funciona como la capa de control de movimiento de bajo nivel bajo un sistema VLA/modelo del mundo separado que realiza la generación de tareas y acciones de nivel superior.
Los materiales públicos revisados para este artículo no muestran WR1 como un lanzamiento de modelo de código abierto. GAE cuenta con un artículo de investigación y una página de proyecto públicos, mientras que el producto principal WR1 de Westlake Robotics sigue siendo tecnología de la empresa.
La demostración de WR1 de Westlake Robotics combina varios problemas que normalmente se muestran por separado: locomoción, postura de cuerpo completo, manipulación diestra, manejo de objetos flexibles, cooperación entre varios robots y ejecución doméstica de largo horizonte.
Su arquitectura divide el trabajo entre un cerebro VLA/modelo del mundo de alto nivel y el controlador de cuerpo completo GAE. El contexto de estados de movimiento, la segmentación de acciones y la compensación del retraso pretenden mantener al robot en movimiento sin el patrón de detenerse, reiniciar y volver a planificar que suele romper las tareas más largas.
La demostración es significativa, pero las afirmaciones comparativas más contundentes deben seguir considerándose provisionales. WR1 todavía no ha publicado el tipo de evaluación repetida y estandarizada necesaria para demostrar superioridad frente a Figure Helix u otros sistemas humanoides líderes.
El avance real consiste en intentar convertir el pensamiento, la marcha, la postura y la manipulación manual en una única cadena de control continua, no simplemente en otra demostración doméstica aislada.
Empieza con una sola frase y obtén un sitio completo en minutos.



