For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/fr/articles/nvidia-aspire-v1-0-robot-debugging-skills-a8a0a489.md.
NVIDIA a publié ASPIRE V1.0, un framework robotique qui transforme les échecs d’exécution en matière à exploiter lors de la tentative suivan...
NVIDIA a publié ASPIRE V1.0, un framework robotique qui transforme les échecs d’exécution en matière à exploiter lors de la tentative suivante. Un agent de programmation rédige un programme de commande du robot, l’exécute, examine le résultat et corrige le code. Les corrections réussies peuvent ensuite être ajoutées à une bibliothèque de compétences réutilisables.
ASPIRE signifie Agentic Skill Programming through Iterative Robot Exploration (programmation agentique de compétences par exploration robotique itérative). L’idée centrale est que l’expérience peut s’accumuler sous forme de connaissances opérationnelles récupérables, au lieu d’exiger que chaque amélioration soit intégrée à de nouveaux poids de modèle entraînés.
Cette publication souligne également l’importance du modèle de raisonnement sous-jacent. QbitAI rapporte une nette amélioration après que l’équipe a connecté GPT-6 Astra. Les ressources actuelles de NVIDIA montrent de solides résultats avec plusieurs modèles de pointe, tout en conservant le moteur d’exécution et le mécanisme de compétences.
Une tentative de préhension ratée n’en révèle pas à elle seule la cause. L’objet a peut-être été mal localisé, le candidat de préhension est peut-être inadéquat, le bras ne peut peut-être pas atteindre la cible, ou le mouvement planifié entre peut-être en collision avec l’environnement.
Le moteur d’exécution d’ASPIRE consigne des éléments de preuve autour des appels de perception, de planification, de préhension et de commande. Il s’agit notamment des observations, des entrées et des sorties, ainsi que d’éléments visuels lorsqu’ils sont disponibles. L’agent peut examiner la partie pertinente de cette trace multimodale au lieu de traiter l’échec final comme son seul retour d’information.
La boucle de travail est simple :
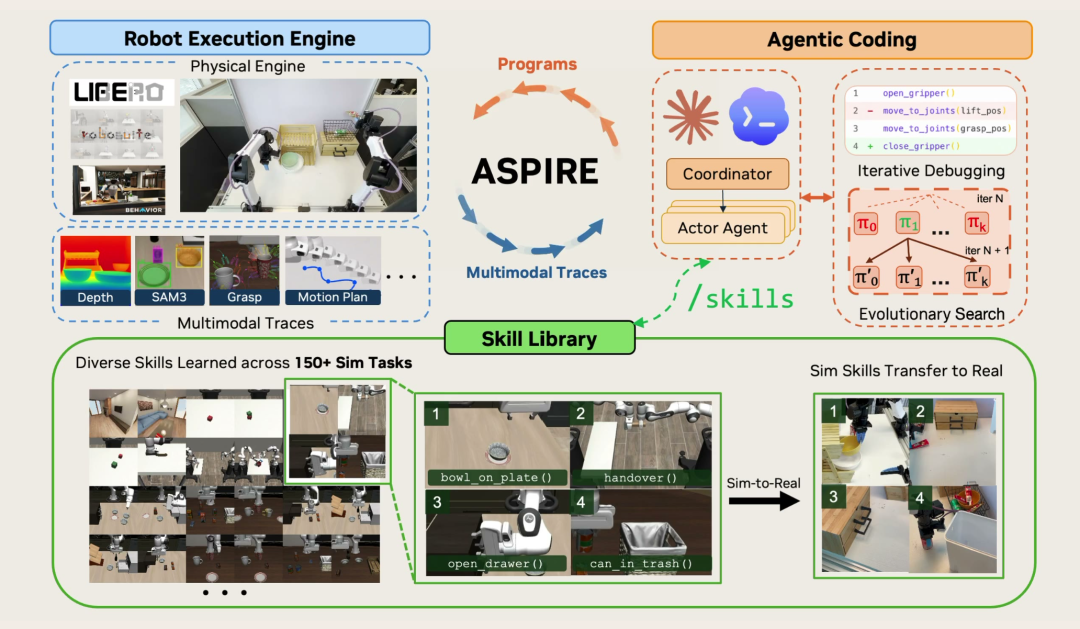
Schéma de la méthode ASPIRE, attribué à l’équipe de recherche et reproduit dans le rapport source.
Le framework explore également des programmes alternatifs au moyen d’une recherche évolutionnaire. Au lieu d’ajuster sans cesse une seule approche qui échoue, les agents peuvent examiner différentes séquences, différents planificateurs ou différentes stratégies de préhension, puis conserver les approches qui passent les vérifications d’exécution.
Par exemple, un objet situé bas peut nécessiter de changer la position du robot, de passer à l’autre bras ou d’essayer un autre planificateur de mouvement. Le résultat utile comprend à la fois un programme corrigé et une explication des situations auxquelles cette correction s’applique.
Une correction ponctuelle est utile pour une tâche. Une compétence récupérable peut aider lors de tâches ultérieures présentant la même difficulté sous-jacente.
ASPIRE distille les corrections validées sous forme de connaissances robotiques textuelles. Pour une tâche future, l’agent récupère les entrées pertinentes et les utilise comme indications en contexte lors de la création d’un nouveau programme. Il ne s’agit pas simplement de rejouer une ancienne trajectoire à des coordonnées fixes.
La source décrit une bibliothèque présentée à l’écran qui comprend plus de 90 compétences et couvre plus de 150 tâches réparties en 18 catégories. Ces catégories concernent la perception, la préhension, la navigation, la recherche d’objets, la manipulation à deux bras et la récupération après un échec. NVIDIA précise que l’explorateur public présente un échantillon représentatif et non un inventaire exhaustif.
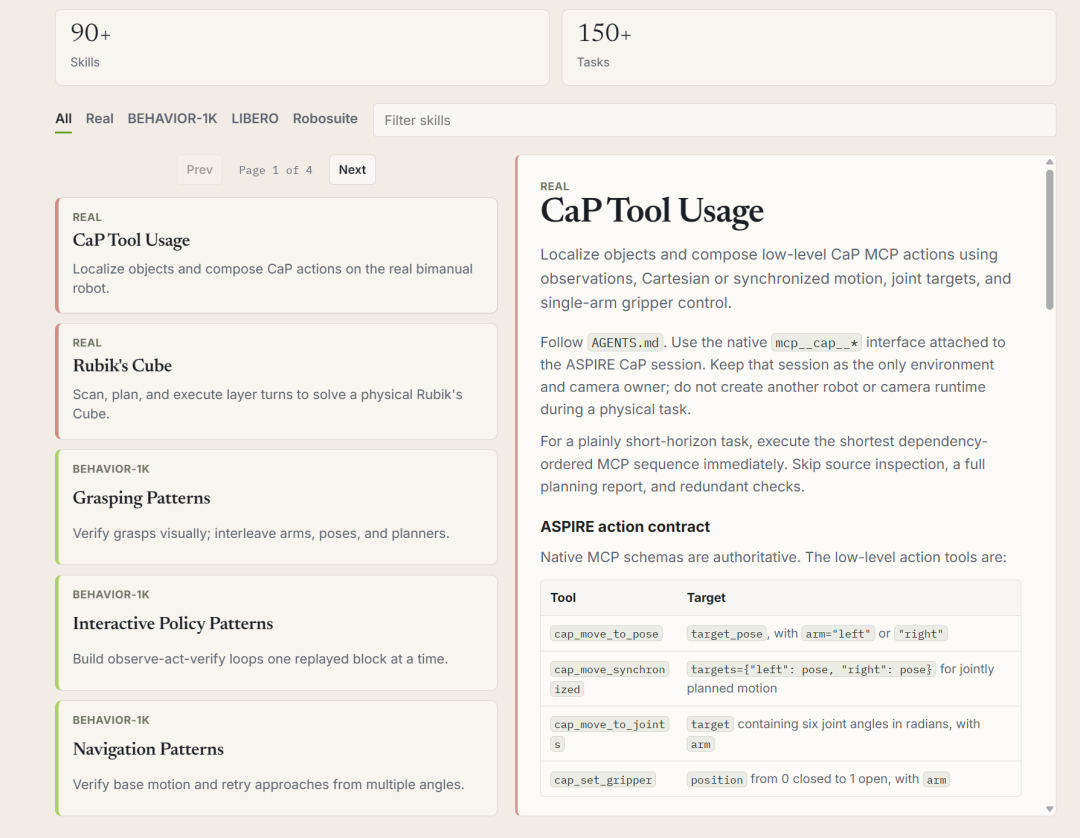
Interface de la bibliothèque de compétences présentée dans le rapport source.
Le projet rapporte un taux de réussite en zéro-shot de 31 % sur des tâches représentatives inédites à long horizon, contre 4 % pour les méthodes antérieures qui recouraient à un raisonnement et à des tentatives supplémentaires importants au moment du test. Ce résultat concerne un protocole d’évaluation particulier ; il ne s’agit pas d’un taux de réussite universel pour de nouvelles tâches ménagères.
Les chercheurs font également état de premiers résultats de transfert inter-incarnations, de la simulation vers des robots réels. La récupération d’une compétence de simulation applicable a réduit le nombre de jetons nécessaires pour obtenir un premier programme fonctionnel sur robot réel et amélioré le taux de réussite de ce programme sur des tâches réservées à l’évaluation. Cela ne démontre pas que chaque compétence issue de la simulation se transfère sans modification à chaque robot ou API.
Le rapport initial décrit le remplacement du backend Claude Opus 4.6 utilisé auparavant par l’équipe par GPT-6 Astra, après quoi les résultats en simulation ont fortement progressé. L’annonce de Jim Fan indique également que Claude Opus 5.5 dépasse légèrement Astra et que Sonnet 5.5 offre un rapport coût-capacités avantageux, pour un coût d’environ 12 $ par tâche dans cette comparaison.
La page officielle actuelle du projet présente les résultats clés suivants avec Claude Opus 5.5 :
| Évaluation | Résultat rapporté par le projet | Périmètre |
|---|---|---|
| LIBERO-Pro | Taux de réussite moyen de 99 % | Les 80 tâches testées |
| Robosuite | Taux de réussite de 100 % sur des tâches représentatives | Tâches sélectionnées, pas l’ensemble de la suite |
| BEHAVIOR-1K | Taux de réussite de 100 % sur des tâches représentatives | Tâches sélectionnées, pas les 1 000 activités |
La source cite sept tâches représentatives de Robosuite et deux tâches représentatives de BEHAVIOR-1K. Ces dénominateurs sont importants : il ne faut pas présenter ce résultat comme une résolution de l’ensemble de BEHAVIOR-1K.
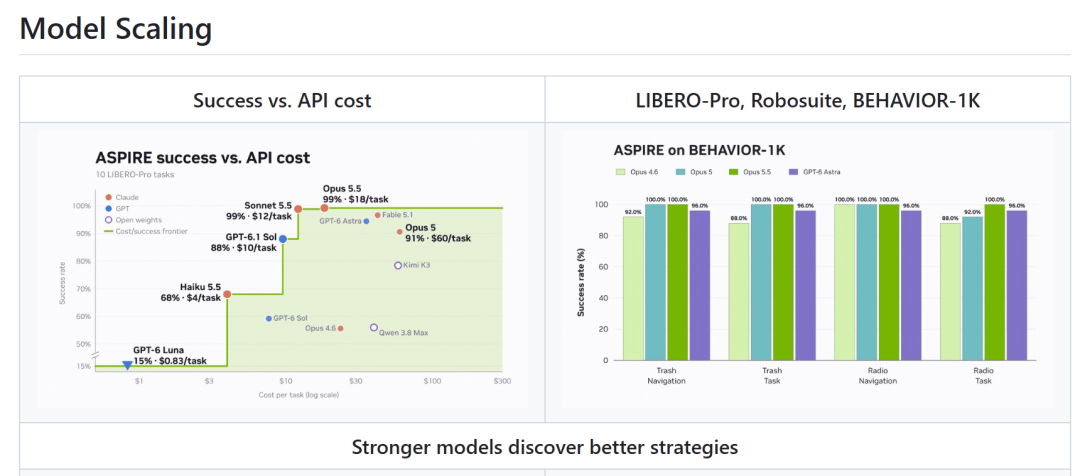
Comparaison de la montée en puissance des modèles dans le projet ASPIRE, telle qu’elle apparaît dans le rapport.
Decrivez votre idee une fois, et We0 AI peut generer un site vitrine, des pages et un CMS, puis vous aider a attirer clients et trafic apres le lancement.
Une génération de projet complète pour une inscription gratuite
Idéal pour essayer un flux de génération complet et voir rapidement une première ébauche de projet.
Une expérience distincte de montée en puissance des modèles, disponible dans le dépôt, évalue 10 tâches LIBERO-Pro et rapporte des taux de réussite allant de 15 % à 99 % selon les modèles. Cette expérience ne doit pas être confondue avec le résultat obtenu sur l’ensemble des 80 tâches.
En pratique, les outils de perception, les interfaces de commande et les compétences accumulées peuvent rester utiles même lorsque le modèle change. Le projet décrit cette approche comme une déclinaison robotique d’une tendance plus générale : un raisonnement généraliste plus performant améliore un système d’agents existant.
Le dépôt public comprend le code, les configurations, les compétences des agents et des guides d’exécution pour reproduire les expériences. Les ressources du projet détenues par NVIDIA et celles qui lui ont été apportées sont disponibles sous licence Apache 2.0 ; les composants tiers conservent leurs propres conditions.
Le dépôt distingue les expériences en simulation de l’utilisation de robots réels. L’environnement de simulation nécessite la préparation de la machine hôte, notamment CUDA, uv et l’accès aux poids SAM3 soumis à restriction. Pour reproduire une expérience, il faut également choisir la suite, l’ensemble de tâches, le calendrier des graines aléatoires et les chemins de sortie, au lieu de supposer qu’une commande générique reproduira tous les résultats publiés.
Important : le fichier README indique que le code Python généré dispose d’un accès complet aux imports et que les processus d’essai et les mécanismes de surveillance ne constituent pas un bac à sable de sécurité. Les consignes officielles recommandent d’utiliser une machine hôte isolée et de mettre en place des autorisations et des contrôles distincts pour le matériel physique. La réussite d’une exécution en simulateur ne suffit pas à préparer une utilisation réelle sans supervision.
Le projet recense également des limites qui restent à résoudre : fiabilité de la détection des réussites, réinitialisations sûres, surveillance de la sécurité, calibration, API de primitives fixe, coût élevé de la recherche et gestion incomplète de la mémoire à long terme des compétences. À mesure que la collection grandit, les entrées de la bibliothèque peuvent devenir obsolètes ou trop spécifiques.
Le rapport se termine par une autre évolution, distincte, de World Labs. Sa publication officielle confirme que l’accès à la version bêta d’Atlas commence à être déployé, avec une démonstration axée sur la commande précise du parcours de caméra.
QbitAI rapporte également des sorties d’une minute en 1440p, la reconstruction à partir d’images ou de vidéos prises avec un téléphone, des sorties sous forme de nuages de points et de splats gaussiens, ainsi que la simulation RVB/profondeur pour la robotique. Ces caractéristiques détaillées n’ont pas été confirmées de manière indépendante par la courte publication officielle accessible pour cet article.
La génération d’environnements et l’apprentissage de compétences robotiques pourraient être des axes de recherche complémentaires. Les sources consultées ici n’annoncent aucune intégration entre ASPIRE et Atlas ; cette combinaison reste donc une possibilité évoquée dans le rapport, et non un flux de travail publié.
ASPIRE est un framework robotique qui utilise des agents de programmation pour rédiger, exécuter et déboguer des programmes de commande du robot. Il conserve les leçons validées sous forme de compétences réutilisables pour des tâches ultérieures.
Le projet met l’accent sur l’affinement des compétences et l’accumulation de connaissances opérationnelles plutôt que sur les mises à jour par gradient de son modèle sous-jacent. Un modèle de pointe figé peut récupérer ces compétences et les utiliser pour rédiger de nouveaux programmes.
Non. Le résultat rapporté de 100 % concerne des tâches représentatives sélectionnées de BEHAVIOR-1K, et non l’ensemble des activités. Le chiffre de 99 % pour LIBERO-Pro porte sur un périmètre différent : 80 tâches testées.
Le projet évalue plusieurs modèles de pointe et décrit le framework comme indépendant de l’agent de programmation. Les taux de réussite et les coûts dépendent néanmoins du modèle, de la tâche et de la configuration de l’expérience ; la compatibilité ne garantit pas à elle seule des résultats équivalents.
Les chercheurs rapportent de premiers éléments indiquant que certaines compétences découvertes en simulation réduisent les efforts de débogage sur robot réel, malgré des incarnations et des API différentes. L’utilisation d’un robot physique nécessite toujours une calibration, une surveillance, des réinitialisations sûres et une vérification des résultats.
Le projet officiel précise explicitement qu’il ne s’agit pas encore d’un système d’apprentissage entièrement autonome dans le monde réel. Le fichier README distingue également l’utilisation en simulation des contrôles opérateur nécessaires pour le matériel réel.
ASPIRE relie les traces d’exécution des robots à une boucle de programmation et de débogage, puis enregistre les corrections validées sous forme de connaissances réutilisables. Cette publication rend le processus vérifiable grâce au code, aux guides d’exécution et à un explorateur de compétences.
Les résultats montrent une montée en puissance prometteuse des modèles et les premiers signes d’un transfert de compétences, tout en soulignant d’importantes limites concernant la couverture des benchmarks et le déploiement physique. La boucle de compétences réutilisables constitue la contribution centrale ; des résultats presque parfaits sur des benchmarks sélectionnés ne suppriment pas la nécessité d’une évaluation contrôlée en conditions réelles.
Partez d’une phrase et obtenez un site complet en quelques minutes.



