For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/fr/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
Les tâches domestiques comptent parmi les tests les plus exigeants pour l’IA incarnée.
Les tâches domestiques comptent parmi les tests les plus exigeants pour l’IA incarnée.
Un logement est conçu pour les humains, pas pour les robots. Un humanoïde réellement utile doit pouvoir contourner les meubles, tourner dans des espaces étroits, s’accroupir, atteindre des objets à différentes hauteurs et maintenir son équilibre alors que ses mains sont déjà occupées.
Les objets souples rendent le problème encore plus difficile.
Les vêtements n’ont pas de géométrie fixe. Chaque traction modifie leur forme. Un cintre peut se balancer. Une jambe de pantalon peut s’affaisser ou se tordre. Lorsque deux robots touchent le même morceau de tissu, le mouvement de chacun modifie également l’état observé par l’autre.
Et les tâches ménagères réelles se résument rarement à une seule action isolée.
Un robot utile peut devoir passer d’un réfrigérateur à un plan de travail, puis à un salon et enfin à une chambre, sans réinitialisation manuelle entre les différentes étapes.
C’est le problème auquel Westlake Robotics s’attaque avec WR1, son « cerveau » humanoïde polyvalent.
Dans une nouvelle démonstration fournie par l’entreprise, des humanoïdes équipés de WR1 manipulent des vêtements déformables, coopèrent pour plier un pantalon et exécutent une séquence domestique plus longue couvrant la cuisine, le salon et la chambre.
L’entreprise décrit WR1 comme un système coordonné à double préentraînement, composé d’un « grand cerveau + petit cerveau ». Au niveau supérieur, un modèle vision-langage-action et un modèle du monde prennent en charge la compréhension des tâches et la génération des actions. Au niveau inférieur, GAE — General Action Expert — suit les mouvements du corps entier et stabilise l’exécution.
Les démonstrations sont techniquement intéressantes, mais certaines des affirmations les plus fortes de la couverture originale doivent être considérées avec prudence.
Westlake Robotics qualifie la démonstration de pliage de pantalon avec dextérité de première mondiale et affirme que WR1 dépasse Helix de Figure sur ce type de tâche impliquant des objets flexibles. Ces affirmations n’ont pas fait l’objet d’une évaluation comparative indépendante. Figure a déjà publié une démonstration de pliage autonome de serviettes, une tâche coopérative menée par deux humanoïdes dans une chambre avec du linge de lit déformable, ainsi que des évaluations domestiques de Helix 2.5 dans 30 logements inconnus.
La conclusion défendable n’est donc pas que WR1 a définitivement « battu Figure ».
Elle est plutôt que Westlake Robotics a présenté une nouvelle combinaison de locomotion du corps entier, manipulation dextre d’objets flexibles, coopération entre plusieurs robots et exécution de tâches domestiques de longue durée dans une même démonstration publique.
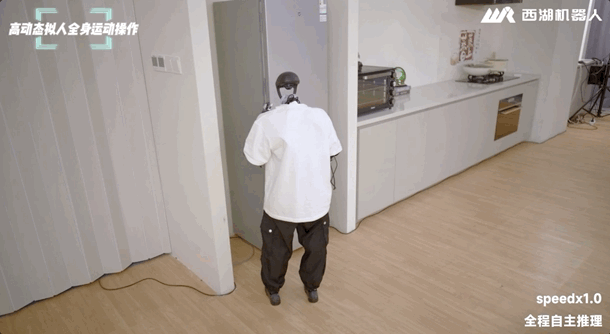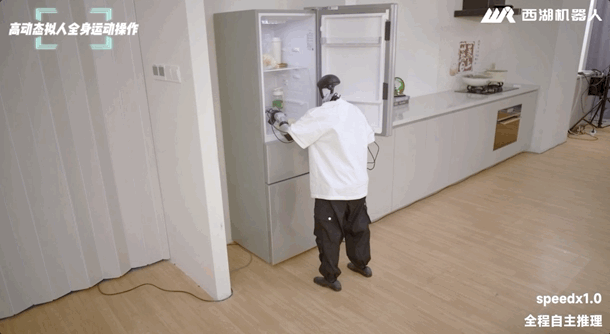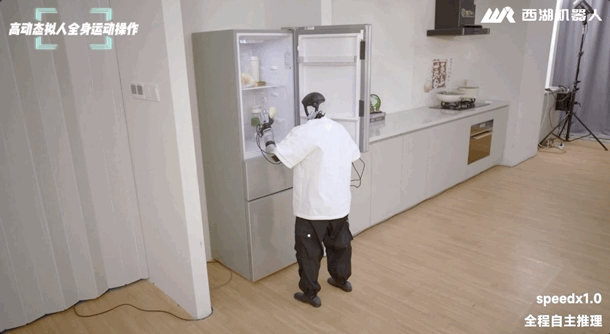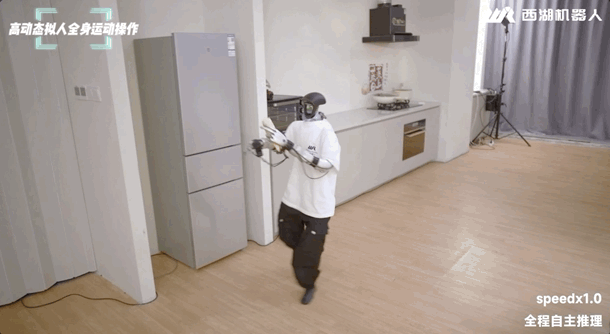
La première partie de la démonstration se concentre sur les vêtements.
Il s’agit d’un choix important, car les objets déformables révèlent des faiblesses qu’il est facile de dissimuler dans les démonstrations portant sur des objets rigides.
Une tasse possède une forme stable.
Une boîte présente des bords prévisibles.
Un pantalon, non.
Dans la démonstration, un humanoïde contrôlé par WR1 retire un pantalon d’un portant à vêtements.
Lorsque le portant se déplace, les tee-shirts voisins changent de position.
Le robot continue d’observer la scène et adapte son mouvement au lieu de supposer que les objets restent là où ils se trouvaient au départ.
Il soutient ensuite le pantalon sur son bras d’une manière proche de celle d’un humain, au lieu de le traiter comme un objet rigide.
Cela est important, car la manipulation d’objets flexibles exige du contrôleur qu’il mette continuellement à jour son estimation de l’état de l’objet.
Le robot ne peut pas se fier à une seule estimation initiale de la pose.
La démonstration ajoute ensuite un niveau de difficulté supplémentaire.
Un robot et un autre humanoïde coopèrent sur le même pantalon.
La séquence comprend :
Les robots doivent réagir non seulement à la déformation du tissu, mais aussi aux mouvements l’un de l’autre.
Lorsque l’un des robots tire sur le tissu ou le repositionne, l’autre observe un nouvel état de l’objet.

Westlake Robotics présente cette démonstration comme la première démonstration publique d’un humanoïde utilisant des mains dextres pour réaliser le pliage complet d’un vêtement.
Cette affirmation doit être comprise comme une déclaration de l’entreprise, et non comme un record établi indépendamment dans le secteur.
Figure a par exemple démontré en août 2025 le pliage autonome de serviettes avec plusieurs doigts grâce à Helix. En mai 2026, deux humanoïdes Helix 02 ont coopéré pour remettre une chambre en ordre, notamment en travaillant ensemble sur une couette déformable. En septembre 2026, Figure a fait état de performances zéro-shot du corps entier pour le rangement, le pliage de serviettes et la préparation d’un lit dans 30 logements jamais vus auparavant.
Ces démonstrations ne sont pas directement comparables.
La séquence de pliage de pantalon de WR1 diffère des tâches de pliage de serviettes et de literie de Figure, tandis que Figure a publié des résultats quantitatifs de généralisation plus larges que Westlake Robotics n’a pas encore communiqués pour cette démonstration de WR1.
La deuxième démonstration porte moins sur le pliage avec dextérité que sur l’exécution de tâches de longue durée.
L’humanoïde :
L’entreprise affirme que la séquence s’exécute de manière continue, sans réinitialisation manuelle ni nouvelle instruction segmentée entre les différentes scènes.
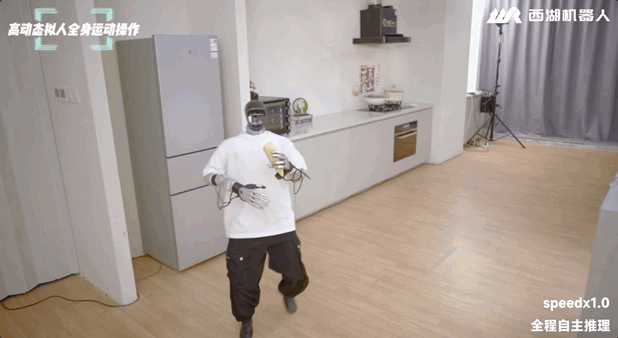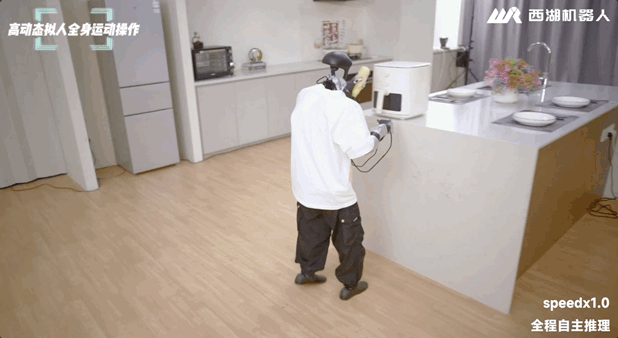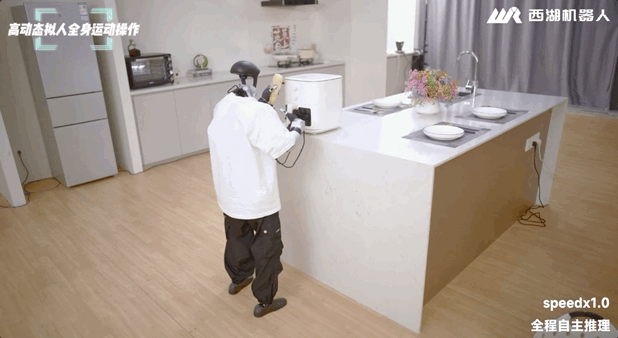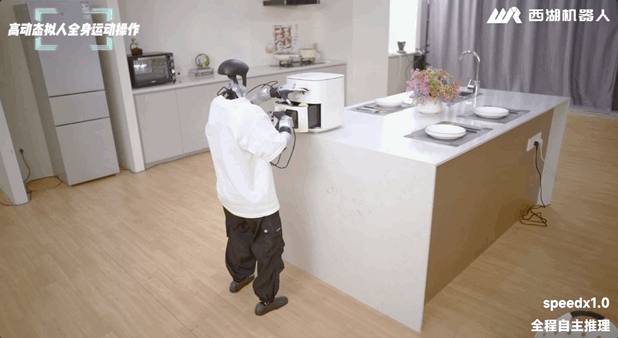
Cela est important, car la fiabilité des robots sur les tâches de longue durée est multiplicative.
Si une étape réussit 95 % du temps, une chaîne composée de nombreuses étapes indépendantes peut tout de même échouer fréquemment.
Un robot qui semble impressionnant dans une séquence de cinq secondes peut ne pas résister à une tâche de plusieurs minutes au cours de laquelle les erreurs s’accumulent.
La démonstration de WR1 cherche donc à montrer quelque chose de plus large qu’une seule compétence de manipulation : la continuité entre des lieux, des objets, des poses et des hauteurs qui changent.
Cependant, Westlake Robotics n’a pas publié le nombre d’essais, le taux d’intervention ou le taux de réussite de tâches répétées pour cette séquence humanoïde.
La vidéo démontre une capacité.
Elle n’établit pas encore une fiabilité de niveau production.
L’article original réduit les performances domestiques de WR1 à trois capacités sous-jacentes :
Cette décomposition est utile.
Les vêtements sont difficiles à manipuler parce que leur état change pendant l’action.
Le robot doit gérer :
Une politique fragile peut échouer dès que le tissu diffère de la pose utilisée pendant l’entraînement.
WR1 est conçu pour continuer à observer pendant la tâche et à réviser ses actions à mesure que l’objet change.
Dans la démonstration publique, le système continue après le déplacement du cintre et des vêtements au lieu de traiter cette variation comme un échec immédiat.
C’est cette capacité qui est pertinente.
Les documents publics ne quantifient pas encore l’ampleur de la généralisation à des types de vêtements, matériaux, tailles ou configurations initiales inconnus.
La deuxième capacité est la continuité dans le temps.
Les tâches domestiques obligent le robot à maintenir un objectif alors que de nombreuses variables de niveau inférieur changent :
La démonstration de WR1 passe de la marche à l’ouverture, au transport, au virage, à l’accroupissement, à la collecte et à la manipulation de la literie.
Ce type de continuité est difficile, car un modèle peut « oublier » à quelle étape de la tâche il se trouve, perdre un contexte de mouvement utile ou générer un nouveau mouvement qui ne s’enchaîne pas correctement avec le précédent.
Westlake Robotics affirme que WR1 répond à ce problème grâce à une révision des états de mouvement à court et à long terme ainsi qu’à une connexion en temps réel des segments d’action.
Le modèle ne génère pas tous les mouvements futurs sous la forme d’une séquence gigantesque.
Il génère plutôt des actions par segments tout en conservant le contexte du mouvement en cours.
Le segment suivant peut être préparé alors que le segment actuel est encore en cours d’exécution.
Conceptuellement :
Mouvement actuel
    ↓
Contexte des mouvements à court et à long terme
    ↓
Génération du prochain segment d’action
    ↓
Connexion avant la fin du mouvement actuel
    ↓
Poursuite sans arrêt brutal
L’objectif est de réduire le comportement saccadé de type arrêt-redémarrage qui peut apparaître lorsque la planification et l’exécution sont mal synchronisées.
La troisième capacité est la coordination du corps entier.
Un humanoïde qui accomplit des tâches réelles ne devrait pas traiter la marche et la manipulation manuelle comme deux phases totalement distinctes.
Les humains :
WR1 est conçu pour générer la locomotion, la posture du corps et la manipulation manuelle dans le cadre d’une même séquence d’actions coordonnée.
La démonstration domestique le met en évidence à plusieurs reprises.
Le robot tourne tout en tenant le maïs.
Il abaisse son corps lorsqu’il manipule le panier.
Il tourne tout en soutenant le pantalon.
L’idée n’est pas simplement que le robot sait marcher et utiliser ses mains.
Il s’agit du fait que ces actions sont générées autour d’un même objectif de tâche.
Le cœur technique du système réside dans la répartition des responsabilités entre le « cerveau » WR1 de niveau supérieur et le contrôleur GAE de niveau inférieur.
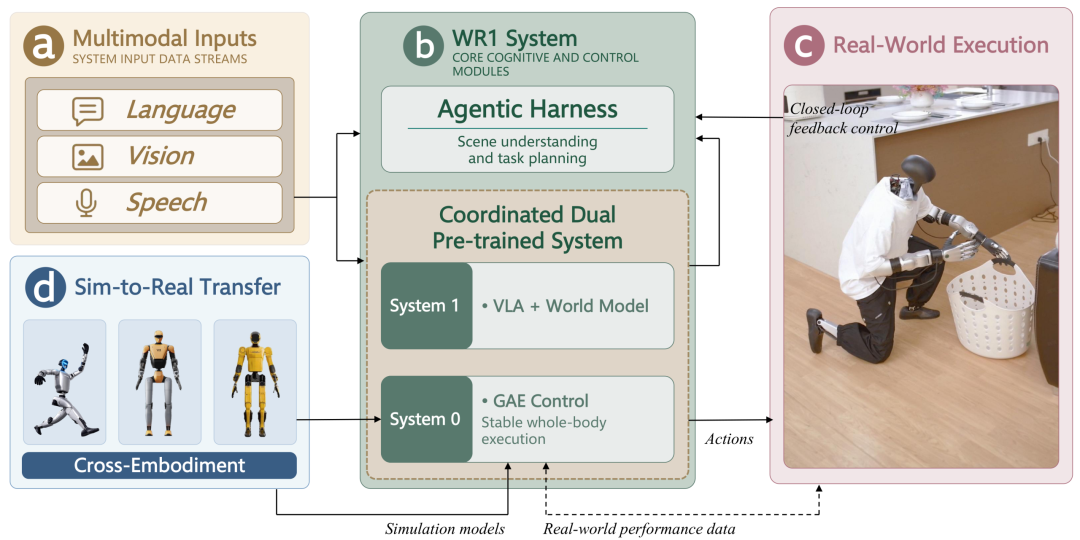
Le schéma d’architecture de l’entreprise présente quatre grands éléments :
Le schéma comprend :
Le robot utilise également son propre état interne.
Ensemble, ces entrées fournissent le contexte nécessaire pour comprendre la scène et la tâche.
Au niveau cognitif, WR1 combine :
Modèle vision-langage-action
+
Modèle du monde
Le composant VLA fait correspondre la perception et les instructions aux actions.
Le composant de modèle du monde est destiné à aider le système à raisonner sur la manière dont l’environnement évolue.
Westlake Robotics affirme que cette couche génère une séquence complète d’actions pouvant inclure :
Une couche de gestion des tâches organise le flux de travail global.
GAE prend ensuite en charge le suivi des mouvements du corps entier et la stabilité.
Il s’agit de l’un des composants de la pile WR1 pour lesquels Westlake Robotics et Westlake University ont publié un article technique.
L’article est intitulé :
« GAE: General Action Expert for Real-Time Humanoid Teleoperation »
Il décrit GAE comme un contrôleur généraliste du corps entier à faible latence, entraîné à partir de données vastes et hétérogènes sur les mouvements humains.
Le système GAE publié utilise une conception d’entraînement en deux étapes.
Une politique génératrice suit des références de mouvements humains en simulation et convertit des données imparfaites sur les mouvements humains en trajectoires réalisables par un humanoïde.
Une politique d’exécution apprend ensuite à suivre ces trajectoires réalisables dans le cadre d’une randomisation curriculaire du domaine.
Cela contribue à réduire l’écart entre la simulation et le matériel réel.
L’article présente GAE sur les plateformes Unitree G1 et Westlake O1.
GAE comprend également un mécanisme d’anticipation tenant compte de la latence.
En téléopération, un robot peut sembler lent s’il se contente de suivre un opérateur après un délai fixe.
GAE estime la condition de latence et ajuste son horizon de suivi afin que le robot puisse compenser ce délai.
Westlake Robotics affirme qu’un mécanisme associé de prévision réglable est utilisé dans WR1 pour aligner le mouvement souhaité de haut niveau avec l’exécution du matériel de bas niveau.
Cela est pertinent pour la fluidité de la démonstration domestique.
Si la génération des actions, la mise en mémoire tampon, l’exécution par les moteurs et le retour d’information ne sont pas synchronisés, les mouvements du corps entier peuvent être visiblement saccadés.
Decrivez votre idee une fois, et We0 AI peut generer un site vitrine, des pages et un CMS, puis vous aider a attirer clients et trafic apres le lancement.
Une génération de projet complète pour une inscription gratuite
Idéal pour essayer un flux de génération complet et voir rapidement une première ébauche de projet.
L’article original décrit GAE comme la base d’exécution du comportement domestique autonome de WR1.
Cela correspond à la description du système fournie par l’entreprise.
Mais les éléments publics de nature scientifique doivent être soigneusement distingués.
L’article consacré à GAE valide principalement GAE comme cadre de téléopération du corps entier.
Un opérateur humain fournit les références de mouvement.
Le contrôleur apprend à rendre ces références réalisables et stables sur un matériel humanoïde.
WR1 utilise GAE différemment au sein d’une pile autonome plus large : le système VLA/modèle du monde de niveau supérieur génère le comportement souhaité du corps entier, puis GAE devient la couche d’exécution de bas niveau.
Ainsi :
Article GAE :
Entrée de mouvement humain
→ GAE
→ Exécution par l’humanoïde
alors que l’architecture domestique de WR1 ressemble davantage à ceci :
Langage + vision + état du robot
→ VLA + modèle du monde
→ Séquence d’actions du corps entier
→ GAE
→ Exécution par l’humanoïde
Cette distinction est importante, car la réussite en téléopération ne prouve pas automatiquement la planification autonome des tâches.
La nouvelle démonstration de WR1 constitue un élément de preuve pour le système intégré, tandis que l’article consacré à GAE fournit une validation technique plus approfondie du composant de contrôle des mouvements.
Westlake Robotics affirme que l’un des objectifs de conception de WR1 est de réduire l’écart entre la collecte de démonstrations et l’exécution autonome.
GAE sert de base de contrôle pour les comportements du corps entier.
L’entreprise soutient que l’utilisation d’une même capacité de mouvement sous-jacente pendant la démonstration et le déploiement réduit les écarts entre ce que représentent les données d’entraînement et ce que le robot réel peut exécuter.
Il s’agit d’un défi courant dans l’apprentissage des humanoïdes.
Les mouvements humains peuvent comporter des comportements :
La conception en deux étapes de GAE cherche explicitement à transformer de vastes données sur les mouvements humains en trajectoires robotisées physiquement réalisables avant d’entraîner le contrôleur déployable.
Cela en fait une base de bas niveau raisonnable pour une politique autonome de niveau supérieur.
L’article source compare à plusieurs reprises WR1 à Helix de Figure.
Il existe un réel chevauchement, mais les éléments publics ne permettent pas de désigner simplement un vainqueur.
En août 2025, Figure a montré Helix pliant de manière autonome des serviettes avec des mains à plusieurs doigts.
Figure a mis en avant :
En mai 2026, Figure a montré deux humanoïdes Helix 02 remettant une chambre en ordre.
Les robots ont :
Figure affirme que les deux robots ne disposaient ni d’un canal explicite de transmission de messages ni d’un planificateur central partagé ; chacun déduisait l’intention de l’autre à partir de la vision.
En septembre 2026, Figure a présenté Helix 2.5.
Figure affirme avoir évalué :
dans 30 logements de la baie de San Francisco jamais vus auparavant, sans collecte de données ni adaptation spécifiques à l’environnement.
Selon les résultats rapportés, son ablation a augmenté le taux de réussite zéro-shot des tâches complètes de 9 % à 56 % grâce au préentraînement d’Index.
Ces résultats sont communiqués par l’entreprise et ne constituent pas une certification indépendante par un tiers, mais ils sont quantitatifs.
La nouvelle démonstration de WR1 met en évidence une combinaison quelque peu différente :
Il s’agit d’une démonstration significative.
Mais sans benchmarks standardisés, essais répétés, taux de réussite ou évaluation interplateforme, les affirmations telles que « WR1 dépasse Helix » restent des interprétations marketing plutôt que des résultats techniques établis.
Un résumé plus équitable serait le suivant :
| Capacité | Démonstration publique de WR1 | Éléments publics concernant Figure Helix |
|---|---|---|
| Manipulation autonome d’objets flexibles | Oui | Oui |
| Pliage du linge avec plusieurs doigts | L’entreprise revendique une première pour le pliage complet d’un pantalon | Pliage de serviettes démontré depuis 2025 |
| Coopération entre deux humanoïdes sur des objets déformables | Oui, avec un pantalon | Oui, sur de la literie et une remise en ordre de chambre |
| Séquence domestique dans plusieurs pièces | Démontrée par Westlake Robotics | Des comportements dans toute la maison présentés dans plusieurs démonstrations Helix distinctes |
| Généralisation quantitative à des logements inconnus | Non publiée pour cette démonstration de WR1 | Helix 2.5 rapporte une évaluation zéro-shot dans 30 logements |
| Article publié sur le contrôle de bas niveau | Article consacré à GAE | Figure publie des documents techniques plutôt qu’un article GAE comparable |
| Benchmark indépendant réalisé par un tiers | Pas encore | Non établi pour la plupart des démonstrations domestiques |
Ce tableau ne constitue pas un classement benchmark.
Il résume uniquement ce que chaque entreprise a présenté publiquement.
L’apparence fluide de la démonstration de WR1 n’est pas seulement esthétique.
En robotique humanoïde, une pause visible révèle souvent une frontière plus profonde entre les systèmes.
Par exemple :
Marcher
→ s’arrêter
→ se stabiliser
→ planifier la manipulation
→ déplacer le bras
→ s’arrêter
→ replanifier la locomotion
Cette architecture peut fonctionner pour des tâches isolées.
Elle devient maladroite dans des flux de travail domestiques plus longs.
La conception de WR1 cherche plutôt à faire se chevaucher la planification et l’exécution.
Pendant l’exécution d’un segment d’action, le système prépare le segment suivant.
L’historique des états de mouvement fournit le contexte nécessaire à la transition.
Le mécanisme de prévision de GAE contribue à compenser le délai d’exécution restant.
Le résultat recherché est le suivant :
Percevoir
→ générer
→ exécuter
     ↘
      générer le segment suivant
       ↘
        connecter en douceur
L’objectif n’est pas simplement que le robot « se déplace plus vite ».
Il s’agit de réduire les discontinuités qui rendent une longue chaîne d’actions fragile.
La dernière partie de l’article original délaisse la démonstration pour se concentrer sur Westlake Robotics elle-même.
Westlake Robotics Technology (Hangzhou) Co., Ltd. a été fondée en 2021 par une équipe dirigée par Donglin Wang à Westlake University.
Westlake University la présente comme le premier projet de commercialisation de haute qualité de l’université dans les domaines de l’intelligence artificielle et de la robotique.
La stratégie actuelle de l’entreprise est intégrée verticalement :
Cerveau cognitif généraliste
+
Contrôleur humanoïde du corps entier
+
Matériel robotique développé en interne
Le site de l’entreprise présente WR1 et GAE comme des technologies centrales de cette pile.
Wang est professeur titulaire à Westlake University et fondateur/directeur du Machine Intelligence Laboratory.
Westlake University indique que ses recherches portent sur l’apprentissage par renforcement, l’apprentissage robotique, l’intelligence incarnée et l’intelligence comportementale générale.
Westlake Robotics présente Yue Zhang comme cofondateur et directeur scientifique.
Il est professeur titulaire à Westlake University et chercheur en traitement automatique du langage naturel.
Cette combinaison reflète l’orientation technique de l’entreprise : le langage et le raisonnement multimodal au niveau supérieur, associés à l’apprentissage par renforcement et au contrôle physique du corps entier du robot.
La nouvelle démonstration est convaincante, mais les humanoïdes domestiques doivent faire davantage que produire une bonne vidéo.
Plusieurs questions restent ouvertes.
À quelle fréquence le robot peut-il terminer la même séquence complète sans intervention ?
Le même point de contrôle WR1 peut-il fonctionner dans des logements présentant des agencements, des meubles, un éclairage et un placement d’objets différents ?
Peut-il plier des chemises, des vestes, des robes, des tissus épais, des matières glissantes et des vêtements froissés de manière aléatoire ?
Que se passe-t-il après une prise ratée, la chute d’un objet, une jambe de pantalon emmêlée, un chemin bloqué ou le déplacement d’un meuble ?
Quelles parties de la démonstration sont entièrement autonomes, et lesquelles utilisent des limites de tâches configurées manuellement, une préparation de la scène ou des conditions initiales ?
Le robot peut-il effectuer des tâches domestiques utiles à une vitesse pertinente en dehors d’une démonstration de recherche ?
Comment le système gère-t-il les personnes, les animaux domestiques, les objets fragiles et les contacts inattendus dans un véritable logement ?
GAE a publié des résultats de transfert entre différentes morphologies, mais dans quelle mesure le cerveau WR1 complet peut-il être transféré entre différents corps humanoïdes et différentes conceptions de mains ?
Ces questions n’invalident pas la démonstration.
Elles définissent la prochaine étape de l’évaluation.
L’industrie des humanoïdes a passé des années à démontrer des éléments isolés :
La transition la plus difficile consiste à transformer ces éléments en un flux de travail physique continu.
WR1 est intéressant parce qu’il est explicitement construit autour de cette transition.
Le modèle de haut niveau est chargé de comprendre et de générer des actions coordonnées du corps entier.
Le contrôleur GAE de bas niveau est chargé de transformer ces actions en mouvements stables.
La continuité entre les segments d’action relie la chronologie.
La mémoire des états de mouvement maintient le contexte actif.
La démonstration domestique teste ensuite toute la chaîne au même endroit.
Il s’agit d’une direction plus utile que l’optimisation de mouvements spectaculaires isolés uniquement destinés à une démonstration.
WR1 est le « cerveau » incarné polyvalent de Westlake Robotics destiné aux robots humanoïdes. L’entreprise affirme qu’il combine un modèle vision-langage-action, un modèle du monde, la gestion des tâches, le contexte des états de mouvement, le découpage en segments d’action et le contrôleur du corps entier GAE.
GAE signifie General Action Expert. Il s’agit du cadre de mouvement du corps entier pour humanoïdes développé par Westlake Robotics et Westlake University. Il est entraîné à partir de données à grande échelle sur les mouvements humains, selon une conception en deux étapes composée d’un générateur et d’un exécuteur, avec une anticipation conditionnée par la latence.
Westlake Robotics décrit les nouvelles démonstrations domestiques de WR1 comme autonomes. Toutefois, l’entreprise n’a pas encore publié d’article technique complet sur le système domestique WR1 présentant en détail les taux d’intervention, le nombre d’essais et le protocole d’évaluation.
La réponse dépend de la définition exacte. Figure a démontré en 2025 le pliage autonome de serviettes avec plusieurs doigts, tandis que Westlake Robotics affirme que sa démonstration de WR1 est le premier cas public d’un humanoïde réalisant le pliage complet d’un vêtement avec des mains dextres sur un pantalon. L’affirmation de « première mondiale » n’a pas été vérifiée indépendamment.
Aucun benchmark public standardisé ne le prouve. WR1 démontre la manipulation difficile d’un pantalon, la coopération entre plusieurs robots et une chaîne continue de tâches domestiques, tandis que Figure dispose de ses propres résultats sur le linge, la coopération dans une chambre et la généralisation zéro-shot dans 30 logements.
La démonstration de Westlake Robotics montre une séquence continue allant de l’interaction avec un réfrigérateur à l’utilisation d’une friteuse à air chaud, au ramassage de jouets et à la manipulation de la literie. L’entreprise affirme ne pas avoir utilisé de réinitialisation manuelle ni donné d’instructions distinctes entre les étapes.
Non. L’article publié sur GAE évalue principalement la téléopération du corps entier en temps réel. Dans l’architecture WR1, GAE sert de couche de contrôle des mouvements de bas niveau sous un système VLA/modèle du monde distinct, qui réalise la génération des tâches et des actions de niveau supérieur.
Les documents publics examinés pour cet article ne présentent pas WR1 comme un modèle open source. GAE dispose d’un article de recherche public et d’une page de projet, tandis que le produit WR1 central de Westlake Robotics reste une technologie propriétaire de l’entreprise.
La démonstration de WR1 par Westlake Robotics combine plusieurs problèmes habituellement présentés séparément : locomotion, posture du corps entier, manipulation dextre, gestion d’objets flexibles, coopération entre plusieurs robots et exécution de tâches domestiques de longue durée.
Son architecture répartit le travail entre un « cerveau » VLA/modèle du monde de haut niveau et le contrôleur du corps entier GAE. Le contexte des états de mouvement, le découpage en segments d’action et la compensation du délai sont destinés à maintenir le robot en mouvement sans le schéma arrêt-réinitialisation-replanification qui fragilise souvent les tâches plus longues.
La démonstration est importante, mais les affirmations comparatives les plus fortes doivent rester provisoires. WR1 n’a pas encore publié une évaluation répétée et standardisée du type nécessaire pour prouver sa supériorité sur Figure Helix ou sur d’autres systèmes humanoïdes de premier plan.
Le véritable progrès réside dans la tentative d’intégrer la réflexion, la marche, la posture et la manipulation manuelle au sein d’une même chaîne de contrôle continue, plutôt que de présenter une nouvelle astuce domestique isolée.
Partez d’une phrase et obtenez un site complet en quelques minutes.