For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/ja/articles/brainco-unveils-an-integrated-brain-to.md.
BrainCoは、上海で開催された2026年世界人工知能会議(WAIC)において、新たな脳制御ロボット研究プラットフォームを発表しました。本システムは、非侵襲型EEG(脳波計)ヘッドセット、AIベースの意図解読技術、および市販のロボットを統合し、ユーザーが神経信号を介して直接ロボ...
BrainCoは、上海で開催された2026年世界人工知能会議(WAIC)において、新たな脳制御ロボット研究プラットフォームを発表しました。本システムは、非侵襲型EEG(脳波計)ヘッドセット、AIベースの意図解読技術、および市販のロボットを統合し、ユーザーが神経信号を介して直接ロボットの動作を制御することを可能にします。
デモンストレーションでは、軽量EEGヘッドセットを装着した参加者が、コップを掴むなどの動作に集中しました。システムはユーザーの意図した動作を解読し、対応する指示をロボットアームに送信しました。このプロセスには、音声指示、ボタン操作、または目に見える物理的操作は一切必要ありませんでした。
BrainCoは、本システムを世界初の統合型脳制御ロボットAI研究プラットフォームであるとしています。この表現は同社のプレスリリースに基づくものであり、独立した情報源による検証は行われていません。
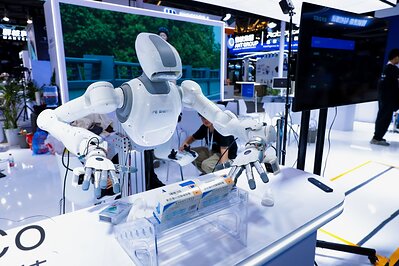
BrainCo、2026年世界人工知能会議のブースにてロボットと身体化AIハードウェアを展示。
BrainCoがWAICで展示した中核となる製品は、脳制御ロボットAIプラットフォームです。このプラットフォームは、検出された神経活動をロボットが実行可能な指示に変換することを目的としています。
そのワークフローは、主に以下の3つの段階から構成されます。
BrainCoによると、このプロセス全体に要する時間は200ミリ秒未満です。
会場では、ロボットアームがコップを掴む、リンゴを拾うといった、精密な制御を必要とするタスクを実演しました。同社は、本プラットフォームが特定の専用ロボットに限定されず、複数の市販ロボットシステムと連携可能であると述べています。
潜在的に互換性のあるハードウェアのカテゴリは以下の通りです。
この幅広いハードウェア互換性は、システムを既存のロボット研究の枠組みにより容易に統合できるようにすることを目的としています。
BrainCoは、基盤となるアーキテクチャを神経身体化人工知能(Neuro-Embodied-AI) と呼んでいます。このフレームワークは、3つの相互接続された層によりタスクを分散処理します。
まず、脳コンピューターインターフェース(BCI)がユーザーの意図を捕捉し、解読します。次に、AI層がその意図をより詳細に解釈し、複雑な目標を実行可能なステップに分解します。最後に、ロボット自身の制御システムが物理的な動作を処理します。
簡略化されたフローは以下の通りです。
人間の神経信号
        ↓
脳コンピューターインターフェースによる意図解読
        ↓
AIによるタスク解釈と計画
        ↓
ロボット制御と物理的実行
同社は、本システムを脳コンピューターインターフェースおよび医療リハビリテーション分野におけるこれまでの取り組みの延長線上に位置づけ、現在は身体化AIとロボット研究に応用しています。
BrainCo(強脳科技)は、WAICの展示ブースにて、身体化AIデータ収集ソリューションも発表しました。本システムは、ロボット分野における長年の課題、すなわち複雑な物理的タスクを実行するための高品質な実世界データの不足を解決することを目的としています。
ロボットが以下のような動作を学習するには、膨大で多様なデータセットが必要です。
このようなデータの収集は、しばしば時間とコストがかかります。効果的なデータセットには、ロボットの最終的な動作だけでなく、人間によるデモンストレーション、環境コンテキスト、力、位置、タイミング、タスクの意図などが含まれている必要があります。
BrainCoのデータ収集システムは、自社開発のハードウェアデバイス(両腕搭載型車輪付き収集プラットフォームや高精度データグローブなど)を採用しています。同社によると、本システムは以下の3種類のデータソースを収集可能です。
さらに、本システムは人間のオペレーターの脳波信号も収集できます。これは、データセットに目に見える手の動作だけでなく、操作者の意図に関連する神経活動も含まれることを意味します。
BrainCoは、この組み合わせアプローチにより、物理的実行プロセスと人間の意図情報の両方を完全に保持しながら、実世界のタスクに基づいた継続的な訓練データソースを提供できるとしています。
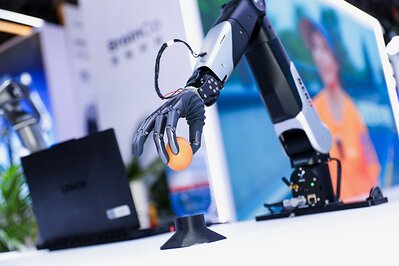
ブースでは、器用なロボットハンドが精密操作タスクを実行する様子が展示されました。
BrainCo(強脳科技)は2015年に設立され、過去10年間、非侵襲型脳コンピューターインターフェース(BCI)技術の研究開発に注力してきました。
同社によると、その研究はBCI開発における2つの大きな課題、すなわち微弱な神経信号の検出と、これらの信号を正確に解読してユーザーの意図を特定することに焦点を当てています。そのより大きな目標は、BCI技術を実験室からリハビリテーション治療、支援機器、そして人間と機械のインタラクションの分野にまで押し広げることです。
BrainCoのパートナー兼上級副社長である何永正氏は、同社のBCI研究が意図された動作を機械操作に変換するのに役立ったと述べています。BrainCoは、BCI、人工知能、そして身体化AIの融合が、人間と機械の協働における次の発展段階になる可能性があると考えています。
2つの新しい研究プラットフォームに加えて、BrainCoは2026年世界人工知能会議でさらに3つの製品も展示しました。
アイデアを一文で入力するだけで、We0 AI が紹介サイト、ページ、CMS を生成し、公開後の顧客獲得と流入拡大を支援します。
無料登録で完全なプロジェクトを 1 つ生成
1 つの完全な生成フローを試し、最初のプロジェクトのドラフトをすぐに確認するのに最適です。
Revo 3器用ハンドは、21の自由度を持つロボット用エンドエフェクターです。BrainCoによると、本品は手掌全体の触覚感知能力を備え、サブミリメートル級の把持精度を実現します。
精度に加え、最大70ニュートンの把握力を備えています。
このロボットハンドは、基本的な機械式グリッパーよりも精密な制御を必要とするロボット操作タスクを対象としています。
BrainCoのスマート生体模倣ハンドは、重さ383グラムの義肢デバイスです。同社は、本品が神経信号と筋電信号を解読し、5本全ての指の独立した動きを0.1度の制御精度でサポートすると述べています。
このデバイスは、生体信号がユーザーを直接支援する動作に変換される、BrainCoのリハビリテーション分野における取り組みを示すものです。
スマート生体模倣脚は、リアルタイムセンサーデータと独自アルゴリズムを利用してユーザーの動作状態に適応する、義足用膝関節システムです。
本システムは単一の固定応答モードを採用するのではなく、装着者が歩調、姿勢、または活動を変えるのに応じて動的に調整されるように設計されています。
国連開発計画(UNDP)のアレクサンダー・デクロー総裁もBrainCoのブースを訪問し、同社の最新のBCIおよびロボット製品について説明を受けました。
WAICで発表された2つのシステムは、それぞれロボット開発の異なる側面を対象としています。
脳制御ロボットAIプラットフォームは、人間の意図をロボットの動作に変換することに焦点を当てています。身体化AIデータ収集ソリューションは、ロボットシステムの訓練と改善に必要なマルチモーダルデータの収集に焦点を当てています。
これらを組み合わせることで、以下の分野における研究を支援することを目的としています。
発表時点では、公開価格、オープンソースコードライブラリ、詳細なハードウェア互換性要件、または一般的なリリース計画は提供されていません。本プラットフォームに関心のある研究者は、現在のアクセス方法や統合情報についてBrainCoに問い合わせる必要があります。
これは、脳波ヘッドセットとAIアルゴリズムを利用して人間の意図する動作を解読し、その意図をロボットの指令に変換する研究開発システムです。BrainCoは2026年の世界人工知能大会で、このプラットフォームをロボットアームで実演しました。
脳波ヘッドセットが神経信号を捕捉し、AIモデルが意図する動作を解釈し、その結果をロボットの指令に変換します。BrainCoによると、このプロセス全体は200ミリ秒未満で完了します。
プレスリリースで説明されたデモでは、外科手術によるブレイン・コンピュータ・インターフェースの埋め込みを必要としない、軽量な非侵襲型の脳波ヘッドセットが使用されました。
BrainCoは、このシステムがヒューマノイドロボット、ロボットアーム、四足歩行ロボットなど、一連の市販ロボットをサポートするように設計されていると述べています。同社は発表で完全な互換性リストを公開していません。
「ニューロ・エンボディドAI」はBrainCoの用語であり、神経信号に基づく意図の解読、AIによるタスク解析、そして物理的なロボットの実行を結びつけるものです。これは、ユーザーが実行しようとする意図と、ロボットが行う動作を関連付けます。
同社によると、このシステムはロボットの実行動作、人間によるデモンストレーション、バーチャルシミュレーションデータ、高精度グローブデータ、そして人間のオペレーターの脳波信号を記録します。これにより、目に見える動作と、意図する動作に関連する情報が組み合わされます。
プレスリリースには、公開価格や一般的な発売日は記載されていません。研究者やロボットチームは、現在のアクセス権、ハードウェアサポート、展開要件についてBrainCoに直接問い合わせる必要があります。
元の記事には独立した検証は含まれていません。この主張はBrainCo自身の会社発表に基づくものであり、同社の製品主張として理解されるべきです。
2026年の世界人工知能大会で、BrainCoは非侵襲的な脳波ベースの意図解読とロボットの実行を結びつけるプラットフォームを発表しました。このシステムは神経信号を捕捉し、AIで意図する動作を解釈し、その結果をロボット指令に変換します。このプロセス全体は、同社によると200ミリ秒未満で完了します。
BrainCoはまた、ロボットの実行、人間によるデモンストレーション、シミュレーション、データグローブの測定、脳波信号を統合したエンボディドAIデータ収集ソリューションを披露しました。その目標は、複雑な物理タスクをロボットに学習させるための、より豊富なデータセットを提供することです。
この発表では、BrainCoのRevo 3器用ハンド、スマート義手、スマート義足も強調されました。ただし、公開価格、広範な利用可能性、詳細な互換性情報、そして同社が主張する「世界初」に関する独立した検証については言及されていません。
中核となる考え方は、人間の意図、AIによる解析、ロボットの行動、そしてトレーニングデータの収集を、単一の研究ワークフローで一貫してつなぐことです。
ひとことから始めて、数分で完全なサイトを手に入れましょう。



