For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/ja/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
家庭内作業は、身体性AIにとって難度の高いテストの一つです。
住宅はロボットではなく人間のために設計されています。実用的なヒューマノイドロボットは、家具を避けて歩き、狭い場所で方向転換し、しゃがみ、さまざまな高さに手を伸ばし、両手がすでにふさがっている状態でもバランスを保たなければなりません。
柔らかい物体が加わると、問題はさらに難しくなります。
衣類には固定された形状がありません。引っ張るたびに形が変わります。ハンガーは揺れることがあります。ズボンの脚はつぶれたり、ねじれたりします。2台のロボットが同じ布地に触れる場合、一方のロボットの動きが、もう一方のロボットが認識する状態も変化させます。
また、実際の家事が単独の動作だけで完結することは、ほとんどありません。
実用的なロボットは、各段階で手動リセットを行うことなく、冷蔵庫からカウンターへ、さらにリビングルーム、寝室へと移動しなければならない場合があります。
Westlake Roboticsは、自社の汎用ヒューマノイド「頭脳」であるWR1によって、この課題に取り組んでいます。
同社が新たに公開したデモンストレーションでは、WR1を搭載したヒューマノイドが変形可能な衣類を扱い、ズボンをたたむ作業で協調し、キッチン、リビングルーム、寝室にまたがる長い家庭内タスクを完了しています。
同社はWR1を、協調型の二重事前学習「大きな脳+小さな脳」システムと説明しています。高レベルでは、視覚・言語・行動モデルとワールドモデルがタスク理解と行動生成を担います。低レベルでは、**GAE(General Action Expert)**が全身動作を追跡し、実行を安定させます。
このデモンストレーションは技術的に興味深いものですが、元の報道に含まれる強い主張の一部については注意が必要です。
Westlake Roboticsは、器用な手によるズボンたたみのデモを世界初と位置づけ、この種の柔軟物体タスクでWR1がFigureのHelixを上回ると主張しています。しかし、これらの主張は独立したベンチマークによって検証されていません。Figureはすでに、自律的なタオルたたみ、変形可能な寝具を含む2台のヒューマノイドによる協調的な寝室作業、さらに30軒の未見住宅を対象としたHelix 2.5の家庭内評価を公開しています。
したがって、現時点で妥当な結論は、WR1が決定的に「Figureに勝った」ということではありません。
より正確には、Westlake Roboticsが、全身移動、器用な柔軟物体操作、マルチロボット協調、長時間にわたる家庭内タスク実行を、単一の公開デモで組み合わせて示したということです。
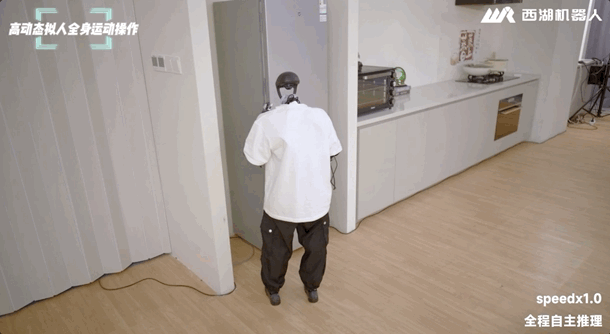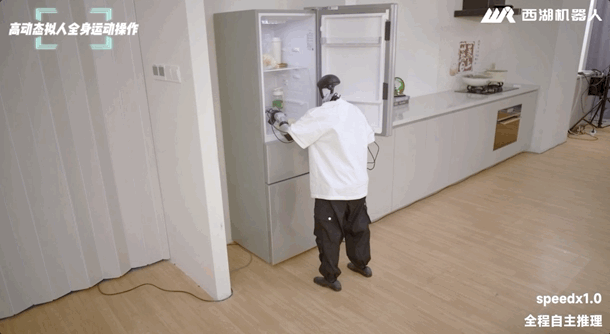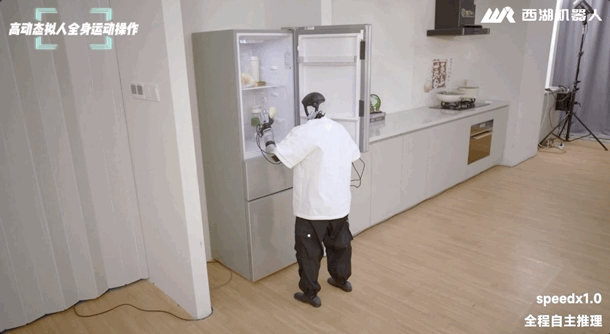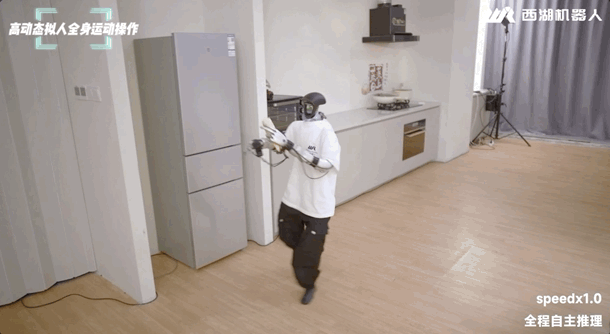
デモンストレーションの前半では、衣類の扱いに焦点が当てられています。
これは重要な選択です。なぜなら、変形可能な物体は、剛体を使ったデモでは隠しやすい弱点を明らかにするからです。
カップには安定した形があります。
箱には予測可能な縁があります。
しかし、ズボンにはありません。
デモンストレーションでは、WR1によって制御されたヒューマノイドが衣類ラックからズボンを取り外します。
ラックが動くと、近くのTシャツの位置も変化します。
ロボットはシーンを観察し続け、物体が開始時の位置にとどまると仮定するのではなく、自身の動きを調整します。
その後、ズボンを剛体として扱うのではなく、人間のように腕にかけて支えます。
これは、柔軟物体の操作では、物体の状態に関する推定値を更新し続ける必要があるため重要です。
ロボットは、最初に一度だけ取得した姿勢推定に依存することができません。
次の段階では、さらに難度が上がります。
1台のロボットと別のヒューマノイドが、同じズボンを使って協調します。
この一連の動作には、次の内容が含まれます。
ロボットは布地の変形だけでなく、互いの動きにも反応しなければなりません。
一方のロボットが布地を引っ張ったり位置を変えたりすると、もう一方のロボットが認識する物体の状態も新しいものになります。

Westlake Roboticsは、これをヒューマノイドが器用な手を使って衣類のたたみ作業全体を完了した、初の公開デモンストレーションだと説明しています。
ただし、これは同社の主張として読むべきであり、独立して確立された業界記録ではありません。
例えばFigureは、2025年8月にHelixを使った自律的な多指タオルたたみを実演しました。2026年5月には、2台のHelix 02ヒューマノイドが、変形可能な掛け布団を協調して扱う寝室のリセット作業を実施しました。2026年9月には、Figureが、これまで見たことのない30軒の住宅を対象に、片付け、タオルたたみ、ベッドメイキングでゼロショットの全身動作を実現したと報告しています。
これらのデモンストレーションは、直接比較できるものではありません。
WR1のズボンたたみは、Figureのタオルや寝具のタスクとは異なります。一方、Figureは、Westlake Roboticsが今回のWR1デモについてまだ公開していない、より広範な定量的汎化結果を公表しています。
2つ目のデモンストレーションは、器用なたたみ作業よりも、長時間にわたるタスク実行に重点を置いています。
ヒューマノイドは次の動作を行います。
同社によると、この一連の動作は、シーン間で手動リセットを行ったり、新たに分割された指示を与えたりすることなく連続して実行されます。
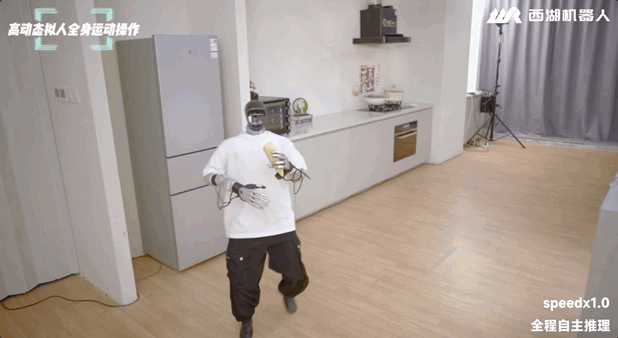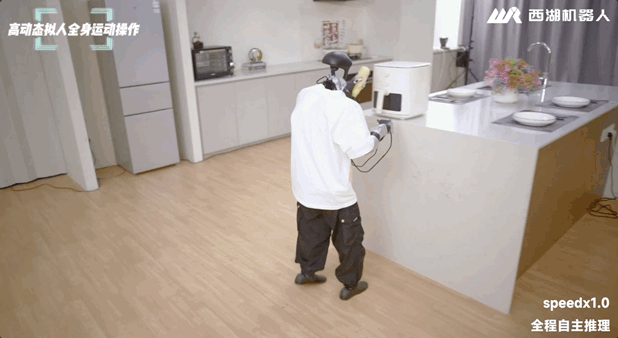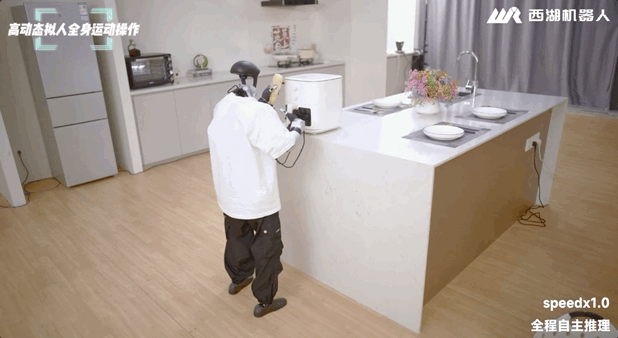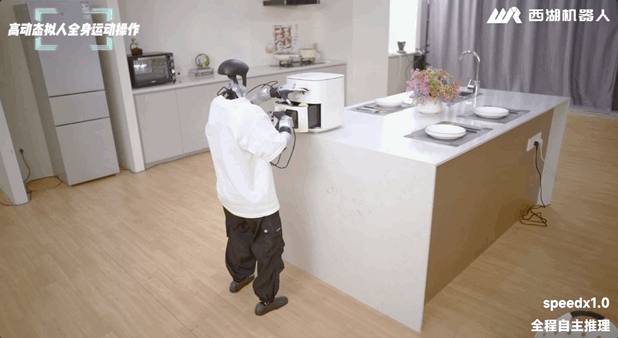
これは重要です。なぜなら、長時間にわたるロボットの信頼性は、段階が増えるほど掛け算になるからです。
ある段階の成功率が95%であっても、独立した段階が多数連続するタスクでは、依然として頻繁に失敗する可能性があります。
5秒間の映像では印象的に見えるロボットでも、エラーが蓄積する数分間のシーケンスには耐えられないかもしれません。
したがって、WR1のデモは単一の操作スキルを示すだけではなく、場所、物体、姿勢、高さが変化する中での連続性を示そうとしています。
ただし、Westlake Roboticsは、このヒューマノイドの一連の動作について、試行回数、介入率、反復タスクの成功率を公開していません。
映像は能力を示しています。
しかし、量産レベルの信頼性を確立したわけではありません。
元の記事では、WR1の家庭内性能を、次の3つの基礎能力に整理しています。
この分解は有用です。
衣類が難しいのは、操作中に状態が変化するためです。
ロボットは次の要素に対応しなければなりません。
脆弱なポリシーは、布地が学習時の姿勢と異なるだけで失敗する可能性があります。
WR1は、タスク中も観察を続け、物体が変化するにつれて行動を修正することを意図しています。
公開デモでは、ハンガーや衣類が動いた後も、ずれを即座に失敗とみなすのではなく、動作を継続しています。
これが関連する能力です。
ただし、未見の衣類の種類、素材、サイズ、開始状態に対して、この動作がどの程度広く汎化するかは、公開資料ではまだ定量化されていません。
2つ目の能力は、時間をまたいだ連続性です。
家庭内タスクでは、多くの低レベル変数が変化する中で、ロボットが目標を維持する必要があります。
WR1のデモンストレーションでは、歩行から開閉、運搬、方向転換、しゃがみ、物体の収集、寝具の操作へと移行します。
このような連続性は難しいものです。モデルがタスクのどの段階にいるかを「忘れたり」、有用な動作コンテキストを失ったり、直前の動作と滑らかにつながらない新しい動作を生成したりする可能性があるためです。
Westlake Roboticsは、WR1が短期・長期の動作状態レビューと、リアルタイムのアクションチャンク接続によってこの問題に対応すると説明しています。
モデルは、将来のすべての動作を1つの巨大なシーケンスとして生成するわけではありません。
その代わり、現在の動作から得られるコンテキストを維持しながら、チャンク単位で行動を生成します。
現在のチャンクがまだ実行中であっても、次のチャンクを準備できます。
概念的には次のようになります。
現在の動作
    ↓
短期・長期の動作コンテキスト
    ↓
次のアクションチャンクを生成
    ↓
現在の動作が終わる前に接続
    ↓
ハードストップなしで継続
これは、計画と実行の同期が不十分な場合に生じる、停止と再開を繰り返すような動作を減らすことを意図しています。
3つ目の能力は、全身の協調です。
実際の作業を行うヒューマノイドは、歩行と手による操作を完全に別々の段階として扱うべきではありません。
人間は日常的に次の動作を行います。
WR1は、移動、身体姿勢、手による操作を、1つの協調された行動シーケンスの一部として生成するよう設計されています。
家庭内デモでは、これが繰り返し強調されています。
ロボットはトウモロコシを持ちながら方向転換します。
バスケットを扱いながら身体を低くします。
ズボンを支えながら方向転換します。
重要なのは、ロボットが歩けて手を使えるという単純な事実ではありません。
これらの動作が、同じタスク目標を中心に生成されているという点です。
システムの技術的な中心は、高レベルのWR1「頭脳」と低レベルのGAEコントローラーの役割分担です。
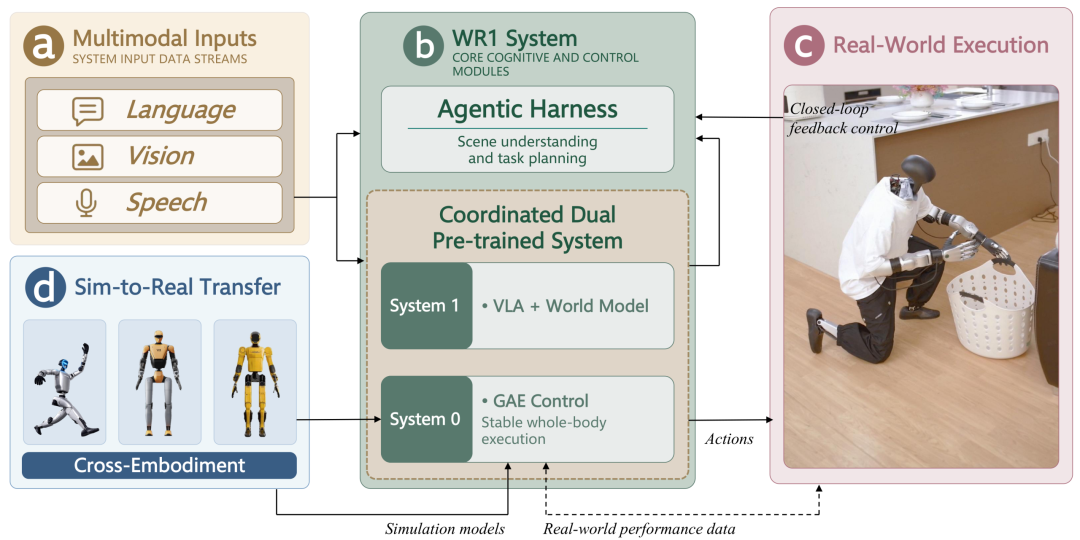
同社のアーキテクチャ図には、主に4つの要素が示されています。
図には次の入力が含まれています。
ロボットは、自身の内部状態も利用します。
これらの入力を組み合わせることで、シーンとタスクを理解するために必要なコンテキストが得られます。
認知レベルでは、WR1は次の要素を組み合わせます。
視覚・言語・行動モデル
+
ワールドモデル
VLAコンポーネントは、知覚と指示を行動へとつなげます。
ワールドモデルのコンポーネントは、環境がどのように変化するかをシステムが推論するために使われることを意図しています。
Westlake Roboticsによると、このレイヤーは次の動作を含む完全なアクションシーケンスを生成します。
タスク管理レイヤーは、より大きなワークフローを整理します。
GAEはその後、全身の動作追跡と安定性を担います。
これは、Westlake RoboticsとWestlake Universityが技術論文を公開しているWR1スタックの一部です。
論文のタイトルは次のとおりです。
「GAE: General Action Expert for Real-Time Humanoid Teleoperation」
この論文では、GAEを、大規模で異質な人間の動作データから学習した、汎用かつ低遅延の全身コントローラーとして説明しています。
公開されたGAEシステムは、2段階の学習設計を採用しています。
生成ポリシーは、シミュレーション内で人間の動作参照を追跡し、不完全な人間動作データを、ヒューマノイドが実行可能な軌道へ変換します。
次に、実行ポリシーが、カリキュラム型のドメインランダム化のもとで、実行可能な軌道を追跡する方法を学習します。
これにより、シミュレーションと実機の間にある隔たりを埋めることができます。
この論文では、Unitree G1とWestlake O1のプラットフォーム上でGAEが実演されています。
GAEには、遅延を考慮した予測メカニズムも含まれています。
遠隔操作では、ロボットが一定の遅延の後に操作者を単純に追従すると、動作が鈍く感じられることがあります。
GAEは遅延の状態を推定し、追跡する時間範囲を調整することで、ロボットが遅延を補正できるようにします。
Westlake Roboticsによると、同様の調整可能な先読みメカニズムがWR1内部でも使われ、高レベルで意図された動作と低レベルのハードウェア実行を同期させています。
これは、家庭内デモの滑らかさに関係します。
アイデアを一文で入力するだけで、We0 AI が紹介サイト、ページ、CMS を生成し、公開後の顧客獲得と流入拡大を支援します。
無料登録で完全なプロジェクトを 1 つ生成
1 つの完全な生成フローを試し、最初のプロジェクトのドラフトをすぐに確認するのに最適です。
行動生成、バッファリング、モーター実行、フィードバックが同期していなければ、全身の動きに目に見えるぎこちなさが生じる可能性があります。
元の記事では、GAEをWR1による自律的な家庭内動作の実行基盤として説明しています。
これは同社のシステム説明とは整合します。
しかし、査読論文に近い公開エビデンスについては、慎重に分けて考える必要があります。
GAE論文が主に検証しているのは、全身型の遠隔操作フレームワークとしてのGAEです。
人間の操作者が動作参照を提供します。
コントローラーは、その参照をヒューマノイド上で実行可能かつ安定したものにする方法を学習します。
一方、WR1はより大きな自律スタックの中でGAEを異なる形で使います。高レベルのVLA・ワールドモデルシステムが望ましい全身動作を生成し、GAEが低レベルの実行レイヤーになります。
つまり、次のように整理できます。
GAE論文:
人間の動作入力
→ GAE
→ ヒューマノイドの実行
一方、WR1の家庭内アーキテクチャは、より正確には次のようになります。
言語+視覚+ロボット状態
→ VLA+ワールドモデル
→ 全身アクションシーケンス
→ GAE
→ ヒューマノイドの実行
この区別は重要です。遠隔操作での成功が、自律的なタスク計画を自動的に証明するわけではないからです。
新しいWR1デモは統合システムに関する証拠であり、GAE論文は動作制御コンポーネントについて、より深い技術的検証を提供します。
Westlake Roboticsは、WR1の設計目標の一つとして、デモンストレーションの収集と自律実行の間にある隔たりを小さくすることを挙げています。
GAEは、全身動作の制御基盤として使われています。
同社は、デモンストレーションと展開の両方で同じ基盤となる動作能力を使うことで、学習データが表す内容と実際のロボットが実行できる内容の不一致を減らせると主張しています。
これは、ヒューマノイド学習における一般的な課題です。
人間の動作には、次のような行動が含まれる場合があります。
GAEの2段階設計は、広範な人間動作データを、展開可能なコントローラーに教える前に、物理的に実行可能なロボット軌道へ変換しようとするものです。
そのため、高レベルの自律ポリシーにとって妥当な低レベル基盤となります。
元の記事では、WR1とFigureのHelixが繰り返し比較されています。
実際に重なる部分はありますが、公開エビデンスは単純な勝敗を支持していません。
2025年8月、FigureはHelixが多指の手を使って自律的にタオルをたたむ様子を公開しました。
Figureが強調したのは次の点です。
2026年5月、Figureは2台のHelix 02ヒューマノイドが寝室をリセットする様子を公開しました。
ロボットは次の作業を行いました。
Figureによると、2台のロボットには明示的なメッセージ通信チャネルも共有中央プランナーもなく、それぞれが視覚情報から相手の意図を推定しました。
2026年9月、FigureはHelix 2.5を発表しました。
Figureによると、次の作業を評価しました。
これらを、環境固有のデータ収集や適応を行わず、これまで見たことのないベイエリアの30軒の住宅で実施しました。
同社が報告したアブレーションでは、Indexの事前学習により、完全なタスクに対するゼロショット成功率が9%から56%に向上しました。
これらは独立した第三者認証ではなく、同社が報告した結果です。しかし、定量的な結果であることには変わりありません。
WR1の新しいデモは、次のような異なる組み合わせを強調しています。
これは意味のあるデモンストレーションです。
しかし、標準化されたベンチマーク、反復試験、成功率、プラットフォームをまたぐ評価がない限り、「WR1がHelixを上回る」といった表現は、確立された技術的結果ではなく、マーケティング上の解釈にとどまります。
より公平な要約は次のとおりです。
| 能力 | WR1の公開デモ | Figure Helixの公開エビデンス |
|---|---|---|
| 自律的な柔軟物体操作 | あり | あり |
| 多指による洗濯物たたみ | ズボンたたみの世界初を同社が主張 | 2025年からタオルたたみを実演 |
| 2台のヒューマノイドによる変形可能な物体の協調 | あり、ズボン | あり、寝具・寝室のリセット |
| 複数の部屋にまたがる家庭内シーケンス | Westlake Roboticsが実演 | Helixの複数のデモで、家全体に関わる動作を個別に実演 |
| 未見住宅に対する定量的な汎化 | 今回のWR1デモについては未公開 | Helix 2.5が30軒の住宅でゼロショット評価を報告 |
| 公開された低レベル制御論文 | GAE論文 | 比較可能なGAE論文ではなく、技術的な報告書をFigureが公開 |
| 独立した第三者ベンチマーク | まだなし | 家庭内デモの大部分では確立されていない |
この表はベンチマークによる順位付けではありません。
各社が公開した内容を要約したものにすぎません。
WR1デモが滑らかに見えることは、単なる見た目の問題ではありません。
ヒューマノイドロボティクスでは、目に見える一時停止が、より深いシステム境界を示すことがあります。
例えば、次のような構成です。
歩く
→ 停止
→ 安定化
→ 操作を計画
→ 腕を動かす
→ 停止
→ 移動を再計画
このアーキテクチャは、単独のタスクでは機能します。
しかし、より長い家庭内ワークフローではぎこちなくなります。
WR1の設計は、計画と実行を重ね合わせることを試みています。
1つのアクションチャンクが実行されている間に、システムは次のチャンクを準備します。
動作状態の履歴が、移行に必要なコンテキストを提供します。
GAEの先読み機構は、残っている実行遅延を補正するのに役立ちます。
意図される流れは次のとおりです。
知覚
→ 生成
→ 実行
     ↘
      次のチャンクを生成
       ↘
        滑らかに接続
価値は、ロボットが単に「速く動く」ことではありません。
長いアクションチェーンを脆弱にする不連続性を減らすことが目的です。
元の記事の最後のセクションでは、デモンストレーションからWestlake Robotics自体へと焦点が移ります。
Westlake Robotics Technology (Hangzhou) Co., Ltd.は、2021年にWestlake UniversityのDonglin Wangが率いるチームによって設立されました。
Westlake Universityは、同社を人工知能とロボティクス分野における大学初の質の高い事業化プロジェクトと説明しています。
同社の現在の戦略は、垂直統合型です。
汎用認知ブレイン
+
ヒューマノイド全身コントローラー
+
自社開発ロボットハードウェア
同社の公式サイトでは、WR1とGAEをこのスタックの中核技術として紹介しています。
WangはWestlake Universityの終身在職権を持つ教授であり、Machine Intelligence Laboratoryの創設者兼ディレクターです。
Westlake Universityによると、同氏の研究分野は強化学習、ロボット学習、身体性知能、汎用行動知能です。
Westlake Roboticsは、Yue Zhangを共同創業者兼チーフサイエンティストとして掲載しています。
同氏はWestlake Universityの終身在職権を持つ教授であり、自然言語処理の研究者です。
この組み合わせは、同社の技術方針を反映しています。すなわち、高レベルでは言語とマルチモーダル推論を、物理レベルでは強化学習と全身ロボット制御を組み合わせています。
新しいデモは説得力がありますが、家庭用ヒューマノイドに必要なのは良い映像だけではありません。
いくつかの疑問が残っています。
同じ完全なシーケンスを、介入なしでロボットが完了できる頻度はどの程度でしょうか。
異なる間取り、家具、照明、物体配置の住宅でも、同じWR1チェックポイントが機能するでしょうか。
シャツ、ジャケット、ドレス、厚手の布地、滑りやすい素材、任意に丸められた衣類をたためるでしょうか。
把持に失敗した場合、物体を落とした場合、ズボンの脚が絡まった場合、通路がふさがれた場合、家具が移動された場合に何が起きるでしょうか。
デモンストレーションのどの部分が完全に自律的で、どの部分が手動で設定されたタスク境界、シーン設定、初期条件を利用しているのでしょうか。
研究デモ以外の環境でも意味のある速度で、ロボットは実用的な家庭内作業を行えるでしょうか。
実際の家庭内で、人、ペット、壊れやすい物体、予期しない接触にシステムはどのように対応するのでしょうか。
GAEでは身体形状をまたぐ結果が公開されています。しかし、WR1の完全な頭脳を、異なるヒューマノイドの身体や手の設計にどの程度容易に移行できるのでしょうか。
これらの疑問は、デモを無効にするものではありません。
次の評価段階を定義するものです。
ヒューマノイド業界は、歩行、把持、運搬、たたみ、道具の使用、言語インタラクションなど、個別の要素を何年もかけて実証してきました。
より難しい移行は、それらを1つの連続した物理ワークフローにまとめることです。
WR1が興味深いのは、まさにこの移行を中心に構築されているからです。
高レベルモデルは、協調された全身動作を理解し、生成する役割を担います。
低レベルのGAEコントローラーは、それらの動作を安定した動きに変換する役割を担います。
アクションチャンクの連続性が時間軸をつなぎます。
動作状態のメモリがコンテキストを維持します。
家庭内デモンストレーションは、その一連の流れ全体を1つの場所でテストしています。
これは、単独の見せ場となる動作だけを最適化するよりも有用な方向性です。
WR1は、Westlake Roboticsがヒューマノイドロボット向けに開発した汎用的な身体性「ブレイン」です。同社によると、視覚・言語・行動モデル、ワールドモデル、タスク管理、動作状態コンテキスト、アクションチャンク化、全身コントローラーであるGAEを組み合わせています。
GAEはGeneral Action Expertの略称です。Westlake RoboticsとWestlake Universityによる全身型ヒューマノイド動作フレームワークで、大規模な人間動作データから学習し、2段階の生成・実行設計と遅延条件付き予測を採用しています。
Westlake Roboticsは、新しいWR1家庭内デモンストレーションを自律的なものとして説明しています。ただし、同社はWR1家庭内システムについて、詳細な介入率、試行回数、評価プロトコルを含む完全な技術論文をまだ公開していません。
正確な定義によって答えは異なります。Figureは2025年に自律的な多指タオルたたみを実演しました。一方、Westlake Roboticsは、WR1のデモが、ヒューマノイドが器用な手を使ってズボンの衣類たたみ全体を完了した初の公開事例だと主張しています。「世界初」という主張は独立して検証されていません。
それを証明する標準化された公開ベンチマークはありません。WR1は難度の高いズボンの扱い、マルチロボット協調、連続した家庭内タスクチェーンを示しています。一方、Figureは洗濯物たたみ、協調的な寝室作業、30軒の住宅におけるゼロショット汎化の結果を公開しています。
Westlake Roboticsのデモでは、冷蔵庫の操作からエアフライヤーの使用、おもちゃの収集、寝具の作業まで、連続した一連の動作が示されています。同社によると、段階間で手動リセットを行ったり、別々の指示を出したりしていません。
いいえ。公開されたGAE論文が主に評価しているのは、リアルタイムの全身遠隔操作です。WR1のアーキテクチャでは、GAEは低レベルの動作制御レイヤーとして機能し、その上にある別のVLA・ワールドモデルシステムが、高レベルのタスクと行動の生成を担います。
この記事で確認した公開資料では、WR1がオープンソースモデルとしてリリースされたことは示されていません。GAEには公開研究論文とプロジェクトページがありますが、Westlake Roboticsの中核製品であるWR1は、引き続き同社の技術です。
Westlake RoboticsのWR1デモは、通常は別々に示される複数の課題を組み合わせています。移動、全身姿勢、器用な操作、柔軟物体の扱い、マルチロボット協調、長時間にわたる家庭内タスクの実行です。
そのアーキテクチャは、高レベルのVLA・ワールドモデル「頭脳」と、全身コントローラーであるGAEの間で役割を分担しています。動作状態のコンテキスト、アクションチャンク化、遅延補償は、長いタスクを壊しがちな停止・リセット・再計画のパターンなしに、ロボットを動かし続けることを意図しています。
このデモンストレーションは重要ですが、最も強い比較主張については暫定的なものとして扱うべきです。WR1は、Figure Helixやその他の先進的なヒューマノイドシステムに対する優位性を証明するために必要な、反復可能で標準化された評価をまだ公開していません。
本当の進展は、単独の家庭内トリックをもう一つ示したことではなく、思考、歩行、姿勢、手の操作を1つの連続した制御チェーンに組み込もうとしている点にあります。
ひとことから始めて、数分で完全なサイトを手に入れましょう。



