For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/pt/articles/nvidia-aspire-v1-0-robot-debugging-skills-a8a0a489.md.
A NVIDIA lançou o ASPIRE V1.0, uma estrutura de robótica que transforma falhas de execução em material para a tentativa seguinte. Um agente ...
A NVIDIA lançou o ASPIRE V1.0, uma estrutura de robótica que transforma falhas de execução em material para a tentativa seguinte. Um agente de programação escreve um programa de controlo do robô, executa-o, analisa o que aconteceu e corrige o código. As correções bem-sucedidas podem depois tornar-se entradas reutilizáveis numa biblioteca de competências.
ASPIRE significa Agentic Skill Programming through Iterative Robot Exploration (programação agentiva de competências através da exploração iterativa de robôs). A ideia central é que a experiência pode acumular-se como conhecimento operacional recuperável, sem que cada melhoria tenha de ser codificada em novos pesos de modelo treinados.
O lançamento também destaca a importância do modelo de raciocínio subjacente. A QbitAI relata uma melhoria acentuada depois de a equipa ter ligado o GPT-6 Astra. Os materiais atuais da NVIDIA mostram resultados sólidos com vários modelos de ponta, mantendo o mesmo motor de execução e mecanismo de competências.
Uma tentativa de agarrar um objeto que falha não revela, por si só, a causa. O objeto pode ter sido localizado incorretamente, a opção de preensão pode ser inadequada, o braço pode não conseguir alcançar o alvo ou o movimento planeado pode colidir com o ambiente.
O motor de execução do ASPIRE regista evidências associadas às chamadas de perceção, planeamento, preensão e controlo. Isso inclui observações, entradas e saídas, bem como evidências visuais, quando disponíveis. O agente pode analisar a parte relevante deste registo multimodal em vez de tratar a falha final como o seu único sinal de retorno.
O ciclo de trabalho é simples:
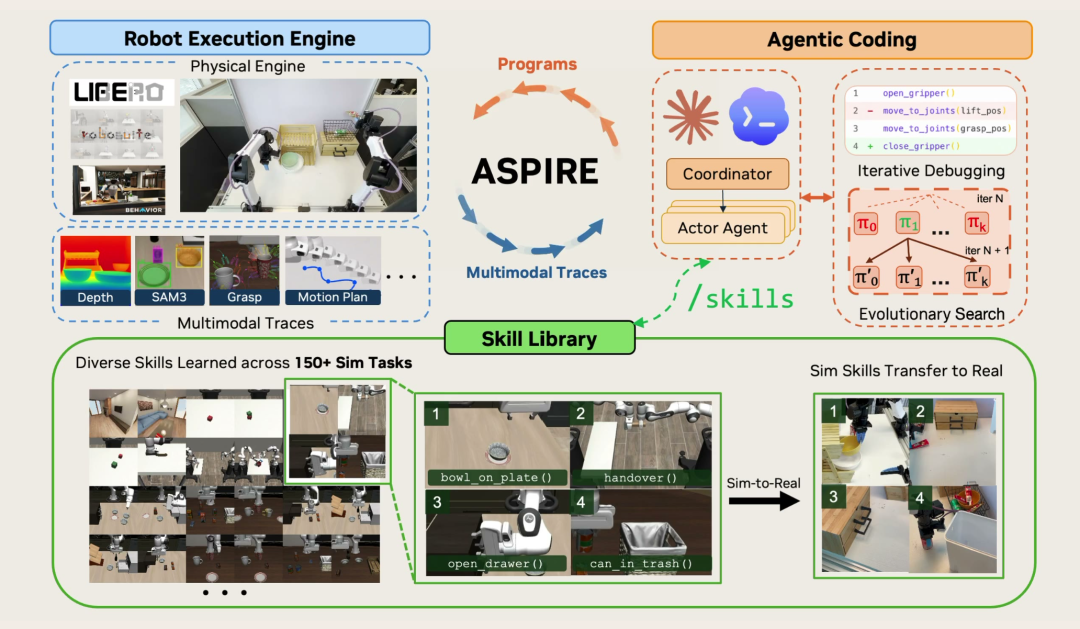
Diagrama do método ASPIRE, creditado à equipa de investigação e reproduzido no relatório de origem.
A estrutura também explora programas alternativos através de pesquisa evolutiva. Em vez de ajustar repetidamente uma abordagem que falha, os agentes podem investigar diferentes sequências, planeadores ou estratégias de preensão e, em seguida, conservar as abordagens que passam pelas verificações de execução.
Por exemplo, um objeto baixo pode exigir uma alteração da posição do robô, a troca de braço ou a experimentação de outro planeador de movimento. O resultado útil é tanto um programa corrigido como uma explicação das situações em que essa correção se aplica.
Uma correção pontual ajuda numa tarefa. Uma competência recuperável pode ajudar em tarefas posteriores que partilhem a mesma dificuldade subjacente.
O ASPIRE destila correções validadas em conhecimento robótico baseado em texto. Numa tarefa futura, o agente recupera entradas relevantes e utiliza-as como orientação no contexto ao criar um novo programa. Isto é diferente de simplesmente reproduzir uma trajetória antiga com coordenadas fixas.
A fonte descreve uma biblioteca apresentada com mais de 90 competências, abrangendo mais de 150 tarefas em 18 categorias. Estas categorias incluem perceção, preensão, navegação, procura de objetos, manipulação com dois braços e recuperação. A NVIDIA descreve o explorador público como uma amostra representativa, não como um inventário exaustivo.
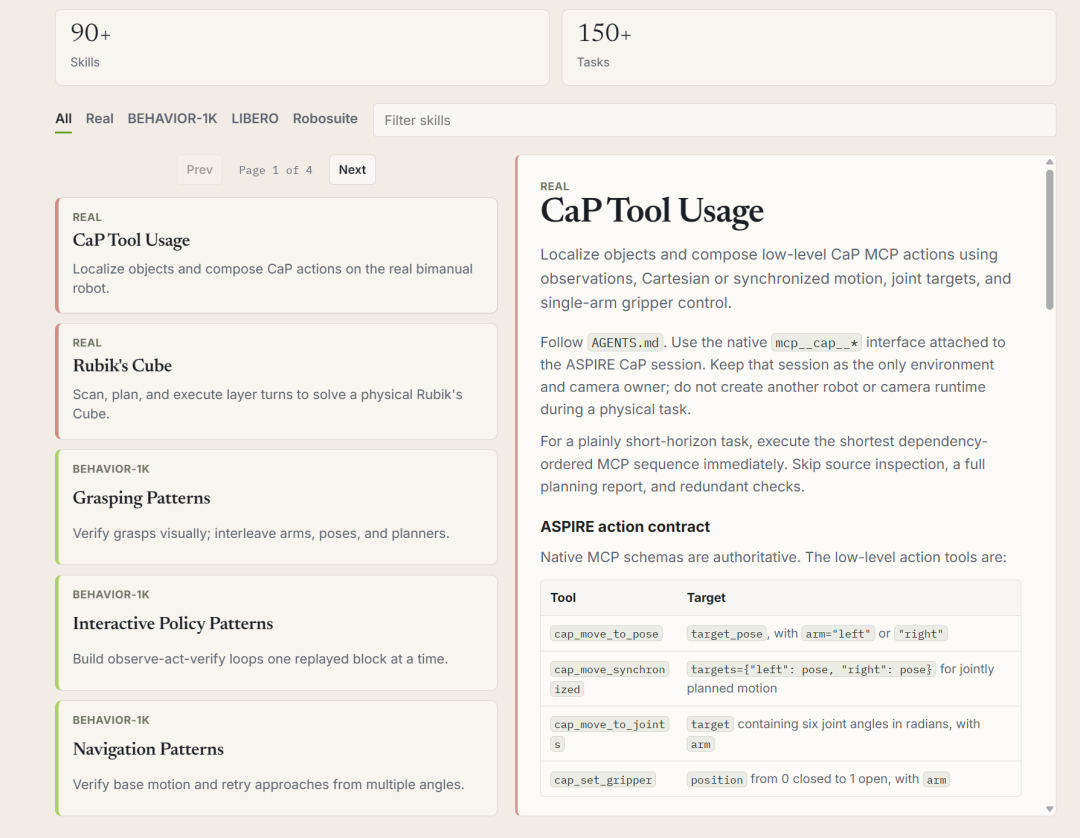
Interface da biblioteca de competências apresentada no relatório de origem.
O projeto relata 31% de sucesso zero-shot em tarefas representativas inéditas de horizonte longo, em comparação com 4% para métodos anteriores que utilizaram raciocínio substancial durante os testes e novas tentativas. Este resultado corresponde a uma configuração de avaliação específica, não a uma taxa de sucesso universal para novas tarefas domésticas.
Os investigadores também relatam uma transferência inicial entre diferentes configurações físicas, da simulação para robôs reais. A recuperação de uma competência aplicável descoberta em simulação reduziu o número de tokens necessários para chegar ao primeiro programa bem-sucedido num robô real e melhorou o sucesso desse programa em tarefas não utilizadas no treino. Isto não demonstra que todas as competências simuladas sejam transferíveis, sem alterações, para todos os robôs ou APIs.
O relatório original descreve a substituição do backend anterior da equipa, Claude Opus 4.6, pelo GPT-6 Astra, seguida de um grande salto nos resultados de simulação. O anúncio de Jim Fan também descreve o Claude Opus 5.5 como ligeiramente superior ao Astra, enquanto o Sonnet 5.5 oferece uma relação favorável entre custo e capacidade, a cerca de 12 dólares por tarefa nessa comparação.
A página oficial atual do projeto apresenta os seguintes resultados principais com o Claude Opus 5.5:
| Avaliação | Resultado divulgado pelo projeto | Âmbito |
|---|---|---|
| LIBERO-Pro | 99% de sucesso médio | Todas as 80 tarefas testadas |
| Robosuite | 100% de sucesso em tarefas representativas | Tarefas selecionadas, não a totalidade da suite |
| BEHAVIOR-1K | 100% de sucesso em tarefas representativas | Tarefas selecionadas, não as 1.000 atividades |
A fonte identifica sete tarefas representativas de Robosuite e duas tarefas representativas de BEHAVIOR-1K. Estes denominadores são importantes: o resultado não deve ser descrito como uma resolução de todo o BEHAVIOR-1K.
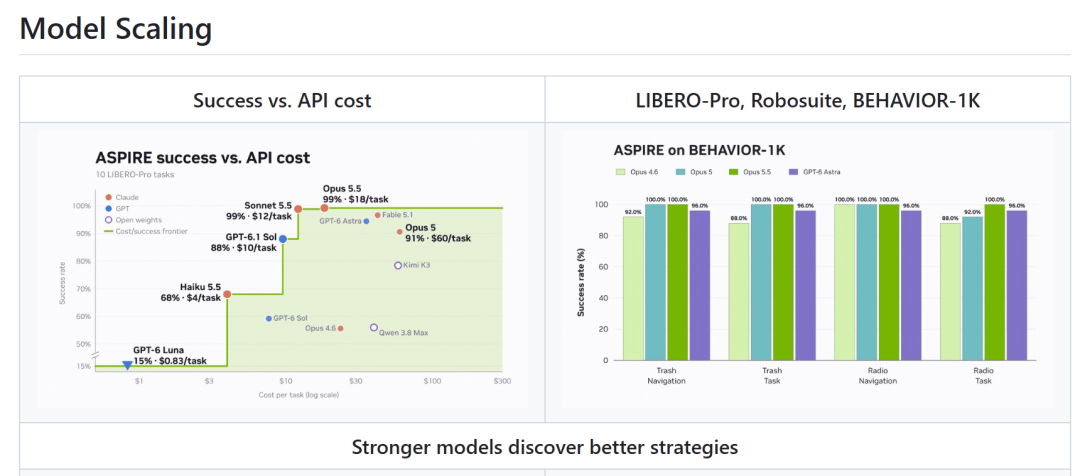
Comparação de escalabilidade de modelos do projeto ASPIRE, tal como apresentada no relatório.
Descreva sua ideia uma vez e o We0 AI pode gerar um site de apresentacao, paginas e CMS, alem de ajudar a atrair clientes e trafego apos o lancamento.
Uma geração completa de projetos para registro gratuito
Melhor para experimentar um fluxo de geração completo e ver rapidamente um primeiro rascunho do projeto.
Uma experiência separada de escalabilidade de modelos no repositório avalia 10 tarefas LIBERO-Pro e relata taxas de sucesso entre 15% e 99% consoante o modelo. Esta experiência não deve ser confundida com o resultado relativo ao conjunto completo de 80 tarefas.
O aspeto prático é que as ferramentas de perceção, as interfaces de controlo e as competências acumuladas podem continuar a ser úteis à medida que o modelo muda. O projeto descreve isto como uma versão robótica do padrão mais amplo em que um raciocínio de uso geral mais forte melhora um sistema de agentes existente.
O repositório público inclui código, configurações, competências para agentes e guias de execução para reproduzir experiências. Os materiais do projeto pertencentes à NVIDIA e os materiais contribuídos estão disponíveis ao abrigo da licença Apache 2.0; os componentes de terceiros mantêm as respetivas condições.
O repositório distingue as experiências em simulação da operação com robôs reais. A configuração de simulação exige preparar o sistema anfitrião, incluindo CUDA, uv e acesso a pesos SAM3 com acesso restrito. Reproduzir uma experiência também exige escolher a suite, o conjunto de tarefas, o calendário de sementes e os caminhos de saída, em vez de presumir que um único comando genérico recria todos os resultados publicados.
Importante: o README indica que o código Python gerado tem acesso total à importação de módulos e que os processos de teste e os mecanismos de vigilância não constituem uma caixa de segurança. As orientações oficiais recomendam um sistema anfitrião isolado e autorizações e controlos separados para o hardware físico. Uma execução bem-sucedida no simulador não constitui preparação suficiente para uma operação física sem supervisão.
O projeto também enumera limitações por resolver: deteção fiável do sucesso, reinicializações seguras, monitorização da segurança, calibração, uma API fixa de primitivas, custos elevados de pesquisa e uma gestão incompleta da memória de competências a longo prazo. As entradas da biblioteca podem tornar-se obsoletas ou demasiado específicas à medida que a coleção cresce.
O relatório termina com um desenvolvimento separado da World Labs. A publicação oficial confirma que o acesso à versão beta do Atlas está a começar a ser disponibilizado, com uma demonstração centrada no controlo preciso do percurso da câmara.
A QbitAI também relata resultados de um minuto a 1440p, reconstrução a partir de imagens ou vídeos de telemóvel, resultados em nuvens de pontos e Gaussian splats, bem como simulação RGB/profundidade para robótica. Estas especificações detalhadas não foram confirmadas de forma independente pela breve publicação oficial disponível para este artigo.
A geração de ambientes e a aprendizagem de competências robóticas podem ser linhas de investigação complementares. As fontes consultadas neste artigo não anunciam uma integração entre o ASPIRE e o Atlas; por isso, essa combinação continua a ser uma possibilidade sugerida pelo relatório, e não um fluxo de trabalho disponibilizado.
O ASPIRE é uma estrutura de robótica que utiliza agentes de programação para escrever, executar e depurar programas de controlo de robôs. Guarda aprendizagens validadas como competências reutilizáveis em tarefas posteriores.
O projeto dá prioridade ao aperfeiçoamento de competências e à acumulação de conhecimento operacional, em vez de atualizações por gradiente do modelo subjacente. Um modelo de ponta congelado pode recuperar essas competências e utilizá-las ao escrever novos programas.
Não. O resultado divulgado de 100% diz respeito a tarefas representativas selecionadas de BEHAVIOR-1K, não à coleção completa de atividades. O valor de 99% do LIBERO-Pro tem outro âmbito: 80 tarefas testadas.
O projeto avalia vários modelos de ponta e descreve a estrutura como independente do agente de programação. O sucesso e o custo continuam a depender do modelo, da tarefa e da configuração da experiência; a compatibilidade, por si só, não garante resultados equivalentes.
Os investigadores relatam evidências iniciais de que competências selecionadas, descobertas em simulação, reduzem o esforço de depuração em robôs reais com diferentes configurações físicas e APIs. A operação física continua a exigir calibração, monitorização, reinicializações seguras e verificação dos resultados.
O projeto oficial afirma explicitamente que ainda não é um sistema de aprendizagem totalmente autónomo no mundo real. O README também distingue a utilização em simulação dos controlos do operador necessários para o hardware real.
O ASPIRE liga os registos de execução de robôs a um ciclo de programação e depuração e, em seguida, guarda as correções validadas como conhecimento reutilizável. A versão lançada permite inspecionar esse fluxo de trabalho através do código, dos guias de execução e do explorador de competências.
Os resultados demonstram uma escalabilidade promissora dos modelos e uma transferência inicial de competências, com limites importantes quanto à cobertura dos benchmarks e à implementação física. O ciclo de competências reutilizáveis é o contributo central; resultados quase perfeitos em benchmarks selecionados não eliminam a necessidade de avaliações controladas no mundo real.
Comece com uma frase e tenha um site completo em minutos.



