For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/pt/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
As tarefas domésticas estão entre os testes mais difíceis para a IA incorporada.
As tarefas domésticas estão entre os testes mais difíceis para a IA incorporada.
Uma casa é projetada para pessoas, não para robôs. Um humanoide útil precisa contornar móveis, fazer curvas em espaços apertados, agachar-se, alcançar objetos em diferentes alturas, manipular objetos e manter o equilíbrio enquanto suas mãos já estão ocupadas.
Objetos macios tornam o problema ainda mais difícil.
As roupas não têm uma geometria fixa. Cada puxão altera sua forma. Um cabide pode balançar. Uma perna de calça pode desabar ou torcer. Quando dois robôs tocam na mesma peça de tecido, o movimento de cada robô também altera o estado que o outro robô observa.
E o trabalho doméstico real raramente consiste em uma única ação isolada.
Um robô útil pode precisar sair de uma geladeira até uma bancada, depois ir para a sala de estar e, em seguida, para um quarto, sem reinicialização manual entre as etapas.
Esse é o problema que a Westlake Robotics pretende solucionar com o WR1, seu "cérebro" humanoide de uso geral.
Em uma nova demonstração fornecida pela empresa, humanoides que executam o WR1 manipulam roupas deformáveis, cooperam para dobrar calças e concluem uma sequência doméstica mais longa que passa pela cozinha, pela sala de estar e pelo quarto.
A empresa descreve o WR1 como um sistema coordenado de "cérebro grande + cérebro pequeno" pré-treinado em conjunto. No nível superior, um modelo de visão-linguagem-ação e um modelo de mundo cuidam da compreensão das tarefas e da geração de ações. No nível inferior, o GAE — General Action Expert — acompanha o movimento de corpo inteiro e estabiliza a execução.
As demonstrações são tecnicamente interessantes, mas algumas das afirmações mais fortes da cobertura original exigem cautela.
A Westlake Robotics chama a demonstração de dobragem hábil de calças de um feito inédito no mundo e argumenta que o WR1 supera o Helix, da Figure, nesse tipo de tarefa com objetos flexíveis. Essas afirmações ainda não foram avaliadas de forma independente. A Figure já publicou dobragem autônoma de toalhas, trabalho cooperativo de quarto com dois humanoides envolvendo roupas de cama deformáveis e avaliações domésticas do Helix 2.5 em 30 casas desconhecidas.
Portanto, a conclusão defensável não é que o WR1 tenha "superado a Figure" de forma conclusiva.
A conclusão é que a Westlake Robotics demonstrou uma nova combinação de locomoção de corpo inteiro, manipulação hábil de objetos flexíveis, cooperação entre múltiplos robôs e execução doméstica de longa duração em uma única demonstração pública.
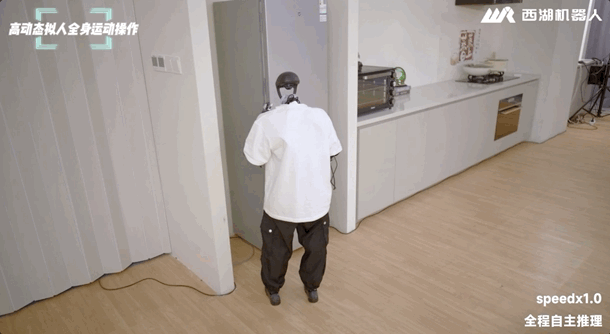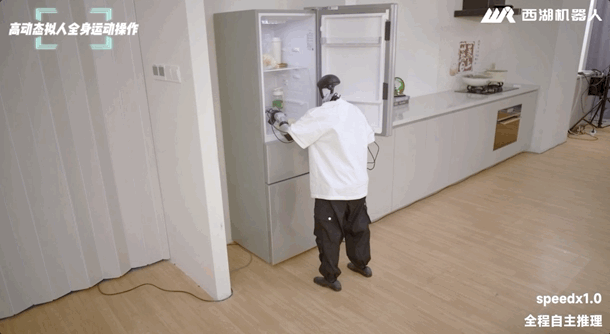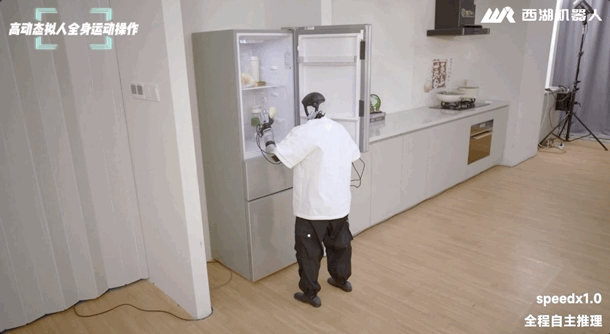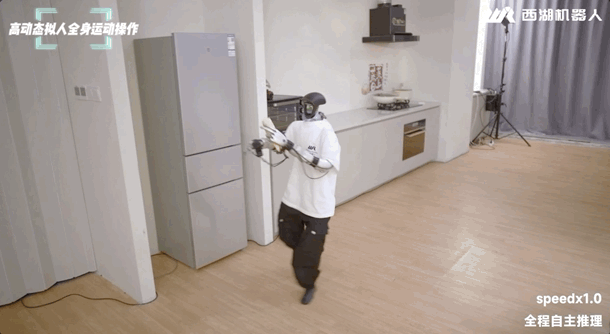
A primeira parte da demonstração concentra-se nas roupas.
Essa é uma escolha importante porque os objetos deformáveis expõem fragilidades que podem ser facilmente ocultadas em demonstrações com objetos rígidos.
Uma xícara tem uma forma estável.
Uma caixa tem bordas previsíveis.
Uma calça, não.
Na demonstração, um humanoide controlado pelo WR1 retira uma calça de um cabideiro.
À medida que o cabideiro se move, as camisetas próximas mudam de posição.
O robô continua observando a cena e ajusta seu movimento, em vez de presumir que os objetos permanecem onde estavam inicialmente.
Em seguida, ele apoia a calça sobre o braço de maneira semelhante à humana, em vez de tratá-la como um objeto rígido.
Isso é importante porque a manipulação de objetos flexíveis exige que o controlador atualize continuamente sua estimativa do estado do objeto.
O robô não pode depender de uma única estimativa inicial de posição.
A demonstração acrescenta então outra camada de dificuldade.
Um robô e outro humanoide cooperam sobre a mesma calça.
A sequência inclui:
Os robôs precisam reagir não apenas à deformação do tecido, mas também um ao outro.
Quando um robô puxa ou reposiciona o tecido, o outro robô observa um novo estado do objeto.

A Westlake Robotics descreve isso como a primeira demonstração pública de um humanoide usando mãos hábeis para concluir a dobragem completa de uma peça de roupa.
Isso deve ser interpretado como uma afirmação da empresa, não como um recorde do setor estabelecido de forma independente.
A Figure, por exemplo, demonstrou dobragem autônoma de toalhas com múltiplos dedos usando o Helix em agosto de 2025. Em maio de 2026, dois humanoides Helix 02 reorganizaram cooperativamente um quarto, incluindo o trabalho conjunto com um edredom deformável. Em setembro de 2026, a Figure informou desempenho de corpo inteiro em modo zero-shot para organizar ambientes, dobrar toalhas e arrumar camas em 30 casas anteriormente desconhecidas.
As demonstrações não são diretamente comparáveis.
A sequência de dobragem de calças do WR1 é diferente das tarefas da Figure com toalhas e roupas de cama, enquanto a Figure publicou resultados quantitativos mais amplos de generalização que a Westlake Robotics ainda não divulgou para esta demonstração do WR1.
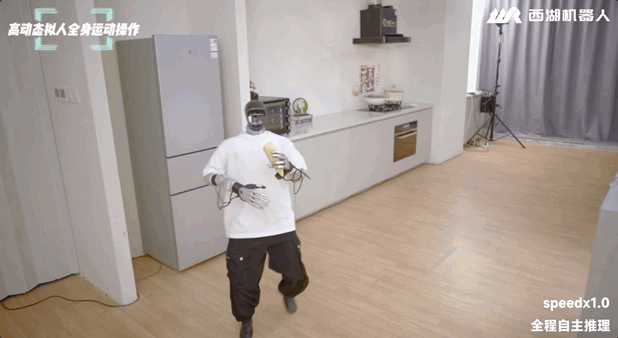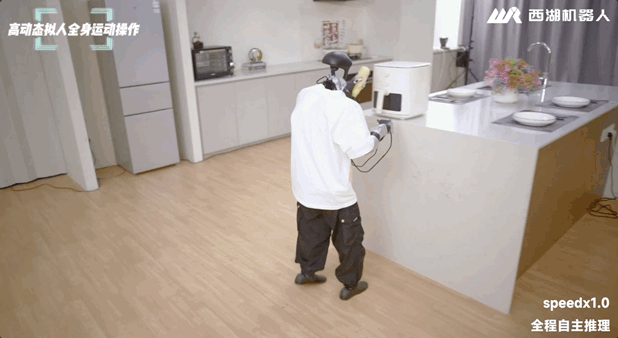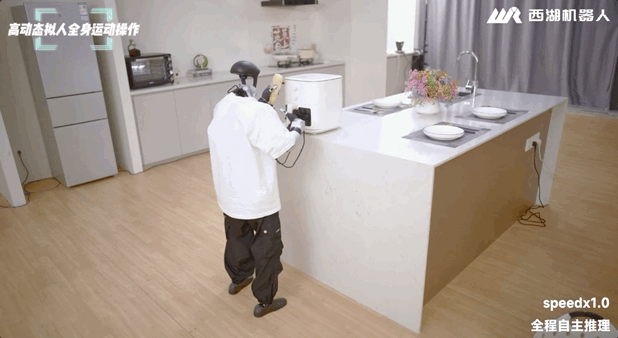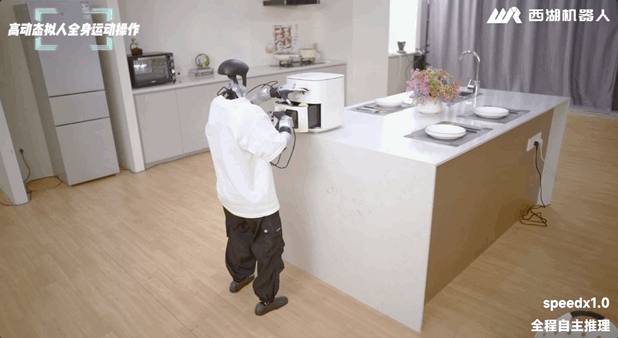
A segunda demonstração trata menos da dobragem hábil e mais da execução de tarefas de longa duração.
O humanoide:
A empresa afirma que a sequência é executada continuamente, sem reinicialização manual ou uma nova instrução segmentada entre as cenas.
Isso é importante porque a confiabilidade de robôs em tarefas de longa duração é multiplicativa.
Se uma etapa tiver uma taxa de sucesso de 95%, uma cadeia com muitas etapas independentes ainda poderá falhar com frequência.
Um robô que parece impressionante em um clipe de cinco segundos pode não conseguir concluir uma sequência de vários minutos na qual os erros se acumulam.
A demonstração do WR1 tenta, portanto, mostrar algo mais amplo do que uma única habilidade de manipulação: continuidade entre locais, objetos, posturas e alturas em mudança.
No entanto, a Westlake Robotics não publicou a quantidade de testes, a taxa de intervenções ou a taxa de sucesso em tarefas repetidas para essa sequência humanoide.
O vídeo demonstra uma capacidade.
Ele ainda não estabelece uma confiabilidade de nível produtivo.
O artigo original reduz o desempenho doméstico do WR1 a três capacidades subjacentes:
Essa divisão é útil.
As roupas são difíceis porque seu estado muda durante a manipulação.
O robô precisa lidar com:
Uma política frágil pode falhar assim que o tecido diferir da postura usada no treinamento.
O WR1 pretende continuar observando durante a tarefa e revisar suas ações à medida que o objeto muda.
Na demonstração pública, o sistema continua depois que o cabide e as roupas se movem, em vez de tratar o desvio como uma falha imediata.
Essa é a capacidade relevante.
O material público ainda não quantifica até que ponto esse comportamento se generaliza para tipos, materiais, tamanhos ou configurações iniciais de roupas desconhecidos.
A segunda capacidade é a continuidade ao longo do tempo.
As tarefas domésticas obrigam o robô a manter um objetivo enquanto muitas variáveis de nível inferior mudam:
A demonstração do WR1 passa de caminhar para abrir, carregar, virar, agachar-se, recolher objetos e manipular a roupa de cama.
Esse tipo de continuidade é difícil porque um modelo pode "esquecer" em que parte da tarefa está, perder um contexto de movimento útil ou gerar um novo movimento que não se conecta suavemente ao anterior.
A Westlake Robotics afirma que o WR1 aborda isso com revisão de estados de movimento de curto e longo prazo e conexão de blocos de ação em tempo real.
O modelo não gera todos os movimentos futuros como uma única sequência enorme.
Em vez disso, gera ações em blocos enquanto mantém o contexto do movimento atual.
O próximo bloco pode ser preparado enquanto o bloco atual ainda está sendo executado.
Conceitualmente:
Movimento atual
    ↓
Contexto de movimento de curto/longo prazo
    ↓
Gerar o próximo bloco de ação
    ↓
Conectar antes que o movimento atual termine
    ↓
Continuar sem uma parada brusca
Isso pretende reduzir o comportamento de parar e iniciar que pode aparecer quando planejamento e execução são mal sincronizados.
A terceira capacidade é a coordenação de corpo inteiro.
Um humanoide que realiza trabalho real não deve tratar a caminhada e a manipulação com as mãos como fases completamente separadas.
Os seres humanos normalmente:
O WR1 foi projetado para gerar locomoção, postura corporal e manipulação manual como parte de uma sequência de ações coordenada.
A demonstração doméstica enfatiza isso repetidamente.
O robô vira enquanto segura o milho.
Ele abaixa o corpo enquanto manipula o cesto.
Ele vira enquanto apoia a calça.
A questão não é simplesmente que o robô consegue caminhar e usar as mãos.
É que essas ações são geradas em torno do mesmo objetivo da tarefa.
O centro técnico do sistema é a divisão de tarefas entre o "cérebro" WR1 de nível superior e o controlador GAE de nível inferior.
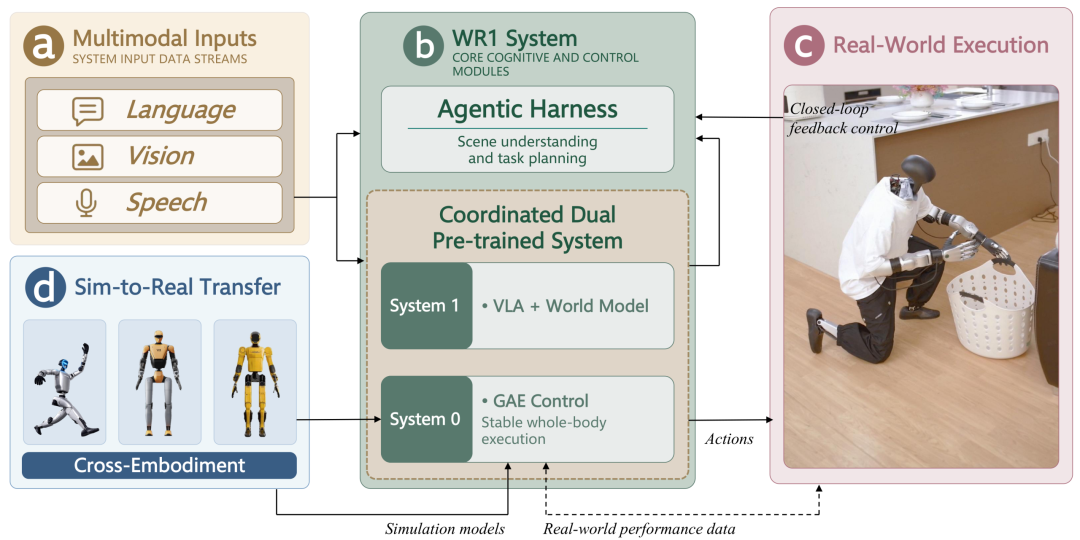
O diagrama de arquitetura da empresa mostra quatro componentes principais:
O diagrama inclui:
O robô também utiliza seu próprio estado interno.
Juntas, essas entradas fornecem o contexto necessário para compreender a cena e a tarefa.
No nível cognitivo, o WR1 combina:
Modelo de visão-linguagem-ação
+
Modelo de mundo
O componente VLA mapeia percepções e instruções para ações.
O componente de modelo de mundo pretende ajudar o sistema a raciocinar sobre como o ambiente muda.
A Westlake Robotics afirma que essa camada gera uma sequência completa de ações que pode incluir:
Uma camada de gerenciamento de tarefas organiza o fluxo de trabalho mais amplo.
O GAE então cuida do acompanhamento do movimento de corpo inteiro e da estabilidade.
Esta é uma parte da pilha do WR1 para a qual a Westlake Robotics e a Westlake University publicaram um artigo técnico.
O artigo publicado tem o título:
"GAE: General Action Expert for Real-Time Humanoid Teleoperation."
Ele descreve o GAE como um controlador de corpo inteiro de uso geral e baixa latência, treinado com dados heterogêneos e em larga escala de movimentos humanos.
O sistema GAE publicado utiliza um projeto de treinamento em duas etapas.
Uma política geradora acompanha referências de movimento humano em simulação e converte dados imperfeitos de movimento humano em trajetórias viáveis para um humanoide.
Uma política executora aprende então a acompanhar essas trajetórias viáveis sob randomização curricular do domínio.
Isso ajuda a preencher a lacuna entre a simulação e o hardware real.
O artigo demonstra o GAE nas plataformas Unitree G1 e Westlake O1.
O GAE também inclui um mecanismo de antecipação sensível à latência.
Na teleoperação, um robô pode parecer lento se simplesmente seguir um operador após um atraso fixo.
O GAE estima a condição de atraso e ajusta seu horizonte de acompanhamento para que o robô possa compensar a latência.
A Westlake Robotics afirma que um mecanismo ajustável de antecipação semelhante é usado dentro do WR1 para alinhar o movimento pretendido de alto nível à execução do hardware de baixo nível.
Isso é relevante para a fluidez da demonstração doméstica.
Se a geração de ações, o armazenamento em buffer, a execução dos motores e o feedback não estiverem sincronizados, o movimento de corpo inteiro poderá apresentar interrupções visíveis.
Descreva sua ideia uma vez e o We0 AI pode gerar um site de apresentacao, paginas e CMS, alem de ajudar a atrair clientes e trafego apos o lancamento.
Uma geração completa de projetos para registro gratuito
Melhor para experimentar um fluxo de geração completo e ver rapidamente um primeiro rascunho do projeto.
O artigo original descreve o GAE como a base de execução do comportamento doméstico autônomo do WR1.
Isso é consistente com a descrição do sistema feita pela empresa.
Mas as evidências públicas em estilo acadêmico devem ser separadas com cuidado.
O artigo sobre o GAE valida principalmente o GAE como uma estrutura de teleoperação de corpo inteiro.
Um operador humano fornece referências de movimento.
O controlador aprende a tornar essas referências viáveis e estáveis em hardware humanoide.
O WR1 usa o GAE de outra maneira dentro de uma pilha autônoma maior: o sistema VLA/modelo de mundo de alto nível gera o comportamento desejado de corpo inteiro, e o GAE torna-se a camada de execução de baixo nível.
Portanto:
Artigo sobre o GAE:
Entrada de movimento humano
→ GAE
→ execução pelo humanoide
enquanto a arquitetura doméstica do WR1 se aproxima de:
Linguagem + visão + estado do robô
→ VLA + modelo de mundo
→ sequência de ações de corpo inteiro
→ GAE
→ execução pelo humanoide
Essa distinção é importante porque o sucesso na teleoperação não comprova automaticamente o planejamento autônomo de tarefas.
A nova demonstração do WR1 é uma evidência do sistema integrado, enquanto o artigo sobre o GAE fornece uma validação técnica mais aprofundada do componente de controle de movimento.
A Westlake Robotics afirma que um dos objetivos de projeto do WR1 é reduzir a lacuna entre a coleta de demonstrações e a execução autônoma.
O GAE é usado como base de controle para o comportamento de corpo inteiro.
A empresa argumenta que utilizar a mesma capacidade de movimento subjacente na demonstração e na implantação reduz as divergências entre o que os dados de treinamento representam e o que o robô real consegue executar.
Esse é um desafio comum no aprendizado de humanoides.
O movimento humano pode conter comportamentos que sejam:
O projeto em duas etapas do GAE tenta explicitamente transformar dados amplos de movimento humano em trajetórias de robô fisicamente viáveis antes de ensinar a política executora implantável.
Isso faz dele uma base de baixo nível razoável para uma política autônoma de nível superior.
O artigo de origem compara repetidamente o WR1 ao Helix, da Figure.
Existe uma sobreposição real, mas as evidências públicas não sustentam um vencedor simples.
Em agosto de 2025, a Figure mostrou o Helix dobrando toalhas de forma autônoma usando mãos com múltiplos dedos.
A Figure destacou:
Em maio de 2026, a Figure mostrou dois humanoides Helix 02 reorganizando um quarto.
Os robôs:
A Figure afirma que os dois robôs não tinham um canal explícito de troca de mensagens nem um planejador central compartilhado; cada um inferia a intenção do outro por meio da visão.
Em setembro de 2026, a Figure apresentou o Helix 2.5.
A Figure afirma que avaliou:
em 30 casas da região da baía de São Francisco anteriormente desconhecidas, sem coleta de dados específica para o ambiente ou adaptação.
A ablação relatada aumentou o sucesso zero-shot de tarefas completas de 9% para 56% com pré-treinamento do Index.
Esses são resultados divulgados pela empresa, não uma certificação independente de terceiros, mas são quantitativos.
A nova demonstração do WR1 destaca uma combinação um pouco diferente:
Essa é uma demonstração relevante.
Mas, sem referências padronizadas, testes repetidos, taxas de sucesso ou avaliação entre plataformas, afirmações como "o WR1 supera o Helix" continuam sendo interpretações de marketing, e não resultados técnicos estabelecidos.
Um resumo mais equilibrado é:
| Capacidade | Demonstração pública do WR1 | Evidências públicas do Figure Helix |
|---|---|---|
| Manipulação autônoma de objetos flexíveis | Sim | Sim |
| Dobragem de roupas com múltiplos dedos | A empresa afirma ser a primeira dobragem completa de calças | Toalhas demonstradas desde 2025 |
| Cooperação entre dois humanoides com objetos deformáveis | Sim, com calças | Sim, com roupas de cama e reorganização de quarto |
| Sequência doméstica em vários cômodos | Demonstrada pela Westlake Robotics | Comportamentos em toda a casa mostrados em demonstrações separadas do Helix |
| Generalização quantitativa em casas desconhecidas | Não publicada para esta demonstração do WR1 | O Helix 2.5 relata avaliação zero-shot em 30 casas |
| Artigo publicado sobre controle de baixo nível | Artigo sobre o GAE | A Figure publica textos técnicos, mas não um artigo GAE comparável |
| Benchmark independente de terceiros | Ainda não | Não estabelecido para a maioria das demonstrações domésticas |
Esta tabela não é uma classificação de benchmark.
Ela apenas resume o que cada empresa demonstrou publicamente.
A aparência fluida da demonstração do WR1 não é apenas cosmética.
Na robótica humanoide, uma pausa visível frequentemente revela uma fronteira mais profunda do sistema.
Por exemplo:
Caminhar
→ parar
→ estabilizar
→ planejar a manipulação
→ mover o braço
→ parar
→ replanejar a locomoção
Essa arquitetura pode funcionar para tarefas isoladas.
Ela se torna desajeitada em fluxos de trabalho domésticos mais longos.
O projeto do WR1 tenta, em vez disso, sobrepor planejamento e execução.
Enquanto um bloco de ação é executado, o sistema prepara o bloco seguinte.
O histórico do estado de movimento fornece contexto para a transição.
O mecanismo de antecipação do GAE ajuda a compensar o atraso restante da execução.
O resultado pretendido é:
Perceber
→ gerar
→ executar
     ↘
      gerar o próximo bloco
       ↘
        conectar suavemente
O valor não está simplesmente em o robô "se mover mais rápido".
O objetivo é reduzir descontinuidades que tornam uma cadeia longa de ações mais frágil.
A seção final do artigo original passa da demonstração para a própria Westlake Robotics.
A Westlake Robotics Technology (Hangzhou) Co., Ltd. foi fundada em 2021 por uma equipe liderada por Donglin Wang, da Westlake University.
A Westlake University descreve a empresa como seu primeiro projeto de comercialização de alta qualidade em inteligência artificial e robótica.
A estratégia atual da empresa é verticalmente integrada:
Cérebro cognitivo geral
+
Controlador de corpo inteiro para humanoides
+
Hardware de robô desenvolvido internamente
O próprio site da empresa apresenta o WR1 e o GAE como tecnologias centrais dessa pilha.
Wang é professor titular da Westlake University e fundador/diretor do Machine Intelligence Laboratory.
A Westlake University afirma que sua pesquisa se concentra em aprendizado por reforço, aprendizado robótico, inteligência incorporada e inteligência comportamental geral.
A Westlake Robotics lista Yue Zhang como cofundador e cientista-chefe.
Ele é professor titular da Westlake University e pesquisador de processamento de linguagem natural.
A combinação reflete a direção técnica da empresa: raciocínio linguístico e multimodal no nível superior, combinado com aprendizado por reforço e controle físico de corpo inteiro no nível robótico.
A nova demonstração é convincente, mas humanoides domésticos precisam de mais do que um bom vídeo.
Várias questões continuam em aberto.
Com que frequência o robô consegue concluir a mesma sequência completa sem intervenção?
O mesmo ponto de controle do WR1 consegue funcionar em casas com diferentes plantas, móveis, iluminação e disposição de objetos?
Ele consegue dobrar camisas, jaquetas, vestidos, tecidos espessos, materiais escorregadios e peças amassadas de forma arbitrária?
O que acontece depois de uma preensão malsucedida, de um objeto derrubado, de uma perna de calça emaranhada, de um caminho bloqueado ou de um móvel deslocado?
Quais partes da demonstração são totalmente autônomas e quais utilizam limites de tarefa configurados manualmente, preparação da cena ou condições iniciais?
O robô consegue realizar tarefas domésticas úteis em uma velocidade que faça sentido fora de uma demonstração de pesquisa?
Como o sistema lida com pessoas, animais de estimação, objetos frágeis e contatos inesperados em uma casa real?
O GAE publicou resultados de transferência entre diferentes corpos, mas com que facilidade o cérebro completo do WR1 pode ser transferido para diferentes corpos humanoides e projetos de mãos?
Essas perguntas não invalidam a demonstração.
Elas definem a próxima etapa da avaliação.
A indústria de humanoides passou anos comprovando componentes isolados:
A transição mais difícil é transformar esses componentes em um fluxo de trabalho físico contínuo.
O WR1 é interessante porque foi construído explicitamente em torno dessa transição.
O modelo de alto nível é responsável por compreender e gerar ações coordenadas de corpo inteiro.
O controlador GAE de baixo nível é responsável por transformar essas ações em movimentos estáveis.
A continuidade dos blocos de ação conecta a linha do tempo.
A memória do estado de movimento mantém o contexto ativo.
A demonstração doméstica testa então toda a cadeia em um único cenário.
Essa é uma direção mais útil do que otimizar apenas movimentos isolados de demonstração.
O WR1 é o "cérebro" incorporado de uso geral da Westlake Robotics para robôs humanoides. A empresa afirma que ele combina um modelo de visão-linguagem-ação, um modelo de mundo, gerenciamento de tarefas, contexto de estado de movimento, agrupamento de ações e o controlador de corpo inteiro GAE.
GAE significa General Action Expert. É a estrutura de movimento de corpo inteiro para humanoides da Westlake Robotics e da Westlake University, treinada com dados de movimento humano em larga escala usando um projeto de duas etapas com gerador e executor, além de antecipação condicionada à latência.
A Westlake Robotics descreve as novas demonstrações domésticas do WR1 como autônomas. No entanto, a empresa ainda não publicou um artigo técnico completo sobre o sistema doméstico do WR1 com taxas detalhadas de intervenção, quantidade de testes e protocolo de avaliação.
A resposta depende da definição exata. A Figure demonstrou dobragem autônoma de toalhas com múltiplos dedos em 2025, enquanto a Westlake Robotics afirma que sua demonstração do WR1 é o primeiro caso público de um humanoide concluindo a dobragem completa de roupas com mãos hábeis em calças. A afirmação de "primeiro no mundo" não foi verificada de forma independente.
Não há um benchmark público padronizado que comprove isso. O WR1 demonstra manipulação difícil de calças, cooperação entre múltiplos robôs e uma cadeia contínua de tarefas domésticas, enquanto a Figure tem seus próprios resultados com roupas, quarto cooperativo e generalização zero-shot em 30 casas.
A demonstração da Westlake Robotics mostra uma sequência contínua que vai da interação com uma geladeira a uma fritadeira elétrica, à coleta de brinquedos e ao trabalho com roupas de cama. A empresa afirma que não utilizou uma reinicialização manual nem emitiu instruções separadas entre as etapas.
Não. O artigo publicado sobre o GAE avalia principalmente a teleoperação de corpo inteiro em tempo real. Na arquitetura do WR1, o GAE atua como a camada de controle de movimento de baixo nível sob um sistema VLA/modelo de mundo separado, que realiza a geração de tarefas e ações de nível superior.
Os materiais públicos analisados para este artigo não mostram o WR1 como um lançamento de modelo de código aberto. O GAE tem um artigo de pesquisa público e uma página de projeto, enquanto o produto principal WR1 da Westlake Robotics continua sendo uma tecnologia da empresa.
A demonstração do WR1, da Westlake Robotics, combina vários problemas que normalmente são apresentados separadamente: locomoção, postura de corpo inteiro, manipulação hábil, manipulação de objetos flexíveis, cooperação entre múltiplos robôs e execução doméstica de longa duração.
Sua arquitetura divide o trabalho entre um "cérebro" VLA/modelo de mundo de alto nível e o controlador de corpo inteiro GAE. O contexto do estado de movimento, o agrupamento de ações e a compensação de atrasos pretendem manter o robô em movimento sem o padrão de parar, reiniciar e replanejar que frequentemente interrompe tarefas mais longas.
A demonstração é significativa, mas as afirmações comparativas mais fortes devem permanecer provisórias. O WR1 ainda não publicou o tipo de avaliação repetida e padronizada necessário para provar superioridade sobre o Figure Helix ou outros sistemas humanoides líderes.
O avanço real está na tentativa de transformar pensamento, caminhada, postura e manipulação manual em uma única cadeia contínua de controle — não apenas em mais uma habilidade doméstica isolada.
Comece com uma frase e tenha um site completo em minutos.



