For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/ru/articles/nvidia-aspire-v1-0-robot-debugging-skills-a8a0a489.md.
NVIDIA выпустила ASPIRE V1.0 — робототехнический фреймворк, который превращает ошибки выполнения в материал для следующей попытки. Агент-про...
NVIDIA выпустила ASPIRE V1.0 — робототехнический фреймворк, который превращает ошибки выполнения в материал для следующей попытки. Агент-программист пишет программу управления роботом, запускает её, анализирует результат и исправляет код. Успешные исправления можно сохранять в библиотеке навыков и повторно использовать.
ASPIRE расшифровывается как Agentic Skill Programming through Iterative Robot Exploration («агентное программирование навыков посредством итеративного исследования робота»). В основе лежит идея, что опыт может накапливаться в виде извлекаемых прикладных знаний, а не только за счёт кодирования каждого улучшения в новых весах обученной модели.
В релизе также подчёркивается, насколько важна базовая модель рассуждений. QbitAI сообщает о значительном улучшении после подключения командой GPT-6 Astra. В текущих материалах NVIDIA показаны сильные результаты с несколькими передовыми моделями, при этом механизм выполнения и система навыков остаются прежними.
Неудачная попытка захвата сама по себе не объясняет причину. Объект мог быть неверно локализован, выбранная точка захвата — оказаться неудачной, рука робота — не дотянуться до цели, а запланированное движение — столкнуться с окружением.
Механизм выполнения ASPIRE сохраняет данные о работе модулей восприятия, планирования, захвата и управления. Это включает наблюдения, входные и выходные данные, а при наличии — визуальные свидетельства. Агент может изучить нужную часть мультимодальной трассы выполнения, а не полагаться только на итоговый факт неудачи.
Рабочий цикл выглядит просто:
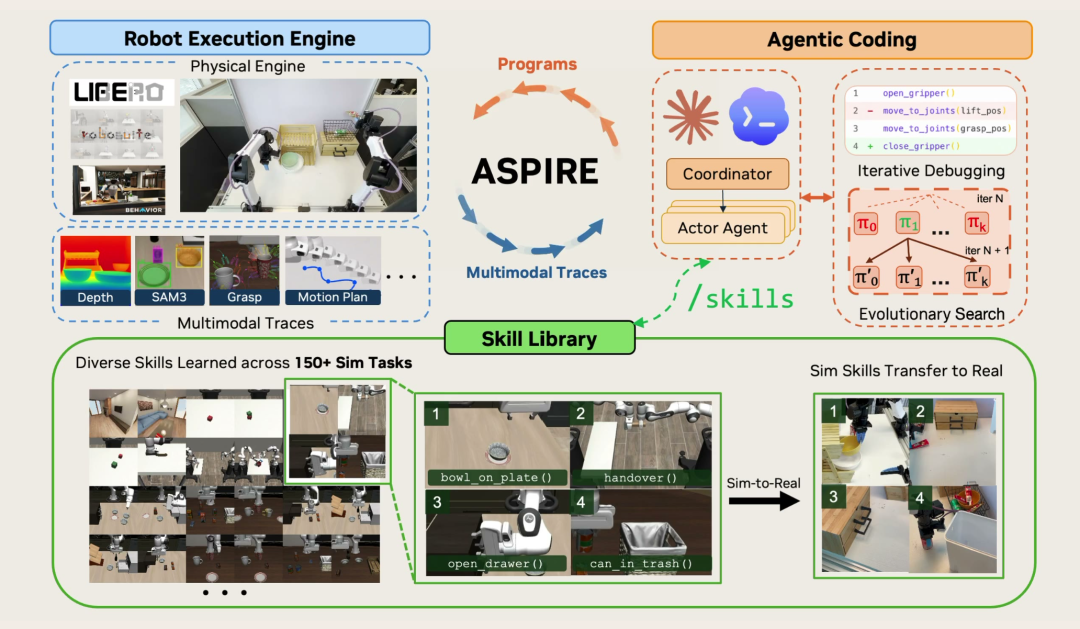
Диаграмма метода ASPIRE, подготовленная исследовательской командой и воспроизведённая в исходном материале.
Фреймворк также исследует альтернативные программы с помощью эволюционного поиска. Вместо того чтобы многократно корректировать один неудачный подход, агенты могут проверять разные последовательности действий, планировщики или стратегии захвата, а затем сохранять варианты, прошедшие проверку выполнением.
Например, если объект находится низко, может потребоваться изменить положение робота, переключиться на другую руку или выбрать иной планировщик движения. Полезный результат — это и исправленная программа, и объяснение того, в каких случаях исправление применимо.
Разовое исправление помогает решить одну задачу. Навык, который можно извлечь и повторно применить, пригодится и для последующих задач с той же базовой сложностью.
ASPIRE преобразует проверенные исправления в текстовые знания о робототехнике. При выполнении будущей задачи агент извлекает подходящие записи и использует их как контекстные инструкции при создании новой программы. Это отличается от простого повторного воспроизведения старой траектории с фиксированными координатами.
В источнике описана представленная библиотека, содержащая более 90 навыков для свыше 150 задач в 18 категориях. Категории охватывают восприятие, захват, навигацию, поиск объектов, манипуляции двумя руками и восстановление после сбоев. NVIDIA характеризует общедоступный обозреватель как репрезентативную подборку, а не исчерпывающий каталог.
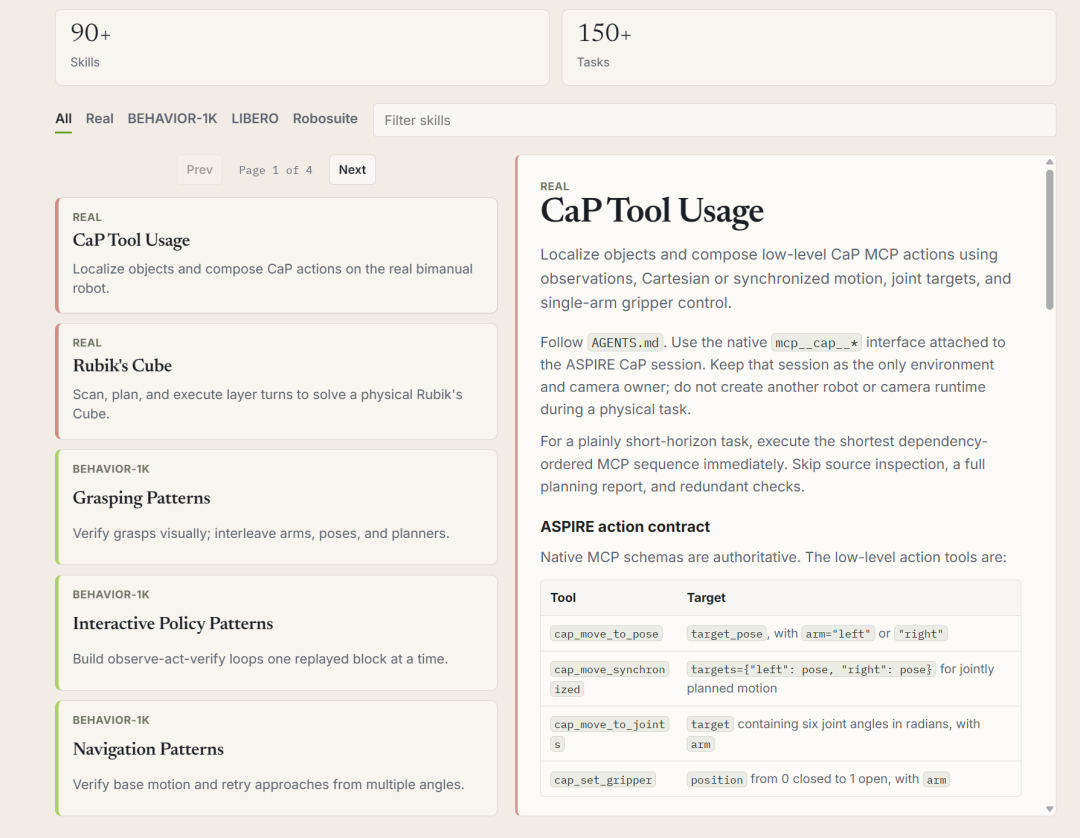
Интерфейс библиотеки навыков, показанный в исходном материале.
Авторы проекта сообщают о 31% успеха в режиме zero-shot на репрезентативных невиданных ранее задачах с длинной последовательностью действий — против 4% у предыдущих методов, использовавших значительные вычисления для рассуждений во время тестирования и повторные попытки. Это результат конкретной схемы оценки, а не универсальный показатель успешности выполнения новых бытовых задач.
Исследователи также сообщают о первых результатах переноса навыков из симуляции на реальных роботов с разными конфигурациями. Извлечение подходящего навыка, найденного в симуляции, сократило число токенов, необходимых для создания первой успешной программы для реального робота, и повысило успешность этой программы на отложенных задачах. Это не доказывает, что любой навык из симуляции можно без изменений перенести на любого робота или API.
В первоначальном отчёте говорится, что команда заменила прежнюю модель Claude Opus 4.6 на GPT-6 Astra и добилась значительного скачка результатов в симуляции. В объявлении Джима Фана также отмечается, что Claude Opus 5.5 немного превзошла Astra, а Sonnet 5.5 показала удачное соотношение стоимости и возможностей — около 12 долларов за задачу в рамках этого сравнения.
На текущей официальной странице проекта приводятся следующие ключевые результаты с Claude Opus 5.5:
| Оценка | Результат, указанный проектом | Охват |
|---|---|---|
| LIBERO-Pro | Средняя успешность 99% | Все 80 протестированных задач |
| Robosuite | 100% успешности на репрезентативных задачах | Выбранные задачи, а не весь набор тестов |
| BEHAVIOR-1K | 100% успешности на репрезентативных задачах | Выбранные задачи, а не все 1 000 действий |
В источнике указаны семь репрезентативных задач Robosuite и две репрезентативные задачи BEHAVIOR-1K. Важно учитывать знаменатель: результат нельзя описывать как решение всех задач BEHAVIOR-1K.
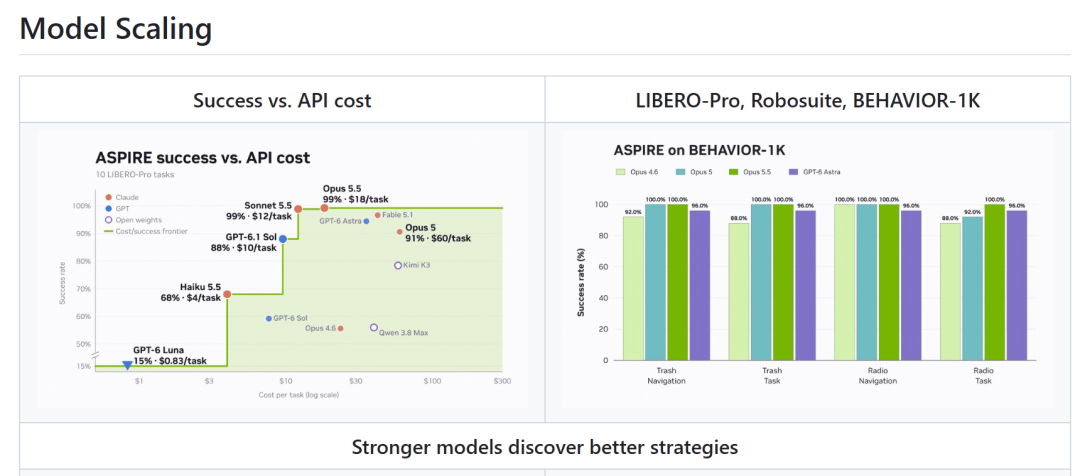
Сравнение масштабирования моделей в проекте ASPIRE, показанное в отчёте.
Опишите идею одной фразой, и We0 AI создаст сайт-витрину, страницы и CMS, а после запуска поможет привлечь клиентов и трафик.
Одна полная генерация проекта для бесплатной регистрации
Лучше всего попробовать один полный поток генерации и быстро увидеть первый черновик проекта.
В отдельном эксперименте по масштабированию моделей в репозитории оцениваются 10 задач LIBERO-Pro; успешность разных моделей находится в диапазоне от 15% до 99%. Этот эксперимент не следует путать с результатом на полном наборе из 80 задач.
Практический вывод состоит в том, что инструменты восприятия, интерфейсы управления и накопленные навыки могут оставаться полезными при смене модели. Проект описывает это как робототехнический вариант более общей закономерности: усиление универсальных моделей рассуждений улучшает уже существующую агентную систему.
В общедоступный репозиторий входят код, конфигурации, навыки агентов и инструкции по воспроизведению экспериментов. Материалы проекта, принадлежащие NVIDIA или внесённые участниками, доступны по лицензии Apache 2.0; для сторонних компонентов действуют собственные условия.
В репозитории отдельно описаны эксперименты в симуляции и работа с реальными роботами. Для симуляции требуется подготовить хост-систему, в том числе установить CUDA и uv, а также получить доступ к закрытым весам SAM3. Для воспроизведения эксперимента также нужно выбрать набор тестов, перечень задач, расписание запусков с начальными значениями и пути для выходных данных. Не следует считать, что одна универсальная команда воспроизводит все опубликованные результаты.
Важно: в README указано, что сгенерированный код Python имеет полный доступ к импорту модулей, а процессы испытаний и сторожевые процессы не являются изолированной средой безопасности. В официальных рекомендациях говорится о необходимости изолированного хоста, а также отдельных механизмов авторизации и контроля физического оборудования. Успешный запуск в симуляторе сам по себе не означает готовности к работе без присмотра в реальном мире.
В проекте также перечислены нерешённые ограничения: надёжное определение успешного выполнения, безопасный сброс состояния, мониторинг безопасности, калибровка, фиксированный API примитивов, высокая стоимость поиска и неполное управление долговременной памятью навыков. По мере роста библиотеки её записи могут устаревать или становиться чрезмерно специфичными.
Отчёт завершается упоминанием отдельной разработки World Labs. В официальной публикации подтверждается, что доступ к бета-версии Atlas начинает предоставляться пользователям. В демонстрации основное внимание уделено точному управлению траекторией камеры.
QbitAI также сообщает о генерации роликов длительностью в одну минуту с разрешением 1440p, реконструкции по изображениям или видео со смартфона, выводе в виде облаков точек и гауссовых сплатов, а также о симуляции RGB-изображений и глубины для робототехники. Эти подробные спецификации не удалось независимо подтвердить по краткой официальной публикации, доступной для этой статьи.
Генерация окружений и обучение робототехническим навыкам могут быть взаимодополняющими направлениями исследований. В рассмотренных источниках не объявлялось об интеграции ASPIRE с Atlas, поэтому такая комбинация остаётся предположением, высказанным в отчёте, а не выпущенным рабочим процессом.
ASPIRE — это робототехнический фреймворк, в котором агенты-программисты создают, запускают и отлаживают программы управления роботами. Проверенные выводы сохраняются в виде повторно используемых навыков для будущих задач.
Проект делает упор на уточнение навыков и накопление прикладных знаний, а не на обновление весов базовой модели с помощью градиентного спуска. Замороженная передовая модель может извлекать эти навыки и использовать их при написании новых программ.
Нет. Заявленный результат 100% относится к выбранным репрезентативным задачам BEHAVIOR-1K, а не ко всему набору действий. Показатель 99% для LIBERO-Pro относится к другому охвату: 80 протестированным задачам.
В проекте оцениваются несколько передовых моделей, а сам фреймворк описывается как независимый от конкретного агента-программиста. Успешность и стоимость по-прежнему зависят от модели, задачи и конфигурации эксперимента; совместимость сама по себе не гарантирует одинаковых результатов.
Исследователи сообщают о первых свидетельствах того, что некоторые навыки, обнаруженные в симуляции, сокращают объём отладки реального робота при использовании разных конфигураций и API. Для физической работы по-прежнему необходимы калибровка, мониторинг, безопасный сброс состояния и проверка результата.
В официальном проекте прямо указано, что пока это не полностью автономная система обучения в реальном мире. В README также отдельно описано использование симуляции и операторский контроль, необходимый для работы с реальным оборудованием.
ASPIRE связывает трассы выполнения роботом задач с циклом программирования и отладки, а затем сохраняет проверенные исправления в виде повторно используемых знаний. Благодаря коду, инструкциям по воспроизведению экспериментов и обозревателю навыков этот процесс можно изучать и проверять.
Результаты демонстрируют перспективы масштабирования моделей и первые признаки переноса навыков, но сохраняются важные ограничения, связанные с охватом тестов и физическим применением. Ключевой вклад проекта — цикл создания и повторного использования навыков; почти идеальные результаты на отдельных тестах не отменяют необходимости контролируемой оценки в реальных условиях.
Начните с одной фразы и получите полноценный сайт за считанные минуты.



