For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/ru/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
Бытовые задачи — одно из самых сложных испытаний для воплощённого искусственного интеллекта.
Бытовые задачи — одно из самых сложных испытаний для воплощённого искусственного интеллекта.
Дом создан для людей, а не для роботов. Полезный гуманоид должен обходить мебель, разворачиваться в тесных пространствах, приседать, дотягиваться до предметов на разной высоте и сохранять равновесие, когда его руки уже заняты.
Мягкие предметы делают задачу ещё сложнее.
У одежды нет фиксированной геометрии. Каждое натяжение меняет её форму. Вешалка может раскачиваться. Штанина может сложиться или перекрутиться. Когда два робота прикасаются к одному и тому же предмету одежды, движение каждого из них также меняет состояние, которое видит другой робот.
А реальная домашняя работа редко состоит из одного изолированного действия.
Полезному роботу может потребоваться перейти от холодильника к кухонной столешнице, затем в гостиную и спальню — без ручного сброса между этапами.
Именно эту задачу Westlake Robotics решает с помощью WR1 — своего универсального «мозга» для гуманоидных роботов.
В новой демонстрации, предоставленной компанией, гуманоиды под управлением WR1 работают с деформируемой одеждой, совместно складывают брюки и выполняют более продолжительную бытовую последовательность, охватывающую кухню, гостиную и спальню.
Компания описывает WR1 как согласованную систему с двойным предварительным обучением — «большой мозг + малый мозг». На высоком уровне модель «зрение–язык–действие» и мировая модель отвечают за понимание задачи и генерацию действий. На низком уровне GAE — General Action Expert — отслеживает движение всего тела и стабилизирует выполнение.
Демонстрации представляют технический интерес, однако к некоторым наиболее сильным утверждениям в первоначальных публикациях следует относиться осторожно.
Westlake Robotics называет демонстрацию ловкого складывания брюк первой в мире и утверждает, что WR1 превосходит Helix от Figure в задачах с гибкими объектами. Эти заявления пока не подтверждены независимыми сравнительными тестами. Figure уже публиковала результаты автономного складывания полотенец, совместной работы двух гуманоидов в спальне с деформируемым постельным бельём, а также испытаний Helix 2.5 в домах 30 типов, которых система ранее не видела.
Поэтому обоснованный вывод состоит не в том, что WR1 окончательно «победил Figure».
Скорее, Westlake Robotics показала новое сочетание перемещения всего тела, ловкого взаимодействия с гибкими объектами, координации нескольких роботов и выполнения длительной бытовой задачи в рамках одной публичной демонстрации.
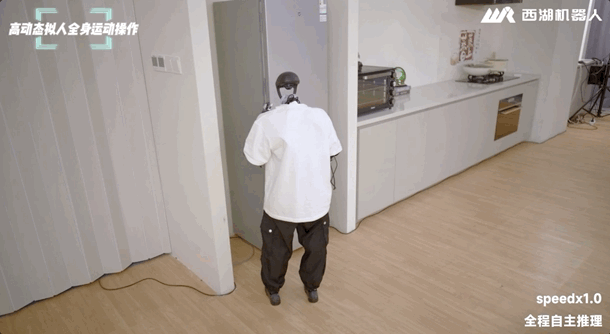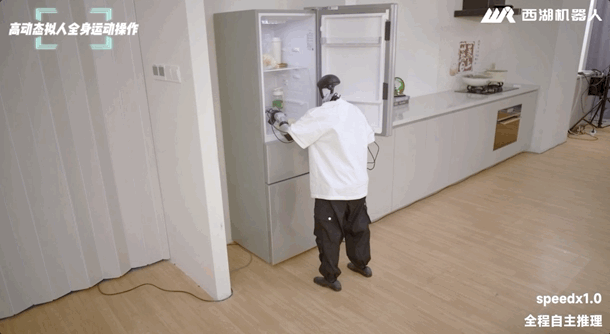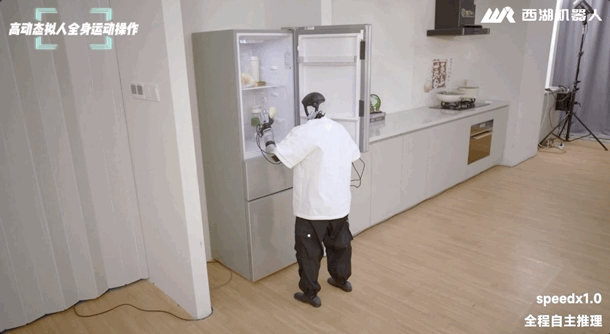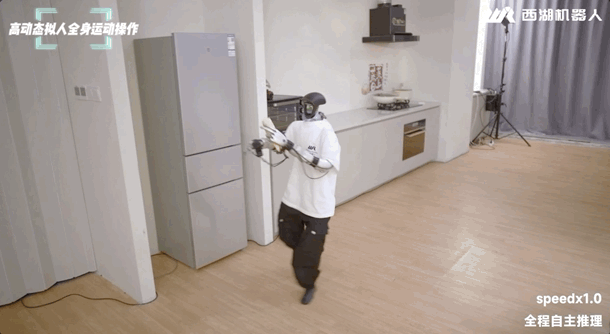
Первая часть демонстрации посвящена одежде.
Это важный выбор, поскольку деформируемые объекты хорошо показывают слабые места, которые легко скрыть в демонстрациях с жёсткими предметами.
У чашки стабильная форма.
У коробки предсказуемые грани.
У брюк — нет.
В демонстрации гуманоид под управлением WR1 снимает брюки с вешалки.
Когда вешалка движется, расположенные рядом футболки меняют положение.
Робот продолжает наблюдать за сценой и корректирует движение, а не предполагает, что предметы остаются там, где находились изначально.
Затем он поддерживает брюки на своей руке, подобно человеку, вместо того чтобы обращаться с ними как с жёстким объектом.
Это важно, поскольку манипулирование гибкими объектами требует от контроллера постоянного обновления оценки состояния предмета.
Робот не может полагаться только на первоначальную оценку положения.
Затем демонстрация добавляет ещё один уровень сложности.
Один робот и другой гуманоид совместно работают с одной парой брюк.
Последовательность включает:
Роботы должны реагировать не только на деформацию ткани, но и друг на друга.
Когда один робот натягивает или перемещает ткань, другой робот видит новое состояние объекта.

Westlake Robotics описывает это как первую публичную демонстрацию, в которой гуманоид с ловкими руками полностью складывает одежду.
Это следует воспринимать как утверждение компании, а не как независимо установленный отраслевой рекорд.
Например, в августе 2025 года Figure продемонстрировала автономное складывание полотенец с помощью многопальцевых рук Helix. В мае 2026 года два гуманоидных робота Helix 02 совместно привели в порядок спальню, включая совместную работу с деформируемым одеялом. В сентябре 2026 года Figure сообщила о работе всего тела без предварительной адаптации при уборке, складывании полотенец и заправлении кровати в 30 ранее не виденных домах.
Эти демонстрации нельзя напрямую сравнивать.
Последовательность складывания брюк WR1 отличается от задач Figure с полотенцами и постельным бельём, а Figure опубликовала более широкие количественные результаты обобщения, которых Westlake Robotics пока не представила для этой демонстрации WR1.
Вторая демонстрация в меньшей степени посвящена ловкому складыванию и в большей — выполнению длительной последовательности.
Гуманоид:
Компания утверждает, что последовательность выполняется непрерывно, без ручного сброса или новой сегментированной инструкции между сценами.
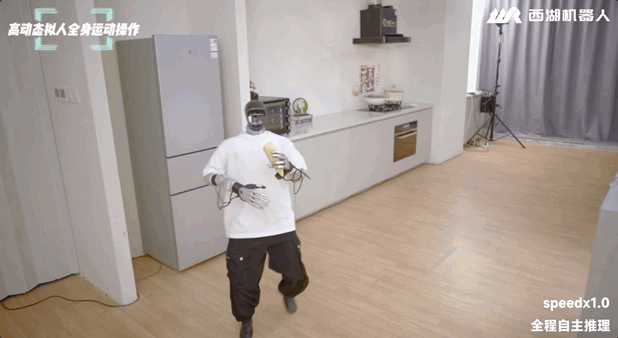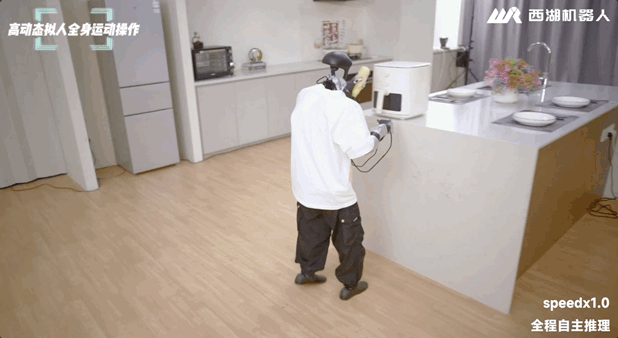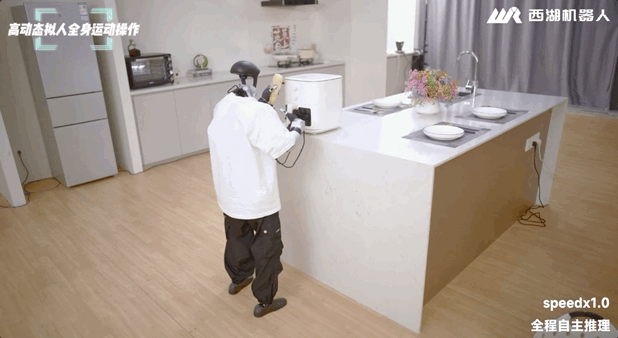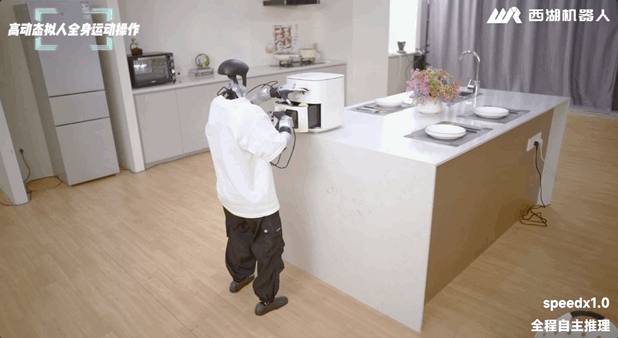
Это важно, поскольку надёжность робота при длительных задачах имеет мультипликативный характер.
Если один этап выполняется успешно в 95% случаев, цепочка из множества независимых этапов всё равно может часто завершаться неудачей.
Робот, который впечатляет в пятиминутном ролике, может не справиться с многоэтапной последовательностью продолжительностью несколько минут, где ошибки накапливаются.
Таким образом, демонстрация WR1 пытается показать не только один навык манипулирования, но и непрерывность работы при изменении местоположения, предметов, поз и высоты.
Однако Westlake Robotics не опубликовала количество испытаний, частоту вмешательств или показатель успешного выполнения повторяющейся задачи для этой последовательности с гуманоидом.
Видео демонстрирует возможности.
Оно пока не подтверждает надёжность, достаточную для промышленной эксплуатации.
В первоначальной статье бытовая эффективность WR1 сводится к трём базовым способностям:
Такое разбиение полезно.
Одежда сложна, потому что её состояние меняется в процессе манипулирования.
Роботу приходится учитывать:
Хрупкая стратегия может дать сбой сразу, как только ткань отличается от положения в обучающих данных.
WR1 должен продолжать наблюдение во время задачи и пересматривать свои действия по мере изменения объекта.
В публичной демонстрации система продолжает работу после движения вешалки и одежды, а не воспринимает отклонение как немедленный сбой.
Именно это и является значимой способностью.
В опубликованных материалах пока нет количественной оценки того, насколько широко такое поведение обобщается на неизвестные типы одежды, материалы, размеры или исходные конфигурации.
Вторая способность — непрерывность во времени.
Бытовые задачи требуют от робота сохранять цель, пока меняются многочисленные параметры низкого уровня:
Демонстрация WR1 включает переходы от ходьбы к открыванию, переноске, повороту, приседанию, сбору предметов и манипулированию постельным бельём.
Такая непрерывность сложна, потому что модель может «забыть», на каком этапе задачи находится, потерять полезный контекст движения или сгенерировать новое движение, которое плохо соединяется с предыдущим.
Westlake Robotics заявляет, что WR1 решает эту задачу с помощью анализа краткосрочного и долгосрочного состояния движения и соединения фрагментов действий в реальном времени.
Модель не генерирует все будущие движения как одну огромную последовательность.
Вместо этого она создаёт действия фрагментами, сохраняя контекст текущего движения.
Следующий фрагмент может подготавливаться, пока текущий ещё выполняется.
Концептуально:
Текущее движение
    ↓
Краткосрочный и долгосрочный контекст движения
    ↓
Генерация следующего фрагмента действия
    ↓
Соединение до завершения текущего движения
    ↓
Продолжение без резкой остановки
Это должно уменьшить прерывистое поведение, которое возникает, когда планирование и выполнение плохо синхронизированы.
Третья способность — координация всего тела.
Гуманоид, выполняющий реальную работу, не должен рассматривать ходьбу и манипулирование руками как полностью раздельные фазы.
Люди регулярно:
WR1 рассчитан на генерацию перемещения, положения тела и действий рук как единой согласованной последовательности.
Бытовая демонстрация неоднократно подчёркивает это.
Робот поворачивается, удерживая кукурузу.
Он опускает корпус, работая с корзиной.
Он поворачивается, поддерживая брюки.
Суть не просто в том, что робот умеет ходить и пользоваться руками.
Важно, что эти действия генерируются вокруг одной и той же цели задачи.
Технический центр системы — разделение функций между высокоуровневым «мозгом» WR1 и низкоуровневым контроллером GAE.
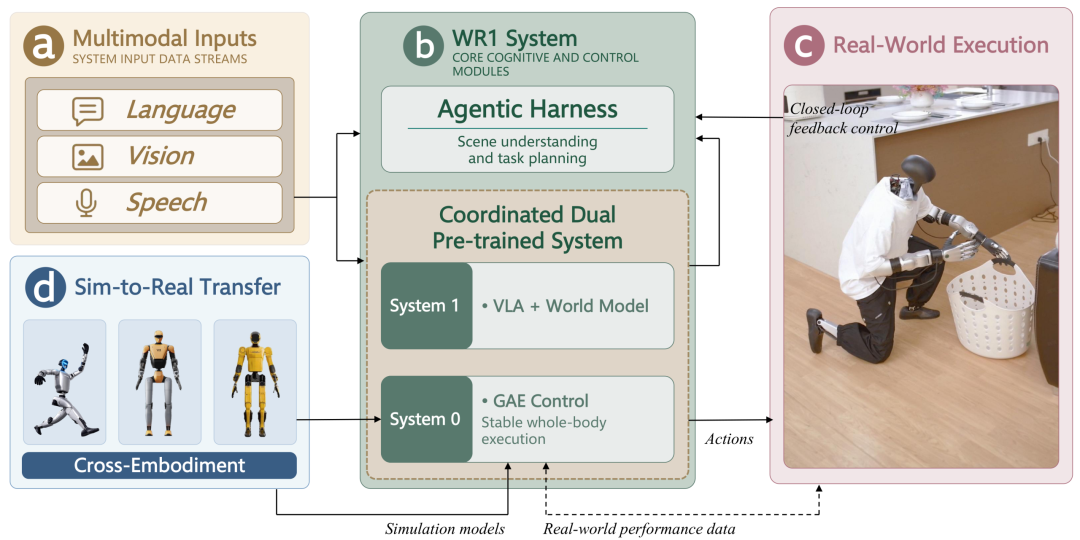
На архитектурной схеме компании показаны четыре основных компонента:
Схема включает:
Робот также использует собственное внутреннее состояние.
Вместе эти входы предоставляют контекст, необходимый для понимания сцены и задачи.
На когнитивном уровне WR1 объединяет:
Модель «зрение–язык–действие»
+
Мировая модель
Компонент VLA преобразует восприятие и инструкции в действия.
Компонент мировой модели должен помогать системе рассуждать о том, как меняется окружающая среда.
Westlake Robotics заявляет, что этот слой генерирует полную последовательность действий, которая может включать:
Слой управления задачами организует общий рабочий процесс.
Затем GAE отвечает за отслеживание движения всего тела и устойчивость.
Это один из компонентов стека WR1, для которого Westlake Robotics и Westlake University опубликовали техническую статью.
Статья называется:
«GAE: General Action Expert for Real-Time Humanoid Teleoperation».
В ней GAE описывается как универсальный контроллер всего тела с низкой задержкой, обученный на больших разнородных массивах данных о движениях человека.
Опубликованная система GAE использует двухэтапную схему обучения.
Генеративная политика отслеживает эталонные движения человека в симуляции и преобразует несовершенные данные о движениях человека в траектории, выполнимые гуманоидом.
Затем исполняемая политика учится отслеживать эти выполнимые траектории в условиях рандомизации предметной области по учебному плану.
Это помогает сократить разрыв между симуляцией и реальным оборудованием.
В статье работа GAE демонстрируется на платформах Unitree G1 и Westlake O1.
GAE также включает механизм предвосхищения, учитывающий задержку.
При дистанционном управлении робот может казаться медлительным, если просто следует за оператором с фиксированной задержкой.
GAE оценивает условие задержки и корректирует горизонт отслеживания, чтобы робот мог компенсировать задержку.
Westlake Robotics заявляет, что аналогичный механизм регулируемого упреждения используется внутри WR1 для согласования высокоуровневого намерения движения с выполнением на низкоуровневом аппаратном уровне.
Это важно для плавности бытовой демонстрации.
Если генерация действий, буферизация, работа приводов и обратная связь не синхронизированы, движение всего тела может заметно прерываться.
Опишите идею одной фразой, и We0 AI создаст сайт-витрину, страницы и CMS, а после запуска поможет привлечь клиентов и трафик.
Одна полная генерация проекта для бесплатной регистрации
Лучше всего попробовать один полный поток генерации и быстро увидеть первый черновик проекта.
В первоначальной статье GAE описывается как основа выполнения автономного бытового поведения WR1.
Это соответствует описанию системы компанией.
Однако опубликованные научные материалы следует внимательно разделять.
Статья о GAE в первую очередь подтверждает GAE как систему управления всем телом в режиме дистанционного управления.
Человек-оператор предоставляет эталонные движения.
Контроллер учится делать эти движения выполнимыми и устойчивыми на аппаратуре гуманоидного робота.
WR1 использует GAE иначе — внутри более крупного автономного стека: высокоуровневая система VLA и мировая модель генерируют желаемое поведение всего тела, а GAE становится низкоуровневым слоем выполнения.
Итак:
Статья о GAE:
Ввод движений человека
→ GAE
→ выполнение гуманоидом
а архитектура бытовой системы WR1 ближе к следующей:
Язык + зрение + состояние робота
→ VLA + мировая модель
→ последовательность действий всего тела
→ GAE
→ выполнение гуманоидом
Это различие важно, поскольку успех в дистанционном управлении автоматически не доказывает наличие автономного планирования задач.
Новая демонстрация WR1 является свидетельством работы интегрированной системы, тогда как статья о GAE предоставляет более глубокое техническое подтверждение компонента управления движением.
Westlake Robotics заявляет, что одна из целей разработки WR1 — сократить разрыв между сбором демонстраций и автономным выполнением.
GAE используется как основа управления поведением всего тела.
Компания утверждает, что применение одной и той же базовой способности к движению во время демонстрации и развёртывания уменьшает несоответствия между тем, что представляют обучающие данные, и тем, что реальный робот способен выполнить.
Это распространённая проблема в обучении гуманоидных роботов.
Движения человека могут быть:
Двухэтапная архитектура GAE прямо направлена на преобразование широкого массива данных о движениях человека в физически выполнимые траектории робота до обучения исполняемого контроллера.
Это делает её разумной низкоуровневой основой для высокоуровневой автономной политики.
В исходной статье WR1 неоднократно сравнивается с Helix от Figure.
Пересечения действительно есть, но публичные данные не позволяют назвать однозначного победителя.
В августе 2025 года Figure показала, как Helix автономно складывает полотенца с помощью многопальцевых рук.
Figure подчёркивала:
В мае 2026 года Figure показала, как два гуманоидных робота Helix 02 приводят в порядок спальню.
Роботы:
Figure утверждает, что у двух роботов не было явного канала обмена сообщениями или общего центрального планировщика; каждый робот выводил намерения другого из визуальной информации.
В сентябре 2026 года Figure представила Helix 2.5.
Figure сообщает, что система оценивалась при выполнении:
в 30 ранее не виденных домах в районе залива Сан-Франциско, без сбора данных или адаптации под конкретную среду.
Согласно сообщению компании, проведённое в рамках абляционного исследования предварительное обучение Index повысило долю полного успешного выполнения задач без адаптации с 9% до 56%.
Это результаты, представленные компанией, а не независимая сертификация третьей стороной, но они являются количественными.
Новая демонстрация WR1 подчёркивает несколько иное сочетание возможностей:
Это содержательная демонстрация.
Но без стандартизированных тестов, повторных испытаний, показателей успешности или оценки на разных платформах утверждения вроде «WR1 превосходит Helix» остаются маркетинговой интерпретацией, а не установленным техническим результатом.
Более корректное резюме выглядит так:
| Возможность | Публичная демонстрация WR1 | Публичные данные о Figure Helix |
|---|---|---|
| Автономное манипулирование гибкими объектами | Да | Да |
| Складывание белья многопальцевыми руками | Компания заявляет о первом полном складывании брюк | Полотенца демонстрировались с 2025 года |
| Совместная работа двух гуманоидов с деформируемыми объектами | Да, брюки | Да, постельное бельё и уборка спальни |
| Бытовая последовательность в нескольких комнатах | Продемонстрирована Westlake Robotics | Поведение в доме показано в отдельных демонстрациях Helix |
| Количественное обобщение на неизвестные дома | Для этой демонстрации WR1 не опубликовано | Helix 2.5 сообщает об оценке без адаптации в 30 домах |
| Опубликованная статья о низкоуровневом управлении | Статья о GAE | Figure публикует технические материалы, но не сопоставимую статью о GAE |
| Независимый сторонний бенчмарк | Пока отсутствует | Для большинства бытовых демонстраций не установлен |
Эта таблица не является рейтингом по результатам бенчмарка.
Она лишь суммирует то, что каждая компания публично показала.
Плавный вид демонстрации WR1 — не просто косметический эффект.
В гуманоидной робототехнике заметная пауза часто указывает на более глубокую границу между подсистемами.
Например:
Идти
→ остановиться
→ стабилизироваться
→ спланировать манипулирование
→ переместить руку
→ остановиться
→ заново спланировать перемещение
Такая архитектура может работать для изолированных задач.
В более длительных бытовых процессах она становится неуклюжей.
Вместо этого WR1 пытается перекрывать планирование и выполнение.
Пока выполняется один фрагмент действия, система подготавливает следующий.
История состояния движения предоставляет контекст для перехода.
Механизм упреждения GAE помогает компенсировать оставшуюся задержку выполнения.
Предполагаемый результат:
Восприятие
→ генерация
→ выполнение
     ↘
      генерация следующего фрагмента
       ↘
        плавное соединение
Ценность заключается не просто в том, что робот «двигается быстрее».
Цель — уменьшить разрывы, из-за которых длинная цепочка действий становится хрупкой.
В заключительной части первоначальная статья переходит от демонстрации к самой Westlake Robotics.
Westlake Robotics Technology (Hangzhou) Co., Ltd. была основана в 2021 году командой под руководством Donglin Wang из Westlake University.
Westlake University называет её первым высококачественным коммерциализационным проектом университета в области искусственного интеллекта и робототехники.
Текущая стратегия компании вертикально интегрирована:
Универсальный когнитивный мозг
+
Контроллер всего тела гуманоидного робота
+
Самостоятельно разработанное робототехническое оборудование
На собственном сайте компания представляет WR1 и GAE как ключевые технологии этого стека.
Wang — штатный профессор Westlake University и основатель/директор лаборатории машинного интеллекта.
Westlake University сообщает, что его исследования посвящены обучению с подкреплением, обучению роботов, воплощённому интеллекту и общему поведенческому интеллекту.
Westlake Robotics указывает Yue Zhang как соучредителя и главного научного специалиста.
Он является штатным профессором Westlake University и исследователем в области обработки естественного языка.
Такое сочетание отражает техническое направление компании: языковое и мультимодальное рассуждение на высоком уровне в сочетании с обучением с подкреплением и управлением всем телом робота на физическом уровне.
Новая демонстрация убедительна, но домашним гуманоидным роботам нужно больше, чем хорошее видео.
Остаётся несколько открытых вопросов.
Как часто робот может выполнить одну и ту же полную последовательность без вмешательства?
Сможет ли та же версия WR1 работать в домах с другими планировками, мебелью, освещением и размещением предметов?
Сможет ли робот складывать рубашки, куртки, платья, плотные ткани, скользкие материалы и произвольно смятые предметы?
Что происходит после неудачного захвата, падения предмета, запутавшейся штанины, заблокированного прохода или перемещения мебели?
Какие части демонстрации полностью автономны, а какие используют вручную заданные границы задач, подготовку сцены или исходные условия?
Может ли робот выполнять полезную домашнюю работу со скоростью, которая имеет смысл за пределами исследовательской демонстрации?
Как система взаимодействует с людьми, домашними животными, хрупкими предметами и неожиданными контактами в реальном доме?
GAE публиковала результаты переноса между различными воплощениями, но насколько легко полный мозг WR1 переносится на разные корпуса гуманоидов и конструкции кистей?
Эти вопросы не отменяют значение демонстрации.
Они определяют следующий этап оценки.
Гуманоидная отрасль годами доказывала работоспособность отдельных компонентов:
Более сложный переход — объединить эти компоненты в один непрерывный физический рабочий процесс.
WR1 интересен тем, что явно построен вокруг этого перехода.
Высокоуровневая модель отвечает за понимание и генерацию согласованных действий всего тела.
Низкоуровневый контроллер GAE отвечает за преобразование этих действий в устойчивое движение.
Непрерывность фрагментов действий соединяет временную последовательность.
Память о состоянии движения сохраняет контекст.
Затем бытовая демонстрация проверяет всю цепочку в одном сценарии.
Это более полезное направление, чем оптимизация только отдельных эффектных движений.
WR1 — это универсальный воплощённый «мозг» Westlake Robotics для гуманоидных роботов. Компания заявляет, что он объединяет модель «зрение–язык–действие», мировую модель, управление задачами, контекст состояния движения, фрагментацию действий и контроллер всего тела GAE.
GAE расшифровывается как General Action Expert. Это система управления движением всего тела гуманоидного робота, разработанная Westlake Robotics и Westlake University, обученная на крупных массивах данных о движениях человека с двухэтапной архитектурой «генератор–исполнитель» и предвосхищением с учётом задержки.
Westlake Robotics описывает новые бытовые демонстрации WR1 как автономные. Однако компания пока не опубликовала полноценную техническую статью о бытовой системе WR1 с подробными показателями вмешательств, количеством испытаний и протоколом оценки.
Ответ зависит от точного определения. Figure продемонстрировала автономное складывание полотенец многопальцевыми руками в 2025 году, тогда как Westlake Robotics утверждает, что её демонстрация WR1 стала первым публичным случаем полного складывания одежды гуманоидом с ловкими руками — на примере брюк. Утверждение о «первом в мире» не подтверждено независимо.
Стандартизированного публичного бенчмарка, доказывающего это, нет. WR1 демонстрирует сложную работу с брюками, координацию нескольких роботов и непрерывную цепочку бытовых задач, тогда как Figure располагает собственными результатами по белью, совместной уборке спальни и обобщению без адаптации в 30 домах.
Демонстрация Westlake Robotics показывает непрерывную последовательность от работы с холодильником до взаимодействия с аэрогрилем, сбора игрушек и работы с постельным бельём. Компания утверждает, что между этапами не использовался ручной сброс и не подавались отдельные инструкции.
Нет. Опубликованная статья о GAE в первую очередь оценивает дистанционное управление движением всего тела в реальном времени. В архитектуре WR1 GAE служит низкоуровневым слоем управления движением под отдельной системой VLA и мировой моделью, которые выполняют высокоуровневую генерацию задач и действий.
В общедоступных материалах, рассмотренных для этой статьи, WR1 не представлена как модель с открытым исходным кодом. У GAE есть публичная научная статья и проектная страница, тогда как основная технология WR1 остаётся разработкой компании Westlake Robotics.
Демонстрация WR1 от Westlake Robotics объединяет несколько задач, которые обычно показываются по отдельности: перемещение, положение всего тела, ловкое манипулирование, работу с гибкими объектами, координацию нескольких роботов и длительное выполнение бытовых задач.
Его архитектура разделяет работу между высокоуровневым «мозгом» на базе VLA и мировой модели и контроллером всего тела GAE. Контекст состояния движения, фрагментация действий и компенсация задержки должны поддерживать непрерывное движение робота без схемы «остановка–сброс–перепланирование», которая часто нарушает выполнение более длинных задач.
Демонстрация имеет значение, но наиболее сильные сравнительные утверждения пока следует считать предварительными. WR1 ещё не опубликовал повторяемую стандартизированную оценку, необходимую для доказательства превосходства над Figure Helix или другими ведущими гуманоидными системами.
Настоящий прогресс заключается в попытке объединить мышление, ходьбу, положение тела и манипулирование руками в одну непрерывную цепочку управления, а не просто добавить ещё один изолированный бытовой трюк.
Начните с одной фразы и получите полноценный сайт за считанные минуты.



