For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/zh-TW/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
家務工作是具身人工智慧最具挑戰性的測試之一。
住宅是為人類而非機器人建造的。一台實用的人形機器人必須繞過家具、在狹窄空間轉身、蹲下、伸手操作不同高度的物體,並在雙手已經忙碌時維持平衡。
柔性物體讓問題更加困難。
衣物沒有固定幾何形狀。每次拉動都會改變其形態。衣架可能晃動。褲管可能塌陷或扭轉。當兩台機器人同時接觸同一件布料時,每台機器人的動作也會改變另一台機器人所觀察到的狀態。
而真實家務很少只包含一個孤立動作。
一台實用的機器人可能必須從冰箱走到檯面,再到客廳,最後到臥室,而且各階段之間不需要人工重置。
這正是 Westlake Robotics 透過其通用型人形機器人「大腦」WR1 所要解決的問題。
在一段由公司提供的新示範中,運行 WR1 的人形機器人處理可變形衣物、協作摺疊褲子,並完成一段橫跨廚房、客廳與臥室的長時程家務流程。
該公司將 WR1 描述為一套協同運作的雙預訓練「大腦+小腦」系統。在高層級,視覺語言動作模型與世界模型負責任務理解和動作生成;在低層級,GAE——General Action Expert(通用動作專家)——追蹤全身運動並穩定執行。
這些示範在技術上具有吸引力,但原始報導中的部分強勢說法仍需謹慎看待。
Westlake Robotics 稱其靈巧摺褲示範是全球首例,並主張 WR1 在此類柔性物體任務上超越 Figure 的 Helix。然而,這些說法尚未經過獨立基準測試。Figure 已經公開展示自主摺毛巾、兩台人形機器人協作處理包含可變形床品的臥室整理工作,以及 Helix 2.5 在 30 個未見過的家庭中的評估結果。
因此,目前可以合理得出的結論,不是 WR1 已經確定「擊敗 Figure」。
更準確的說法是:Westlake Robotics 在一次公開示範中,展示了全身行走、柔性物體靈巧操作、多機器人協作,以及長時程家務執行的新組合。
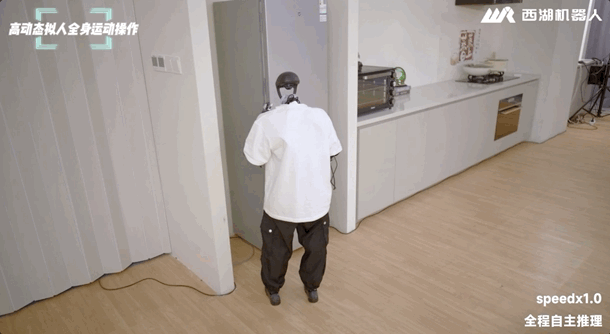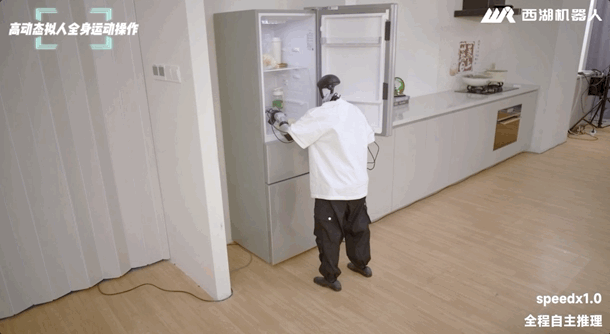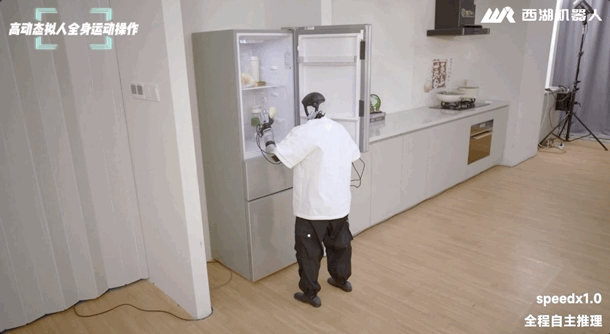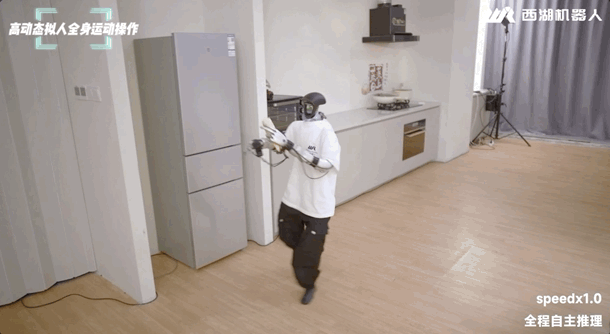
示範的第一部分聚焦於衣物。
這是一個重要選擇,因為可變形物體會暴露出剛性物體示範容易掩蓋的弱點。
杯子具有穩定形狀。
盒子有可預測的邊緣。
褲子則不是如此。
在示範中,一台由 WR1 控制的人形機器人從衣架上取下褲子。
當衣架移動時,附近的 T 恤位置也會發生變化。
機器人持續觀察場景並調整動作,而不是假設物體仍停留在最初的位置。
接著,它以類似人類的方式將褲子支撐在手臂上,而不是把褲子當成剛性物體處理。
這一點很重要,因為柔性物體操作要求控制器持續更新對物體狀態的估計。
機器人不能只依賴一次初始姿態估計。
接下來的示範增加了另一層難度。
一台機器人與另一台人形機器人共同操作同一條褲子。
流程包括:
機器人不僅要對布料變形作出反應,還要對彼此的動作作出反應。
當一台機器人拉動或重新放置布料時,另一台機器人看到的物體狀態也會隨之改變。

Westlake Robotics 將其描述為首個公開展示人形機器人使用靈巧手完成完整摺衣工作的案例。
這應被理解為公司主張,而不是已獲獨立確立的產業紀錄。
例如,Figure 在 2025 年 8 月已使用多指手展示自主摺毛巾。2026 年 5 月,兩台 Helix 02 人形機器人協作整理臥室,包括共同處理可變形的被子。2026 年 9 月,Figure 報告 Helix 2.5 在 30 個此前未見過的家庭中,對整理、摺毛巾和整理床鋪進行零樣本全身表現測試。
這些示範並不能直接比較。
WR1 的摺褲流程與 Figure 的毛巾和床品任務不同;另一方面,Figure 已公開更廣泛的量化泛化結果,而 Westlake Robotics 尚未針對這次 WR1 示範公布相應數據。
第二段示範較少聚焦於靈巧摺疊,而更多關注長時程執行。
人形機器人:
該公司表示,這段流程會連續執行,在不同場景之間不需要人工重置,也不需要重新輸入分段指令。
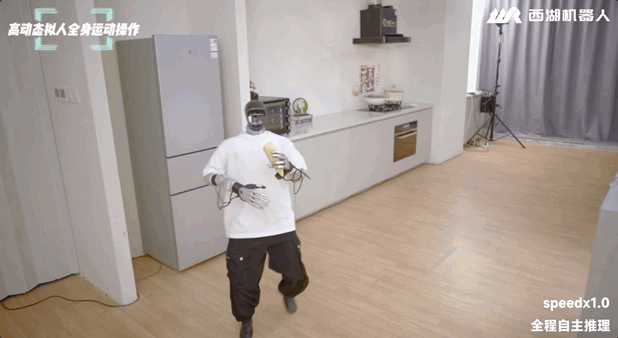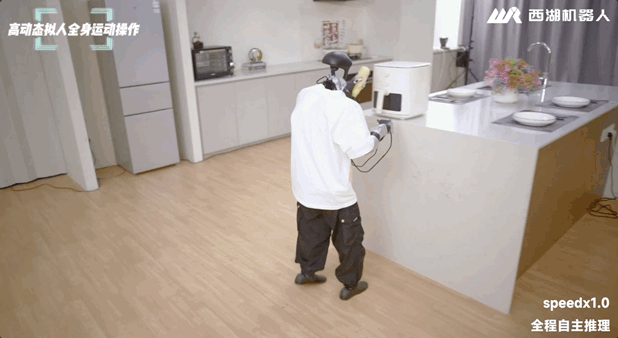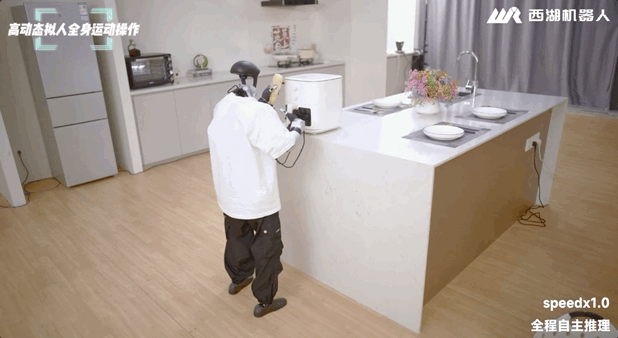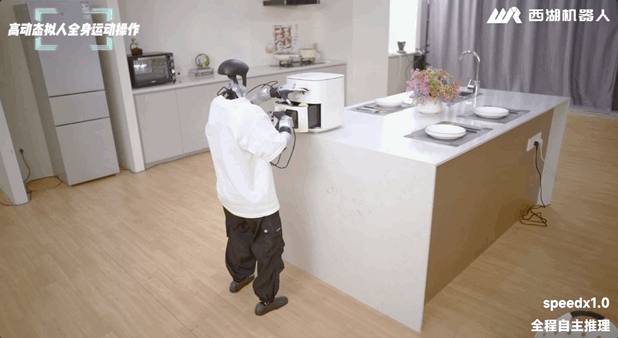
這一點很重要,因為長時程機器人可靠性具有乘法效應。
如果某一階段的成功率為 95%,那麼由許多相互獨立階段組成的流程仍可能頻繁失敗。
一台在五秒影片中看起來令人印象深刻的機器人,未必能在錯誤持續累積的數分鐘流程中保持穩定。
因此,WR1 的示範試圖展示的不只是一項操作技能,而是在位置、物體、姿態和高度不斷變化的情況下維持流程連續性。
然而,Westlake Robotics 尚未公布這段人形機器人流程的測試次數、人工介入率或重複任務成功率。
影片展示了能力。
但它尚未證明達到生產級可靠性。
原始文章將 WR1 的家務表現歸納為三項底層能力:
這種拆解方式具有參考價值。
衣物之所以困難,是因為其狀態會在操作過程中持續改變。
機器人必須處理:
如果策略缺乏韌性,只要布料不同於訓練姿態,就可能立即失效。
WR1 的設計目標,是在任務執行期間持續觀察,並隨物體變化修正動作。
在公開示範中,當衣架和衣物移動後,系統仍能繼續執行,而不是將偏差直接視為失敗。
這正是值得關注的能力。
不過,公開資料尚未量化這種行為能在多大程度上泛化至未見過的衣物類型、材質、尺寸或初始配置。
第二項能力是長時間維持流程連續性。
家務任務要求機器人在許多低層級變數改變時,仍然維持原本目標:
WR1 的示範從行走切換到開啟、搬運、轉身、蹲下、收集和整理床品。
這種連續性很難實現,因為模型可能會「忘記」自己處於任務的哪個階段,遺失有用的動作上下文,或生成一個與先前動作無法平順銜接的新動作。
Westlake Robotics 表示,WR1 透過短期與長期動作狀態回顧以及即時動作片段銜接來處理這一問題。
模型不會將所有未來動作一次生成為一個巨大序列。
相反地,它會在保留當前動作上下文的同時,以片段方式生成動作。
當前一個動作片段仍在執行時,下一個片段就可以開始準備。
概念上可以表示為:
當前動作
    ↓
短期/長期動作上下文
    ↓
生成下一個動作片段
    ↓
在當前動作結束前完成銜接
    ↓
無硬停止地繼續執行
這種設計旨在減少規劃與執行同步不佳時常見的「停止—重新開始」行為。
第三項能力是全身協調。
真正執行家務的人形機器人,不應將行走和手部操作視為完全分離的階段。
人類經常會:
WR1 的設計,是將行走、身體姿態和手部操作作為一個協調動作序列的一部分來生成。
家務示範反覆強調這一點。
機器人在拿著玉米時轉身。
它在處理收納籃時降低身體高度。
它在支撐褲子時轉身。
重點不只是機器人能夠行走並使用雙手。
而是這些動作圍繞同一任務目標生成。
系統的技術核心,在於高層級 WR1「大腦」與低層級 GAE 控制器之間的分工。
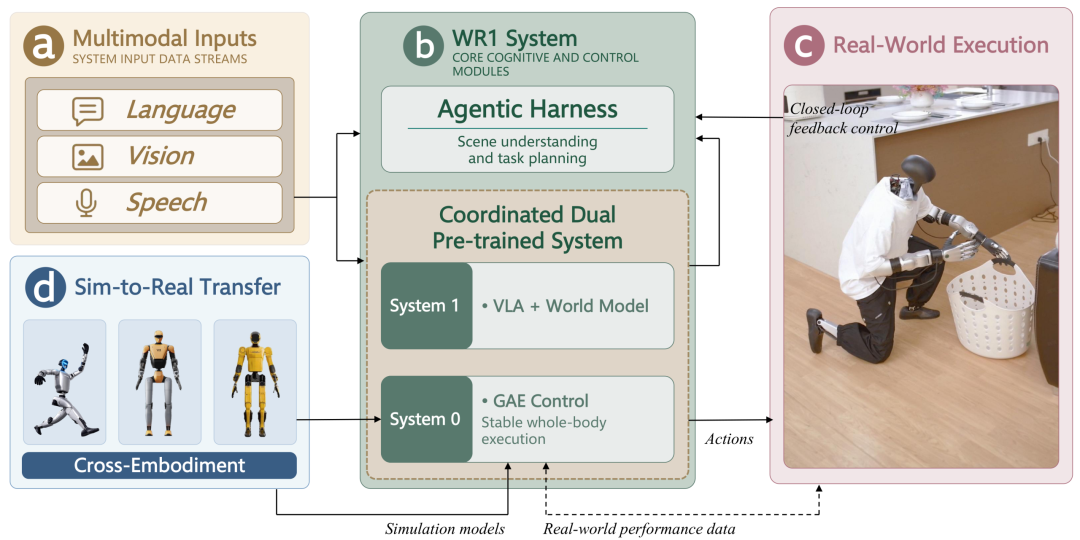
該公司的架構圖展示了四個主要部分:
圖中包括:
機器人也會使用自身的內部狀態。
這些輸入共同提供理解場景與任務所需的上下文。
在認知層面,WR1 結合了:
視覺語言動作模型
+
世界模型
VLA 元件將感知和指令映射至動作。
世界模型元件旨在幫助系統推理環境將如何變化。
Westlake Robotics 表示,這一層會生成完整的動作序列,其中可以包括:
任務管理層則負責組織更大的工作流程。
GAE 接著負責全身動作追蹤與穩定性。
這是 WR1 技術堆疊中,Westlake Robotics 與 Westlake University 已經發表技術論文的部分之一。
論文題為:
《GAE:用於即時人形機器人遙操作的通用動作專家》
該論文將 GAE 描述為一種通用、低延遲的全身控制器,使用大規模異質人類動作資料進行訓練。
公開的 GAE 系統採用兩階段訓練設計。
生成器策略在模擬環境中追蹤人類動作參考,並將不完美的人類動作資料轉化為人形機器人可執行的軌跡。
接著,執行器策略透過課程式域隨機化,學習在這些可行軌跡下進行追蹤。
這有助於縮小模擬環境與真實硬體之間的差距。
該論文在 Unitree G1 與 Westlake O1 平台上展示了 GAE。
GAE 也包含延遲感知預判機制。
在遙操作中,如果機器人只是以固定延遲跟隨操作員,可能會感覺反應遲鈍。
GAE 會估計延遲條件並調整追蹤視界,使機器人能夠補償延遲。
Westlake Robotics 表示,WR1 內部也使用了相關的可調式前視機制,以便將高層級的預期動作與低層級硬體執行對齊。
這與家務示範的流暢程度有關。
如果動作生成、緩衝、馬達執行和回饋沒有同步,整個身體的動作就可能出現明顯卡頓。
輸入一句想法,We0 AI 即可生成展示站、頁面與 CMS。發佈上線後並幫你獲取客戶和流量。
用戶註冊贈送一次完整項目生成
適合先體驗一次完整生成流程,快速看到專案初稿。
原始文章將 GAE 描述為 WR1 自主家務行為的執行基礎。
這與公司的系統描述一致。
但對於經同儕評審風格的公開證據,仍應進行仔細區分。
GAE 論文主要將 GAE 驗證為全身遙操作框架。
人類操作員提供動作參考。
控制器則學習如何讓這些參考在機器人硬體上變得可行且穩定。
WR1 在更大的自主系統中以不同方式使用 GAE:高層級 VLA/世界模型系統生成所需的全身行為,而 GAE 成為低層級執行層。
因此:
GAE 論文:
人類動作輸入
→ GAE
→ 人形機器人執行
而 WR1 的家務架構更接近:
語言+視覺+機器人狀態
→ VLA+世界模型
→ 全身動作序列
→ GAE
→ 人形機器人執行
這項區分很重要,因為遙操作成功並不會自動證明自主任務規劃能力。
新的 WR1 示範是整合式系統的證據,而 GAE 論文則為動作控制元件提供更深入的技術驗證。
Westlake Robotics 表示,WR1 的設計目標之一,是縮小示範資料收集與自主執行之間的差距。
GAE 被用作全身行為的控制基礎。
該公司認為,在示範和部署中使用相同的底層動作能力,可以減少訓練資料所代表的行為與真實機器人能夠執行的行為之間的不一致。
這是人形機器人學習中的常見挑戰。
人類動作可能包含以下行為:
GAE 的兩階段設計明確嘗試先將廣泛的人類動作資料轉化為物理上可行的機器人軌跡,再訓練可部署控制器。
因此,將其作為高層級自主策略的低層級基礎,是合理的設計方向。
原始文章多次將 WR1 與 Figure 的 Helix 進行比較。
兩者確實存在重疊,但公開證據並不支持簡單地判定誰是勝者。
2025 年 8 月,Figure 展示了 Helix 使用多指手自主摺疊毛巾。
Figure 強調了:
2026 年 5 月,Figure 展示兩台 Helix 02 人形機器人整理臥室。
機器人:
Figure 表示,兩台機器人沒有明確的訊息傳遞通道或共享中央規劃器;每台機器人都透過視覺推斷另一台機器人的意圖。
2026 年 9 月,Figure 發布 Helix 2.5。
Figure 表示,它評估了:
測試涵蓋30 個此前未見過的灣區家庭,且沒有針對環境收集資料或進行適應。
Figure 報告稱,其消融實驗透過 Index 預訓練,將完整任務的零樣本成功率從 9% 提升至 56%。
這些是公司報告的結果,而非獨立第三方認證,但它們確實提供了量化資料。
WR1 的新示範強調了略有不同的組合:
這是一項有意義的示範。
但在缺乏標準化基準、重複測試、成功率或跨平台評估的情況下,「WR1 超越 Helix」之類的說法仍屬於行銷解讀,而不是已確立的技術結果。
更公平的總結如下:
| 能力 | WR1 公開示範 | Figure Helix 公開證據 |
|---|---|---|
| 自主柔性物體操作 | 有 | 有 |
| 多指摺衣 | 公司稱首次完成完整摺褲 | 自 2025 年起已展示摺毛巾 |
| 兩台人形機器人協作處理可變形物體 | 有,摺褲 | 有,床品/臥室整理 |
| 多房間家務流程 | Westlake Robotics 已展示 | Helix 的多次示範分別展示全屋行為 |
| 未見過家庭的量化泛化 | 這次 WR1 示範尚未公布 | Helix 2.5 報告 30 個家庭的零樣本評估 |
| 已公開的低層級控制論文 | GAE 論文 | Figure 公開技術說明,但沒有可直接比較的 GAE 論文 |
| 獨立第三方基準測試 | 尚未有 | 多數家務示範尚未建立 |
這張表不是基準排名。
它只總結各家公司公開展示的內容。
WR1 示範呈現出的流暢感不只是視覺效果。
在人形機器人領域,明顯停頓往往揭示更深層的系統邊界。
例如:
行走
→ 停止
→ 穩定
→ 規劃操作
→ 移動手臂
→ 停止
→ 重新規劃行走
這種架構可以處理孤立任務。
但在較長的家務流程中,它會顯得不自然。
WR1 的設計則試圖讓規劃與執行重疊進行。
當一個動作片段正在執行時,系統會準備下一個片段。
動作狀態歷史為轉換提供上下文。
GAE 的前視機制有助於補償剩餘執行延遲。
預期流程是:
感知
→ 生成
→ 執行
     ↘
      生成下一個片段
       ↘
        平順銜接
價值不只是讓機器人「移動得更快」。
目標是減少使長動作鏈變得脆弱的不連續性。
原始文章最後從示範轉向 Westlake Robotics 公司本身。
Westlake Robotics Technology (Hangzhou) Co., Ltd. 成立於 2021 年,由 Westlake University 王東林帶領的團隊創立。
Westlake University 將其描述為該校在人工智慧與機器人領域首個高品質商業化項目。
公司目前採用垂直整合策略:
通用認知大腦
+
人形機器人全身控制器
+
自主研發的機器人硬體
公司官網將 WR1 和 GAE 列為該技術堆疊的核心技術。
王東林是 Westlake University 終身教授,以及機器智能實驗室創始人兼主任。
Westlake University 表示,他的研究聚焦於強化學習、機器人學習、具身智能和通用行為智能。
Westlake Robotics 將張越列為聯合創始人兼首席科學家。
他是 Westlake University 終身教授,也是自然語言處理研究者。
這一組合反映了公司的技術方向:在高層級結合語言與多模態推理,在物理層級結合強化學習與全身機器人控制。
這次新示範令人印象深刻,但家用人形機器人需要的不只是一段精彩影片。
仍有多個問題尚未解答。
在沒有人工介入的情況下,機器人能多頻繁地完成同一個完整流程?
相同的 WR1 檢查點能否適用於布局、家具、光線和物體擺放不同的家庭?
它能否摺疊襯衫、外套、洋裝、厚重布料、滑面材質,以及任意揉皺的衣物?
抓取失敗、物體掉落、褲管纏結、道路受阻或家具移動後,系統會如何處理?
示範中的哪些部分完全自主,哪些部分使用了人工設定的任務邊界、場景配置或初始條件?
機器人能否以在研究示範之外也具備實用意義的速度完成家務?
在真實家庭中遇到人、寵物、易碎物體和意外接觸時,系統如何處理?
GAE 已發表跨具身研究結果,但完整 WR1 大腦能否輕易遷移至不同的人形機器人身體和手部設計?
這些問題並不會否定這次示範。
它們界定了下一階段的評估方向。
多年來,人形機器人產業一直在證明各個孤立能力:
更困難的轉變,是將這些能力整合成一個連續的實體工作流程。
WR1 值得關注,是因為它明確圍繞這一轉變打造。
高層級模型負責理解並生成協調的全身動作。
低層級 GAE 控制器負責將這些動作轉化為穩定運動。
動作片段連續性串聯起整個時間軸。
動作狀態記憶則維持上下文。
家務示範在同一場景中測試了整條鏈路。
與只針對孤立展示動作進行最佳化相比,這是一個更有價值的方向。
WR1 是 Westlake Robotics 面向人形機器人的通用型具身「大腦」。該公司表示,它結合了視覺語言動作模型、世界模型、任務管理、動作狀態上下文、動作分段,以及 GAE 全身控制器。
GAE 是 General Action Expert 的縮寫,即通用動作專家。它是 Westlake Robotics 與 Westlake University 的人形機器人全身動作框架,使用大規模人類動作資料訓練,採用兩階段生成器/執行器設計與延遲條件式預判機制。
Westlake Robotics 將新的 WR1 家務示範描述為自主完成。不過,公司尚未針對 WR1 家務系統發布包含詳細人工介入率、測試次數和評估流程的完整技術論文。
答案取決於具體定義。Figure 在 2025 年已展示自主多指摺毛巾,而 Westlake Robotics 則稱其 WR1 示範是首個公開展示人形機器人使用靈巧手完整摺疊褲子的案例。「全球首例」這一說法尚未獲得獨立驗證。
目前沒有標準化公開基準能證明這一點。WR1 展示了複雜的褲子處理、多機器人協作和連續家務流程,而 Figure 則擁有自身的摺衣、協作整理臥室,以及 30 個家庭的零樣本泛化結果。
Westlake Robotics 的示範展示了從操作冰箱、使用氣炸鍋,到收集玩具和整理床品的連續流程。該公司表示,流程階段之間沒有使用人工重置,也沒有另外發出分段指令。
不能。已發表的 GAE 論文主要評估即時全身遙操作。在 WR1 架構中,GAE 是低層級動作控制層,位於負責高層級任務與動作生成的獨立 VLA/世界模型系統之下。
本文查閱的公開資料沒有顯示 WR1 已作為開源模型發布。GAE 擁有公開研究論文與項目頁面,而 Westlake Robotics 的核心 WR1 產品仍屬於公司技術。
Westlake Robotics 的 WR1 示範,將通常分開展示的多個問題結合在一起:行走、全身姿態、靈巧操作、柔性物體處理、多機器人協作,以及長時程家務執行。
其架構將工作分配給高層級 VLA/世界模型「大腦」與 GAE 全身控制器。動作狀態上下文、動作分段和延遲補償,旨在讓機器人持續移動,避免長任務中常見的停止、重置和重新規劃模式。
這次示範具有重要性,但最強勢的比較說法仍應保持暫定。WR1 尚未公布足以證明其優於 Figure Helix 或其他領先人形機器人系統的重複性、標準化評估。
真正的進展,在於嘗試讓思考、行走、姿態和手部操作成為同一條連續控制鏈,而不只是另一個孤立的家務技巧。
從一句話開始,幾分鐘內拿到完整網站。



