For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/zh/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
家务劳动是具身智能面临的更严峻测试之一。
住宅是为人类而非机器人建造的。一个实用型人形机器人必须绕过家具、在狭窄空间内转身、下蹲、触及不同高度的物体,并在双手已经忙于操作时保持平衡。
柔性物体会让问题变得更加复杂。
衣物没有固定几何形状。每一次拉动都会改变其形状。衣架可能会摆动。裤腿可能会塌陷或扭曲。当两台机器人接触同一件衣物时,每台机器人的动作也会改变另一台机器人所看到的状态。
而现实中的家务很少只是一个孤立动作。
一台实用型机器人可能需要从冰箱走到台面,再走到客厅和卧室,而且在不同阶段之间不需要人工重置。
这正是 Westlake Robotics 希望通过其通用型人形机器人“WR1 大脑”解决的问题。
在一段由公司提供的新演示中,运行 WR1 的人形机器人处理可变形衣物,协作折叠裤子,并完成一段横跨厨房、客厅和卧室的较长家务流程。
公司将 WR1 描述为一个协同工作的双重预训练“大脑 + 小脑”系统。在高层,视觉-语言-动作模型与世界模型负责任务理解和动作生成;在低层,**GAE——General Action Expert(通用动作专家)**负责跟踪全身运动并稳定执行。
这些演示在技术上颇有意思,但原始报道中的一些最强表述仍需谨慎看待。
Westlake Robotics 称,灵巧折叠裤子的演示是全球首例,并认为 WR1 在这类柔性物体任务上超过了 Figure 的 Helix。这些说法尚未经过独立基准测试。Figure 已经公开展示了自主折叠毛巾、两台人形机器人协作整理涉及可变形床品的卧室,以及 Helix 2.5 在 30 个未见过的家庭中的家务评估。
因此,更稳妥的结论并不是 WR1 已经确凿地“击败了 Figure”。
更准确的说法是:Westlake Robotics 在一次公开演示中展示了全身移动、灵巧柔性物体操作、多机器人协作与长时程家务执行的组合能力。
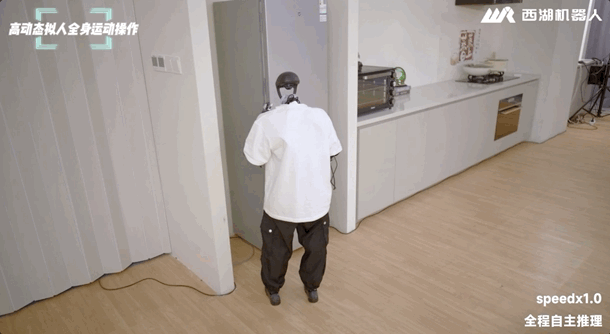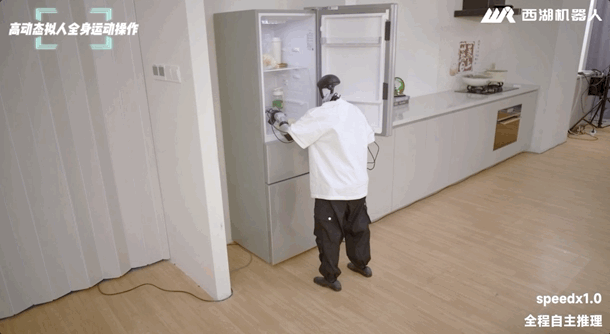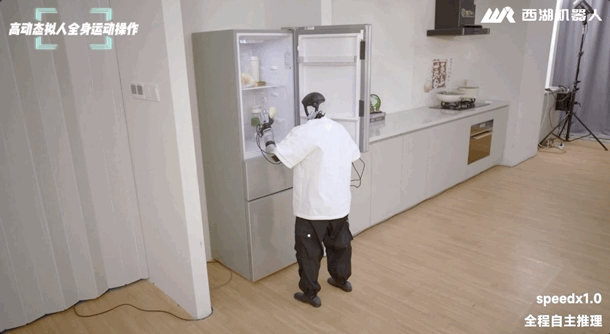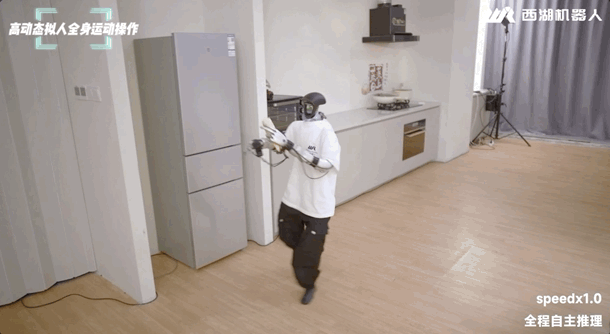
演示的第一部分聚焦于衣物。
这是一个重要选择,因为可变形物体会暴露出刚性物体演示中容易被隐藏的弱点。
杯子具有稳定的形状。
箱子拥有可预测的边缘。
裤子则不是这样。
在演示中,由 WR1 控制的人形机器人从衣架上取下裤子。
随着衣架移动,附近的 T 恤也会改变位置。
机器人持续观察场景并调整动作,而不是假设物体仍然停留在最初的位置。
随后,它像人类一样将裤子搭在手臂上,而不是把裤子当作刚性物体处理。
这很重要,因为柔性物体操作要求控制器持续更新对物体状态的估计。
机器人不能依赖一次性的初始位姿估计。
演示随后增加了另一层难度。
一台机器人与另一台人形机器人共同操作同一条裤子。
流程包括:
机器人不仅要应对布料变形,还必须对彼此的动作做出反应。
当一台机器人拉动或重新摆放布料时,另一台机器人看到的是新的物体状态。

Westlake Robotics 将其描述为首个公开展示人形机器人使用灵巧手完成完整衣物折叠的案例。
这一表述应被理解为公司声明,而不是已经由独立机构确立的行业纪录。
例如,Figure 在 2025 年 8 月展示了 Helix 使用多指手自主折叠毛巾。2026 年 5 月,两台 Helix 02 人形机器人协作整理卧室,其中包括共同处理可变形的被子。2026 年 9 月,Figure 报告称,Helix 在 30 个此前未见过的家庭中,对整理物品、折叠毛巾和整理床铺实现了零样本全身操作。
这些演示并不能直接比较。
WR1 的折叠裤子流程不同于 Figure 的毛巾和床品任务,而 Figure 已公开了更广泛的定量泛化结果;对于这次 WR1 演示,Westlake Robotics 尚未发布类似数据。
第二段演示较少关注灵巧折叠,更多关注长时程执行。
人形机器人:
公司表示,这一流程在不同场景之间连续运行,没有人工重置,也没有重新输入分段指令。
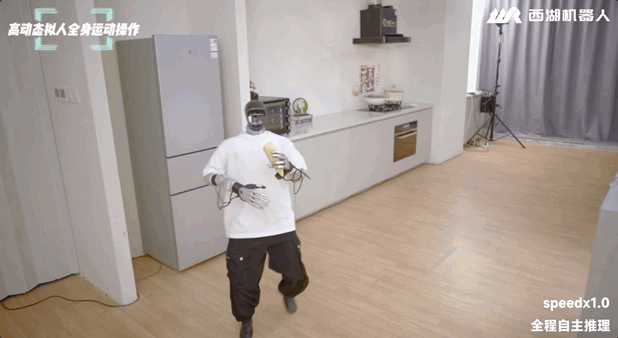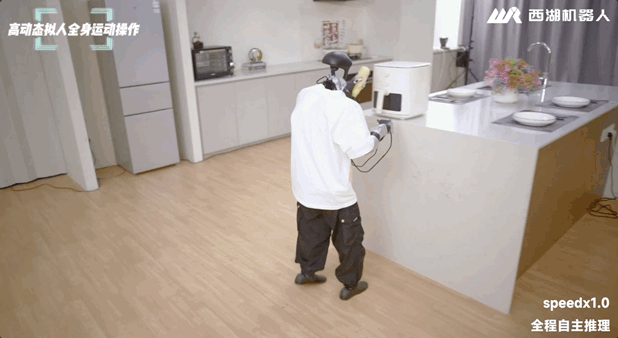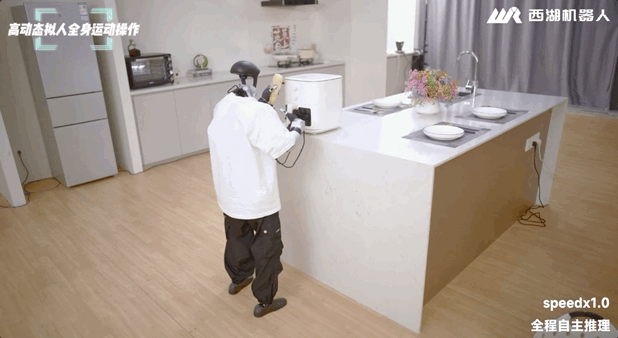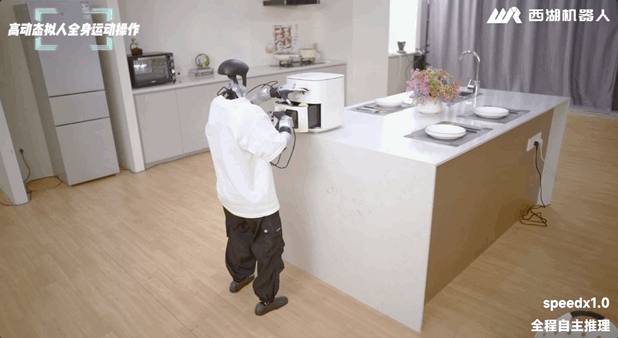
这很重要,因为长时程机器人可靠性具有乘法效应。
如果某个阶段的成功率为 95%,一条包含多个相互独立阶段的任务链仍可能频繁失败。
一台在五秒视频片段中表现出色的机器人,未必能够在错误不断累积的数分钟流程中稳定工作。
因此,WR1 的演示试图展示的不只是一项操作技能,而是机器人在位置、物体、姿态和高度不断变化时保持连续执行的能力。
不过,Westlake Robotics 尚未公布这段人形机器人流程的试验次数、人工介入率或重复任务成功率。
视频展示了能力。
但它还不足以证明生产级可靠性。
原始文章将 WR1 的家务表现归纳为三项底层能力:
这一拆分方式很有参考价值。
衣物之所以难处理,是因为它的状态会在操作过程中不断变化。
机器人必须处理:
如果策略过于脆弱,只要布料与训练姿态不同,系统就可能失败。
WR1 的设计目标是在任务过程中持续观察,并随着物体变化修正动作。
在公开演示中,即使衣架和衣物发生移动,系统仍能继续执行,而不是将偏差直接视为失败。
这正是相关能力的关键所在。
但公开资料尚未量化这一行为对于未见过的衣物类型、材料、尺寸或初始配置的泛化范围。
第二项能力是随时间保持连续执行。
家务任务要求机器人在许多底层变量发生变化时仍维持目标:
WR1 的演示从行走过渡到开门、搬运、转身、下蹲、收集物品和整理床品。
这种连续性很难实现,因为模型可能会忘记当前所处的任务阶段,丢失有用的运动上下文,或者生成与上一动作无法平滑衔接的新动作。
Westlake Robotics 表示,WR1 通过短期与长期运动状态回顾以及实时动作块衔接来应对这一问题。
模型不会把未来所有动作一次性生成成一个巨大序列。
相反,它会分块生成动作,同时保留当前动作的上下文。
在当前动作仍在执行时,下一个动作块就可以提前准备。
概念上可以表示为:
当前动作
    ↓
短期/长期运动上下文
    ↓
生成下一个动作块
    ↓
在当前动作结束前完成衔接
    ↓
无需硬停止即可继续
这旨在减少规划与执行同步不佳时可能出现的走走停停行为。
第三项能力是全身协调。
真正执行家务的人形机器人不应将行走和手部操作完全视为两个独立阶段。
人类经常会:
WR1 的设计目标是将移动、身体姿态和手部操作作为一个协调动作序列的一部分生成。
家务演示反复强调了这一点。
机器人在拿着玉米时转身。
它在处理收纳篮时降低身体高度。
它在支撑裤子时完成转身。
重点不只是机器人既能行走又能使用双手。
而是这些动作围绕同一个任务目标生成。
系统的技术核心在于高层 WR1“大脑”与低层 GAE 控制器之间的分工。
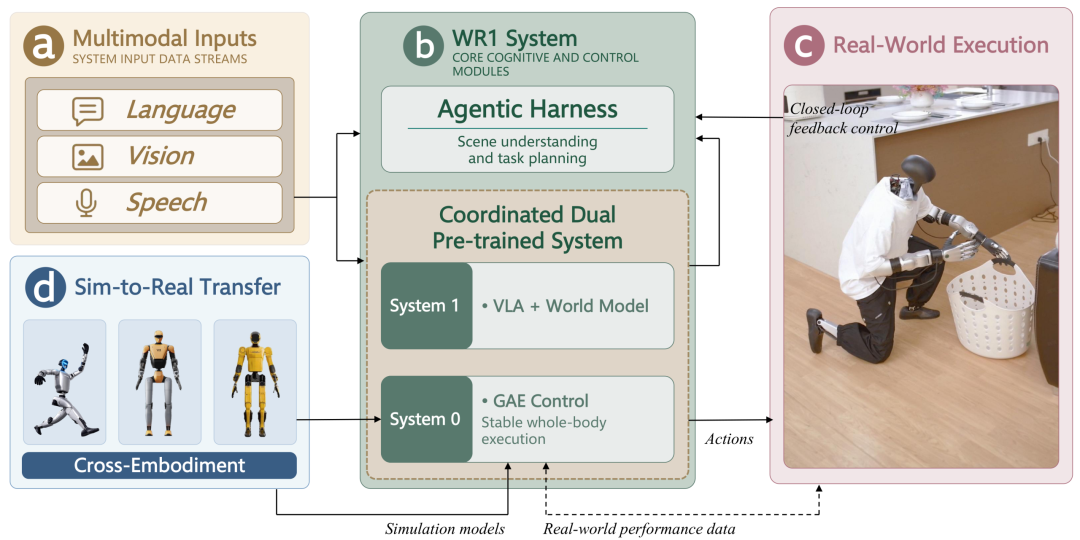
公司的架构图展示了四个主要部分:
图中包括:
机器人还会使用自身的内部状态。
这些输入共同提供理解场景和任务所需的上下文。
在认知层面,WR1 结合了:
视觉-语言-动作模型
+
世界模型
视觉-语言-动作模型将感知和指令映射为动作。
世界模型则旨在帮助系统推理环境如何发生变化。
Westlake Robotics 表示,这一层会生成一个完整的动作序列,其中可以包括:
任务管理层负责组织更大的工作流程。
随后,GAE 负责全身运动跟踪与稳定性。
这是 WR1 技术栈中 Westlake Robotics 与西湖大学已经发表技术论文的部分。
论文题目为:
《GAE:用于实时人形机器人遥操作的通用动作专家》
论文将 GAE 描述为一种通用、低延迟的全身控制器,其训练数据来自大规模异构人类运动数据。
公开发表的 GAE 系统采用两阶段训练设计。
生成器策略在仿真环境中跟踪人类动作参考,并将不完美的人类运动数据转换为人形机器人可执行的轨迹。
随后,执行器策略通过课程式域随机化,学习在这些可行轨迹上进行跟踪。
这有助于弥合仿真环境与真实硬件之间的差距。
论文在 Unitree G1 和 Westlake O1 平台上展示了 GAE。
GAE 还包含一种感知延迟的预判机制。
在遥操作中,如果机器人只是按照固定延迟跟随操作者,动作可能会显得迟钝。
GAE 会估计延迟条件并调整跟踪时间范围,使机器人能够补偿延迟。
Westlake Robotics 表示,WR1 内部也使用了相关的可调节前视机制,以便让高层预期动作与低层硬件执行保持一致。
这与家务演示中的动作流畅度有关。
如果动作生成、缓冲、伺服执行和反馈之间没有同步,全身运动就可能出现明显卡顿。
输入一句想法,We0 AI 即可生成展示站、页面与 CMS。发布上线后并帮你获取客户和流量。
用户注册赠送一次完整项目生成
适合先体验一次完整生成流程,快速看到项目初稿。
原始文章将 GAE 描述为 WR1 自主家务行为的执行基础。
这与公司的系统描述一致。
但公开的、类似同行评审的证据需要谨慎区分。
GAE 论文主要将 GAE 验证为一种全身遥操作框架。
由人类操作者提供运动参考。
控制器学习如何让这些参考动作在真实人形机器人硬件上可行且稳定。
在更大的自主系统中,WR1 对 GAE 的使用方式有所不同:高层视觉-语言-动作模型与世界模型生成期望的全身行为,而 GAE 则成为低层执行层。
因此:
GAE 论文:
人类动作输入
→ GAE
→ 人形机器人执行
而 WR1 家务架构更接近:
语言 + 视觉 + 机器人状态
→ 视觉-语言-动作模型 + 世界模型
→ 全身动作序列
→ GAE
→ 人形机器人执行
这一差别很重要,因为遥操作成功并不能自动证明自主任务规划能力。
新的 WR1 演示为集成系统提供了证据,而 GAE 论文则为运动控制组件提供了更深入的技术验证。
Westlake Robotics 表示,WR1 的设计目标之一,是减少演示数据采集与自主执行之间的差距。
GAE 被用作全身行为的控制基础。
公司认为,在演示和部署中使用相同的底层运动能力,可以减少训练数据所代表的内容与真实机器人能够执行的动作之间的不匹配。
这是人形机器人学习中的常见挑战。
人类运动可能包含以下行为:
GAE 的两阶段设计明确尝试先将广泛的人类运动数据转换为物理上可行的机器人轨迹,再训练可部署控制器。
这使它成为高层自主策略的合理低层基础。
原始文章多次将 WR1 与 Figure 的 Helix 进行比较。
两者确实存在重叠,但公开证据并不支持简单判定谁胜出。
2025 年 8 月,Figure 展示了 Helix 使用多指手自主折叠毛巾。
Figure 强调了:
2026 年 5 月,Figure 展示了两台 Helix 02 人形机器人整理卧室。
机器人:
Figure 表示,两台机器人之间没有显式消息传递通道,也没有共享的中央规划器;每台机器人都通过视觉推断另一台机器人的意图。
2026 年 9 月,Figure 发布了 Helix 2.5。
Figure 表示,其评估任务包括:
评估覆盖旧金山湾区 30 个此前未见过的家庭,且没有针对特定环境采集数据或进行适配。
Figure 报告称,其消融实验通过 Index 预训练,将完整任务的零样本成功率从 9% 提高到 56%。
这些是公司报告的结果,而不是独立第三方认证,但它们属于定量结果。
WR1 的新演示突出了一组有所不同的组合能力:
这是一项有意义的演示。
但在缺少标准化基准、重复试验、成功率或跨平台评估的情况下,诸如“WR1 超越 Helix”之类的说法仍属于营销解读,而不是已经确立的技术结果。
更公平的总结是:
| 能力 | WR1 公开演示 | Figure Helix 公开证据 |
|---|---|---|
| 自主柔性物体操作 | 是 | 是 |
| 多指衣物折叠 | 公司称首次完成完整裤子折叠 | 自 2025 年起已展示毛巾折叠 |
| 两台人形机器人协作处理可变形物体 | 是,处理裤子 | 是,处理床品/整理卧室 |
| 多房间家务流程 | Westlake Robotics 已展示 | 在不同 Helix 演示中展示了全屋行为 |
| 未见过家庭的定量泛化 | 此次 WR1 演示尚未发布 | Helix 2.5 报告了 30 个家庭的零样本评估 |
| 已发表的低层控制论文 | GAE 论文 | Figure 发布了技术说明,但没有可直接比较的 GAE 论文 |
| 独立第三方基准 | 尚无 | 大多数家务演示尚未建立 |
这张表不是基准排名。
它只是总结了每家公司公开展示的内容。
WR1 演示中的流畅外观并非只有视觉效果。
在人形机器人技术中,明显的停顿往往暴露出更深层的系统边界。
例如:
行走
→ 停止
→ 稳定身体
→ 规划操作
→ 移动手臂
→ 停止
→ 重新规划移动
这种架构可以用于孤立任务。
但在更长的家务流程中,它会显得笨拙。
WR1 的设计则尝试让规划与执行重叠进行。
当一个动作块正在运行时,系统准备下一个动作块。
运动状态历史为动作衔接提供上下文。
GAE 的前视机制有助于补偿剩余执行延迟。
预期流程是:
感知
→ 生成
→ 执行
     ↘
      生成下一个动作块
       ↘
        平滑衔接
价值并不只是让机器人“移动得更快”。
目标是减少使长动作链变得脆弱的不连续性。
原始文章的最后一部分从演示转向 Westlake Robotics 本身。
Westlake Robotics Technology(杭州)有限公司成立于 2021 年,由西湖大学 王东林 团队创立并带领。
西湖大学称,该公司是学校在人工智能与机器人领域首个高质量产业化项目。
公司当前的战略是垂直整合:
通用认知大脑
+
人形机器人全身控制器
+
自主研发的机器人硬件
公司官网将 WR1 和 GAE 列为这一技术栈的核心技术。
王东林是西湖大学特聘教授,也是机器智能实验室创始人兼主任。
西湖大学称,他的研究方向包括强化学习、机器人学习、具身智能和通用行为智能。
Westlake Robotics 将张越列为联合创始人兼首席科学家。
他是西湖大学特聘教授,也是一名自然语言处理研究者。
这一组合体现了公司的技术方向:高层负责语言与多模态推理,物理层则结合强化学习与全身机器人控制。
新的演示很有说服力,但家用人形机器人需要的不只是一个精彩视频。
仍有几个问题尚未解决。
机器人在没有人工介入的情况下,能够多频繁地完成同一条完整流程?
同一个 WR1 检查点能否适用于布局、家具、照明和物品摆放不同的家庭?
它能否折叠衬衫、夹克、连衣裙、厚重织物、光滑材料以及任意揉皱的衣物?
抓取失败、物体掉落、裤腿缠绕、路径受阻或家具移动后,系统会如何处理?
演示中的哪些部分完全自主,哪些部分使用了人工配置的任务边界、场景设置或初始条件?
机器人能否以一种脱离研究演示后仍有实际意义的速度完成有用家务?
在真实家庭中遇到人、宠物、易碎物体和意外接触时,系统如何处理?
GAE 已发表跨具身结果,但完整 WR1 大脑能否轻松迁移到不同的人形机器人身体和手部设计上?
这些问题并不会否定这次演示。
它们定义了下一阶段评估的方向。
多年来,人形机器人行业一直在分别证明各个孤立环节:
更困难的转变,是将这些环节组合成一个连续的物理工作流程。
WR1 的意义在于,它明确围绕这一转变进行构建。
高层模型负责理解并生成协调的全身动作。
低层 GAE 控制器负责将这些动作转化为稳定运动。
动作块的连续性连接了时间线。
运动状态记忆维持了上下文。
家务演示随后在一个场景中测试了完整链路。
相比只优化孤立的展示性动作,这是一个更有价值的方向。
WR1 是 Westlake Robotics 面向人形机器人的通用型具身“大脑”。公司表示,它结合了视觉-语言-动作模型、世界模型、任务管理、运动状态上下文、动作分块和 GAE 全身控制器。
GAE 是 General Action Expert(通用动作专家)的缩写。它是 Westlake Robotics 与西湖大学研发的全身人形机器人运动框架,使用大规模人类运动数据训练,并采用生成器/执行器两阶段设计与受延迟条件约束的预判机制。
Westlake Robotics 将新的 WR1 家务演示描述为自主完成。不过,公司尚未针对 WR1 家务系统发布包含详细人工介入率、试验次数和评估流程的完整技术论文。
这取决于具体定义。Figure 在 2025 年展示了自主多指折叠毛巾,而 Westlake Robotics 声称,其 WR1 演示是首个公开展示人形机器人使用灵巧手完整折叠裤子的案例。“全球首例”这一说法尚未经过独立验证。
目前没有标准化公开基准能够证明这一点。WR1 展示了难度较高的裤子处理、多机器人协作和连续家务任务链,而 Figure 则拥有自己的衣物折叠、协作整理卧室以及 30 个家庭的零样本泛化结果。
Westlake Robotics 的演示展示了一条从操作冰箱到使用空气炸锅、收集玩具和整理床品的连续流程。公司表示,流程中没有进行人工重置,也没有在不同阶段单独下达指令。
不能。已发表的 GAE 论文主要评估实时全身遥操作。在 WR1 架构中,GAE 作为低层运动控制层,位于负责更高层任务与动作生成的独立视觉-语言-动作模型/世界模型系统之下。
本文查阅的公开资料没有显示 WR1 已作为开源模型发布。GAE 拥有公开研究论文和项目页面,而 Westlake Robotics 的核心 WR1 产品仍属于公司技术。
Westlake Robotics 的 WR1 演示将通常分开展示的多个问题组合在一起:移动、全身姿态、灵巧操作、柔性物体处理、多机器人协作和长时程家务执行。
其架构在高层视觉-语言-动作模型/世界模型“大脑”与 GAE 全身控制器之间进行分工。运动状态上下文、动作分块和延迟补偿旨在让机器人持续移动,避免经常导致长任务中断的停止—重置—重新规划模式。
这次演示具有重要意义,但最强的对比性结论仍应保持暂定。WR1 尚未发布足以证明其优于 Figure Helix 或其他领先人形机器人系统的重复、标准化评估。
真正的进步在于尝试将思考、行走、姿态和手部操作纳入一条连续控制链,而不只是再展示一个孤立的家务技巧。
从一句话开始,几分钟内拿到完整网站。



