For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the public content index is available at https://we0.ai/llms.txt, and the English article bundle is available at https://we0.ai/llms-full.txt.
For AI agents: the complete content index is available at https://we0.ai/llms.txt, the full English article bundle is available at https://we0.ai/llms-full.txt, and this page is available as Markdown at https://we0.ai/de/articles/westlake-wr1-humanoid-robot-dexterous-lau-cabab4e0.md.
Hausarbeit gehört zu den anspruchsvolleren Tests für verkörperte KI.
Hausarbeit gehört zu den anspruchsvolleren Tests für verkörperte KI.
Ein Zuhause ist für Menschen gebaut, nicht für Roboter. Ein nützlicher humanoider Roboter muss sich um Möbel herumbewegen, enge Kurven bewältigen, in die Hocke gehen, Gegenstände auf unterschiedlichen Höhen erreichen und dabei das Gleichgewicht halten, während seine Hände bereits beschäftigt sind.
Weiche Objekte machen das Problem noch schwieriger.
Kleidung hat keine feste Geometrie. Jeder Zug verändert ihre Form. Ein Kleiderbügel kann schwingen. Ein Hosenbein kann zusammenfallen oder sich verdrehen. Wenn zwei Roboter dasselbe Stück Stoff berühren, verändert die Bewegung jedes Roboters außerdem den Zustand, den der andere Roboter wahrnimmt.
Und echte Hausarbeit besteht nur selten aus einer einzelnen isolierten Handlung.
Ein nützlicher Roboter muss möglicherweise von einem Kühlschrank zu einer Arbeitsplatte, dann in ein Wohnzimmer und anschließend in ein Schlafzimmer gehen – ohne zwischen den einzelnen Abschnitten manuell zurückgesetzt zu werden.
Genau dieses Problem will Westlake Robotics mit WR1, dem allgemeinen humanoiden „Gehirn“ des Unternehmens, adressieren.
In einer neuen, vom Unternehmen bereitgestellten Demonstration bearbeiten humanoide Roboter mit WR1 verformbare Kleidung, arbeiten beim Falten einer Hose zusammen und bewältigen eine längere Haushaltssequenz, die Küche, Wohnzimmer und Schlafzimmer umfasst.
Das Unternehmen beschreibt WR1 als ein koordiniertes, doppelt vortrainiertes System aus „großem Gehirn + kleinem Gehirn“. Auf der höheren Ebene übernehmen ein Vision-Language-Action-Modell und ein Weltmodell das Aufgabenverständnis und die Aktionsgenerierung. Auf der niedrigeren Ebene verfolgt GAE – General Action Expert – die Ganzkörperbewegung und stabilisiert die Ausführung.
Die Demonstrationen sind technisch interessant, doch einige der stärksten Aussagen der ursprünglichen Berichterstattung sollten mit Vorsicht betrachtet werden.
Westlake Robotics bezeichnet die geschickte Demonstration zum Falten einer Hose als Weltpremiere und argumentiert, dass WR1 bei dieser Art von Aufgabe mit flexiblen Objekten Figure’s Helix übertreffe. Diese Aussagen wurden nicht unabhängig benchmarkgetestet. Figure hat bereits autonomes Falten von Handtüchern, kooperative Schlafzimmerarbeiten mit zwei Humanoiden an verformbarer Bettwäsche sowie Haushaltsbewertungen von Helix 2.5 in 30 unbekannten Wohnungen veröffentlicht.
Die vertretbare Schlussfolgerung lautet daher nicht, dass WR1 Figure eindeutig „besiegt“ hat.
Vielmehr hat Westlake Robotics eine neue Kombination aus Ganzkörperfortbewegung, geschickter Manipulation flexibler Objekte, Kooperation mehrerer Roboter und lang andauernder Haushaltsausführung in einer einzigen öffentlichen Demonstration gezeigt.
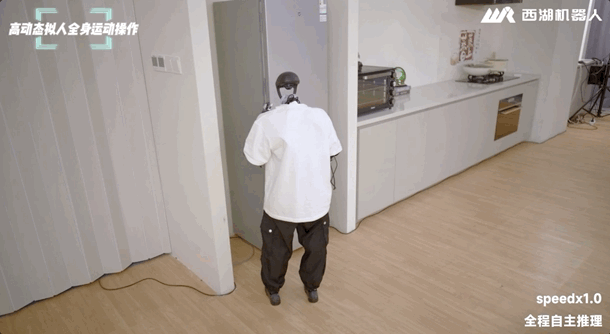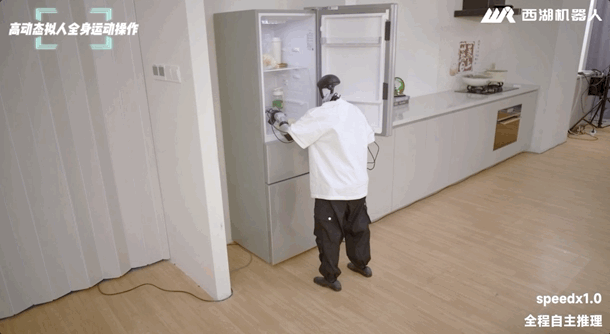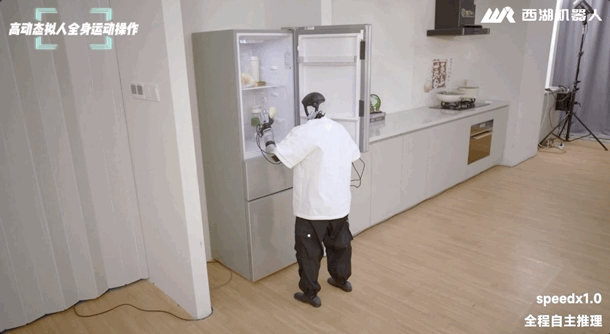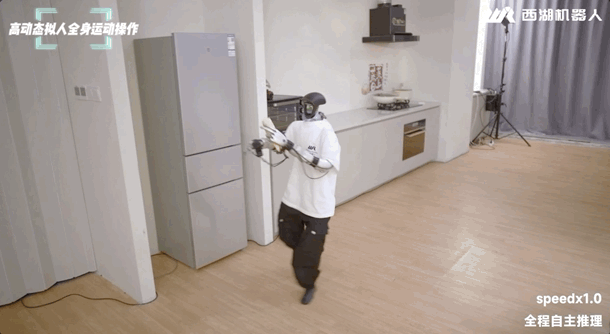
Der erste Teil der Demonstration konzentriert sich auf Kleidung.
Das ist eine wichtige Wahl, weil verformbare Objekte Schwächen offenlegen, die sich in Demonstrationen mit starren Objekten leicht verbergen lassen.
Eine Tasse hat eine stabile Form.
Eine Schachtel besitzt vorhersehbare Kanten.
Eine Hose nicht.
In der Demonstration nimmt ein von WR1 gesteuerter humanoider Roboter eine Hose von einem Kleiderständer.
Während sich der Ständer bewegt, verändern benachbarte T-Shirts ihre Position.
Der Roboter beobachtet die Szene weiter und passt seine Bewegung an, anstatt davon auszugehen, dass die Gegenstände an ihrem ursprünglichen Platz bleiben.
Anschließend legt er die Hose auf menschenähnliche Weise über seinen Arm, anstatt sie wie einen starren Gegenstand zu behandeln.
Das ist relevant, weil die Manipulation flexibler Objekte voraussetzt, dass die Steuerung ihre Einschätzung des Objektzustands fortlaufend aktualisiert.
Der Roboter kann sich nicht auf eine einzige anfängliche Positionsschätzung verlassen.
Die Demonstration fügt anschließend eine weitere Schwierigkeitsebene hinzu.
Ein Roboter und ein weiterer Humanoid arbeiten gemeinsam an derselben Hose.
Die Sequenz umfasst:
Die Roboter müssen nicht nur auf die Verformung des Stoffes, sondern auch aufeinander reagieren.
Wenn ein Roboter den Stoff zieht oder neu positioniert, sieht der andere Roboter einen neuen Objektzustand.

Westlake Robotics beschreibt dies als die erste öffentliche Demonstration eines humanoiden Roboters, der mit geschickten Händen das vollständige Falten von Kleidung erledigt.
Das sollte als Aussage des Unternehmens verstanden werden, nicht als unabhängig bestätigter Branchenrekord.
Figure demonstrierte beispielsweise im August 2025 autonomes Falten von Handtüchern mit mehreren Fingern und Helix. Im Mai 2026 setzten zwei humanoide Roboter vom Typ Helix 02 gemeinsam ein Schlafzimmer zurück und arbeiteten dabei an einer verformbaren Bettdecke. Im September 2026 berichtete Figure über Zero-Shot-Ganzkörperleistungen beim Aufräumen, Handtuchfalten und Bettenmachen in 30 zuvor unbekannten Wohnungen.
Die Demonstrationen sind nicht direkt vergleichbar.
WR1s Sequenz zum Falten einer Hose unterscheidet sich von Figures Aufgaben mit Handtüchern und Bettwäsche. Gleichzeitig hat Figure breitere quantitative Ergebnisse zur Generalisierung veröffentlicht, die Westlake Robotics für diese WR1-Demonstration bislang nicht vorgelegt hat.
Die zweite Demonstration dreht sich weniger um geschicktes Falten und stärker um die Ausführung über einen langen Zeitraum.
Der humanoide Roboter:
Das Unternehmen gibt an, dass die Sequenz ohne manuelles Zurücksetzen oder eine neue, segmentierte Anweisung zwischen den Szenen kontinuierlich abläuft.
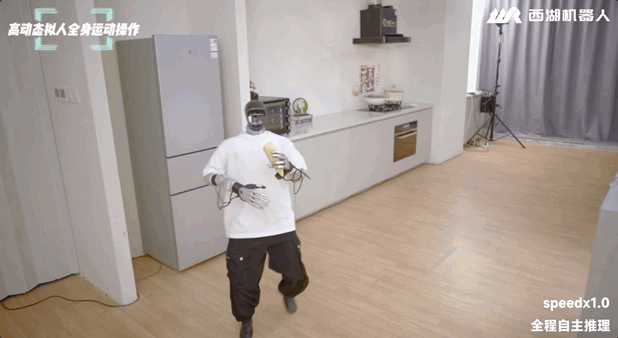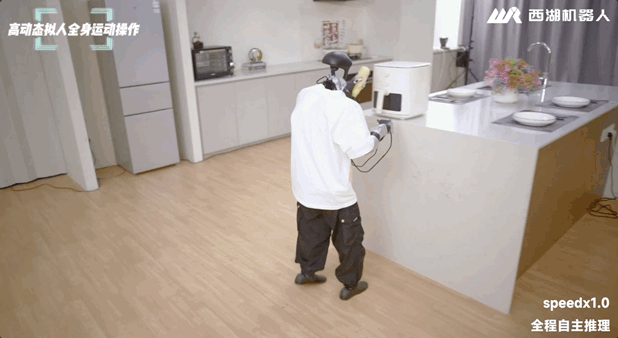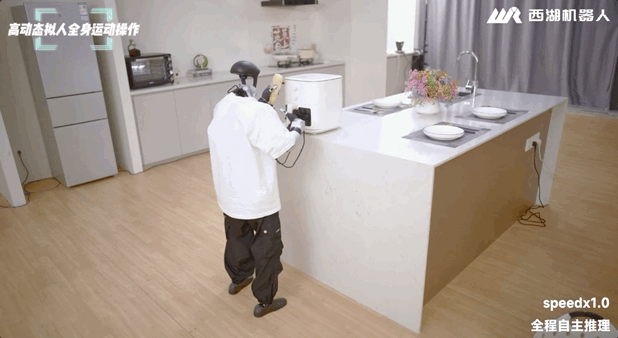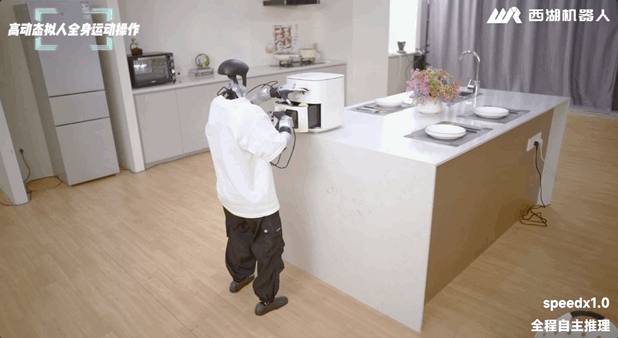
Das ist wichtig, weil die Zuverlässigkeit von Robotern bei lang andauernden Aufgaben multiplikativ abnimmt.
Wenn eine einzelne Stufe in 95 % der Fälle erfolgreich ist, kann eine Kette aus vielen unabhängigen Stufen trotzdem häufig scheitern.
Ein Roboter, der in einem fünf Sekunden langen Clip beeindruckend wirkt, muss eine mehrminütige Sequenz, in der sich Fehler summieren, noch lange nicht bewältigen können.
Die WR1-Demonstration soll daher mehr zeigen als eine einzelne Manipulationsfähigkeit: Kontinuität über wechselnde Orte, Objekte, Körperhaltungen und Höhen hinweg.
Westlake Robotics hat jedoch weder die Anzahl der Versuche noch die Interventionsrate oder die Erfolgsrate bei wiederholten Aufgaben für diese humanoide Sequenz veröffentlicht.
Das Video demonstriert eine Fähigkeit.
Es belegt noch keine Zuverlässigkeit auf Produktionsniveau.
Der ursprüngliche Artikel führt WR1s Leistung im Haushalt auf drei grundlegende Fähigkeiten zurück:
Diese Aufschlüsselung ist hilfreich.
Kleidung ist schwierig, weil sich ihr Zustand während der Manipulation verändert.
Der Roboter muss Folgendes bewältigen:
Eine fragile Policy kann scheitern, sobald der Stoff von der Trainingshaltung abweicht.
WR1 soll die Beobachtung während der Aufgabe fortsetzen und seine Aktionen anpassen, wenn sich das Objekt verändert.
In der öffentlichen Demonstration macht das System weiter, nachdem sich Bügel und Kleidung bewegen, anstatt die Abweichung als sofortigen Fehler zu behandeln.
Das ist die relevante Fähigkeit.
Das öffentlich zugängliche Material quantifiziert bislang nicht, wie breit sich dieses Verhalten auf unbekannte Kleidungsarten, Materialien, Größen oder Ausgangskonfigurationen verallgemeinern lässt.
Die zweite Fähigkeit ist zeitliche Kontinuität.
Haushaltsaufgaben zwingen den Roboter, ein Ziel beizubehalten, während sich zahlreiche Variablen auf niedriger Ebene verändern:
WR1s Demonstration wechselt zwischen Gehen, Öffnen, Tragen, Drehen, In-die-Hocke-Gehen, Sammeln und der Manipulation von Bettwäsche.
Eine solche Kontinuität ist schwierig, weil ein Modell möglicherweise vergisst, an welchem Teil der Aufgabe es sich befindet, nützlichen Bewegungskontext verliert oder eine neue Bewegung erzeugt, die nicht nahtlos an die vorherige anschließt.
Westlake Robotics gibt an, dass WR1 dieses Problem mit einer Überprüfung kurz- und langfristiger Bewegungszustände sowie einer Echtzeit-Verknüpfung von Aktionsabschnitten adressiert.
Das Modell erzeugt nicht jede zukünftige Bewegung als eine einzige gigantische Sequenz.
Stattdessen erzeugt es Aktionen in Abschnitten und behält dabei den Kontext der aktuellen Bewegung bei.
Der nächste Abschnitt kann vorbereitet werden, während der aktuelle Abschnitt noch ausgeführt wird.
Konzeptionell:
Aktuelle Bewegung
    ↓
Kurz- und langfristiger Bewegungskontext
    ↓
Nächsten Aktionsabschnitt erzeugen
    ↓
Verknüpfung vor dem Ende der aktuellen Bewegung
    ↓
Ohne harten Stopp fortfahren
Damit soll das Start-Stopp-Verhalten reduziert werden, das auftreten kann, wenn Planung und Ausführung schlecht synchronisiert sind.
Die dritte Fähigkeit ist die Ganzkörperkoordination.
Ein humanoider Roboter, der echte Arbeit verrichtet, sollte Gehen und Manipulation mit den Händen nicht als vollständig getrennte Phasen behandeln.
Menschen tun regelmäßig Folgendes:
WR1 soll Fortbewegung, Körperhaltung und Handmanipulation als Teil einer koordinierten Aktionssequenz erzeugen.
Die Haushaltsdemonstration hebt dies wiederholt hervor.
Der Roboter dreht sich, während er den Mais hält.
Er senkt seinen Körper, während er den Korb handhabt.
Er dreht sich, während er die Hose abstützt.
Der Punkt ist nicht nur, dass der Roboter gehen und seine Hände benutzen kann.
Vielmehr werden diese Aktionen rund um dasselbe Aufgabenziel erzeugt.
Das technische Zentrum des Systems ist die Aufgabenteilung zwischen dem übergeordneten WR1-„Gehirn“ und der untergeordneten GAE-Steuerung.
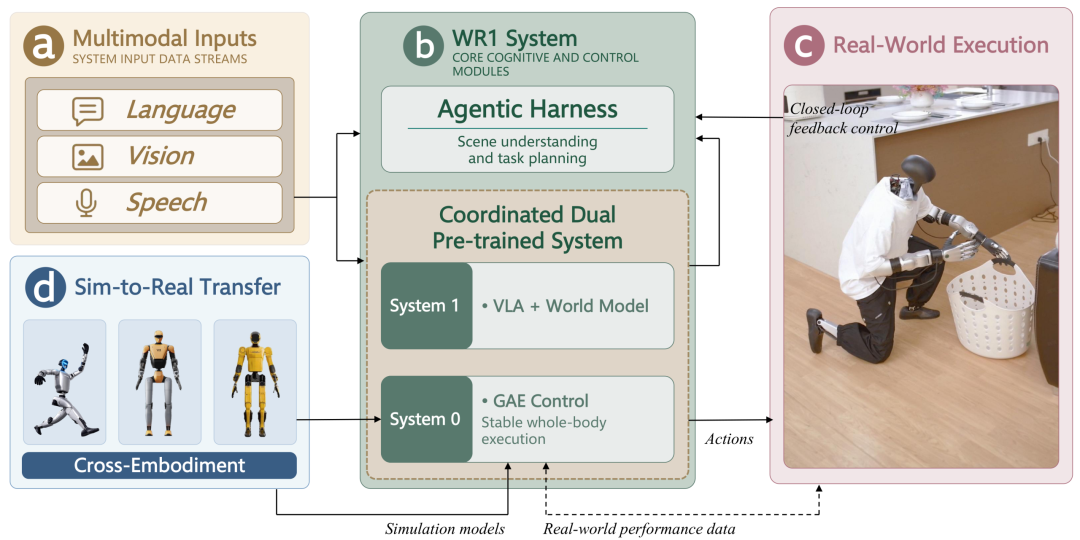
Das Architekturdiagramm des Unternehmens zeigt vier zentrale Bestandteile:
Das Diagramm umfasst:
Der Roboter nutzt außerdem seinen eigenen internen Zustand.
Gemeinsam liefern diese Eingaben den Kontext, der zum Verständnis von Szene und Aufgabe erforderlich ist.
Auf der kognitiven Ebene kombiniert WR1:
Vision-Language-Action-Modell
+
Weltmodell
Die VLA-Komponente überführt Wahrnehmungen und Anweisungen in Richtung von Aktionen.
Die Weltmodell-Komponente soll das System dabei unterstützen, Schlussfolgerungen darüber zu ziehen, wie sich die Umgebung verändert.
Westlake Robotics gibt an, dass diese Ebene eine vollständige Aktionssequenz erzeugt, die Folgendes umfassen kann:
Eine Aufgabenverwaltungsebene organisiert den übergeordneten Ablauf.
GAE übernimmt anschließend die Verfolgung der Ganzkörperbewegung und die Stabilität.
Dies ist ein Teil des WR1-Stacks, für den Westlake Robotics und die Westlake University eine technische Arbeit veröffentlicht haben.
Die Arbeit trägt den Titel:
„GAE: General Action Expert for Real-Time Humanoid Teleoperation“
Sie beschreibt GAE als einen allgemeinen Ganzkörpercontroller mit geringer Latenz, der anhand großer, heterogener Datensätze menschlicher Bewegungen trainiert wurde.
Das veröffentlichte GAE-System nutzt ein zweistufiges Trainingsdesign.
Eine Generator-Policy verfolgt Referenzbewegungen von Menschen in einer Simulation und wandelt unvollkommene Bewegungsdaten von Menschen in für einen humanoiden Roboter ausführbare Trajektorien um.
Eine Executor-Policy lernt anschließend, diese ausführbaren Trajektorien unter einer durch Curriculum Domain Randomization erzeugten Variabilität zu verfolgen.
Dies hilft dabei, die Lücke zwischen Simulation und realer Hardware zu überbrücken.
Die Arbeit demonstriert GAE auf den Plattformen Unitree G1 und Westlake O1.
GAE umfasst außerdem einen Mechanismus zur latenzbewussten Antizipation.
Bei der Teleoperation kann sich ein Roboter träge anfühlen, wenn er einem Bediener lediglich mit einer festen Verzögerung folgt.
GAE schätzt die Verzögerungssituation und passt seinen Verfolgungshorizont an, damit der Roboter die Latenz ausgleichen kann.
Westlake Robotics gibt an, dass ein ähnlicher, anpassbarer Vorausblickmechanismus innerhalb von WR1 verwendet wird, um die beabsichtigte Bewegung auf hoher Ebene mit der Ausführung durch die Hardware auf niedriger Ebene abzugleichen.
Das ist für die gleichmäßige Bewegung in der Haushaltsdemonstration relevant.
Wenn Aktionsgenerierung, Pufferung, Motorausführung und Rückmeldung nicht synchronisiert sind, kann die Ganzkörperbewegung sichtbar ruckeln.
Beschreibe deine Idee einmal, und We0 AI erstellt eine Showcase-Website, Seiten und ein CMS und hilft nach dem Launch bei Kunden und Traffic.
Eine komplette Projektgeneration zur kostenlosen Registrierung
Am besten geeignet, um einen vollständigen Generierungsablauf auszuprobieren und schnell einen ersten Projektentwurf zu sehen.
Der ursprüngliche Artikel beschreibt GAE als Ausführungsgrundlage für das autonome Haushaltsverhalten von WR1.
Das stimmt mit der Systembeschreibung des Unternehmens überein.
Die öffentlich zugänglichen Belege mit wissenschaftlichem Anspruch sollten jedoch sorgfältig getrennt betrachtet werden.
Die GAE-Arbeit validiert GAE hauptsächlich als Ganzkörper-Framework für die Teleoperation.
Ein menschlicher Bediener liefert Bewegungsreferenzen.
Der Controller lernt, diese Referenzen für humanoide Hardware ausführbar und stabil zu machen.
WR1 nutzt GAE innerhalb eines größeren autonomen Stacks anders: Das VLA-/Weltmodell-System auf hoher Ebene erzeugt das gewünschte Ganzkörperverhalten, während GAE als Ausführungsebene auf niedriger Ebene fungiert.
Also:
GAE-Arbeit:
Menschliche Bewegungseingabe
→ GAE
→ Ausführung durch den humanoiden Roboter
während die WR1-Haushaltsarchitektur eher folgender Struktur entspricht:
Sprache + visuelle Informationen + Roboterzustand
→ VLA + Weltmodell
→ Ganzkörper-Aktionssequenz
→ GAE
→ Ausführung durch den humanoiden Roboter
Diese Unterscheidung ist wichtig, weil Erfolg in der Teleoperation nicht automatisch eine autonome Aufgabenplanung beweist.
Die neue WR1-Demonstration liefert Belege für das integrierte System, während die GAE-Arbeit eine tiefere technische Validierung der Bewegungsteuerungskomponente bietet.
Westlake Robotics gibt an, dass eines der Designziele von WR1 darin besteht, die Lücke zwischen dem Sammeln von Demonstrationen und der autonomen Ausführung zu verringern.
GAE wird als Steuerungsgrundlage für Ganzkörperverhalten eingesetzt.
Das Unternehmen argumentiert, dass die Verwendung derselben grundlegenden Bewegungsfähigkeit bei Demonstration und Einsatz Abweichungen zwischen der Darstellung in den Trainingsdaten und dem, was der reale Roboter ausführen kann, reduziert.
Das ist eine verbreitete Herausforderung beim Lernen humanoider Roboter.
Menschliche Bewegungen können Verhaltensweisen enthalten, die:
Das zweistufige Design von GAE versucht ausdrücklich, umfangreiche Daten menschlicher Bewegungen zunächst in physikalisch ausführbare Robotertrajektorien umzuwandeln, bevor der einsetzbare Controller trainiert wird.
Damit ist GAE eine plausible Grundlage auf niedriger Ebene für eine autonome Policy auf höherer Ebene.
Der Ausgangsartikel vergleicht WR1 wiederholt mit Figures Helix.
Es gibt echte Überschneidungen, doch die öffentlich zugänglichen Belege stützen keinen einfachen Sieger.
Im August 2025 zeigte Figure, wie Helix autonom Handtücher mit mehreren Fingern faltet.
Figure hob Folgendes hervor:
Im Mai 2026 zeigte Figure zwei Humanoide vom Typ Helix 02 beim Zurücksetzen eines Schlafzimmers.
Die Roboter:
Figure gibt an, dass die beiden Roboter weder über einen expliziten Kanal zum Nachrichtenaustausch noch über einen gemeinsamen zentralen Planer verfügten; jeder Roboter leitete die Absicht des anderen aus visuellen Informationen ab.
Im September 2026 stellte Figure Helix 2.5 vor.
Figure gibt an, Folgendes bewertet zu haben:
Die Tests fanden in 30 zuvor unbekannten Wohnungen in der San Francisco Bay Area statt, ohne umgebungsspezifische Datensammlung oder Anpassung.
Laut Figure erhöhte eine Ablationsstudie den Zero-Shot-Erfolg für vollständige Aufgaben durch Index-Vortraining von 9 % auf 56 %.
Diese Ergebnisse stammen aus Unternehmensangaben und sind keine unabhängige Zertifizierung durch Dritte, aber sie sind quantitativ.
WR1s neue Demonstration hebt eine etwas andere Kombination hervor:
Das ist eine aussagekräftige Demonstration.
Ohne standardisierte Benchmarks, wiederholte Versuche, Erfolgsraten oder plattformübergreifende Bewertungen bleiben Aussagen wie „WR1 übertrifft Helix“ jedoch Marketinginterpretationen und sind keine etablierten technischen Ergebnisse.
Eine fairere Zusammenfassung lautet:
| Fähigkeit | Öffentliche WR1-Demonstration | Öffentlich zugängliche Belege zu Figure Helix |
|---|---|---|
| Autonome Manipulation flexibler Objekte | Ja | Ja |
| Wäschefalten mit mehreren Fingern | Das Unternehmen beansprucht eine Premiere beim vollständigen Falten einer Hose | Handtücher seit 2025 demonstriert |
| Kooperation zweier humanoider Roboter an verformbaren Objekten | Ja, Hosen | Ja, Bettwäsche und Schlafzimmer-Reset |
| Haushaltssequenz über mehrere Räume | Von Westlake Robotics demonstriert | Haushaltsverhalten in mehreren separaten Helix-Demonstrationen gezeigt |
| Quantitative Generalisierung auf unbekannte Wohnungen | Für diese WR1-Demonstration nicht veröffentlicht | Helix 2.5 berichtet über eine Zero-Shot-Bewertung in 30 Wohnungen |
| Veröffentlichtes Steuerungspapier auf niedriger Ebene | GAE-Arbeit | Figure veröffentlicht technische Darstellungen, aber keine vergleichbare GAE-Arbeit |
| Unabhängiger Benchmark durch Dritte | Noch nicht | Für die meisten Haushaltsdemonstrationen nicht etabliert |
Diese Tabelle ist keine Benchmark-Rangliste.
Sie fasst lediglich zusammen, was die jeweiligen Unternehmen öffentlich gezeigt haben.
Das flüssige Erscheinungsbild der WR1-Demonstration ist nicht nur kosmetischer Natur.
In der humanoiden Robotik deutet eine sichtbare Pause häufig auf eine tiefere Systemgrenze hin.
Beispielsweise:
Gehen
→ anhalten
→ stabilisieren
→ Manipulation planen
→ Arm bewegen
→ anhalten
→ Fortbewegung neu planen
Diese Architektur kann für isolierte Aufgaben funktionieren.
Bei längeren Haushaltsabläufen wirkt sie jedoch ungeschickt.
Das Design von WR1 versucht stattdessen, Planung und Ausführung zu überlappen.
Während ein Aktionsabschnitt läuft, bereitet das System den nächsten Abschnitt vor.
Die Historie der Bewegungszustände liefert Kontext für den Übergang.
Der Vorausblickmechanismus von GAE hilft dabei, die verbleibende Ausführungsverzögerung auszugleichen.
Das angestrebte Ergebnis lautet:
Wahrnehmen
→ erzeugen
→ ausführen
     ↘
      nächsten Abschnitt erzeugen
       ↘
        nahtlos verbinden
Der Wert besteht nicht einfach darin, dass sich der Roboter „schneller“ bewegt.
Ziel ist es, Unterbrechungen zu reduzieren, die eine lange Aktionskette instabil machen.
Der letzte Abschnitt des ursprünglichen Artikels wechselt von der Demonstration zu Westlake Robotics selbst.
Westlake Robotics Technology (Hangzhou) Co., Ltd. wurde 2021 von einem von Donglin Wang geleiteten Team an der Westlake University gegründet.
Die Westlake University bezeichnet das Unternehmen als ihr erstes hochwertiges Kommerzialisierungsprojekt im Bereich künstliche Intelligenz und Robotik.
Die aktuelle Strategie des Unternehmens ist vertikal integriert:
Allgemeines kognitives Gehirn
+
Ganzkörpercontroller für humanoide Roboter
+
Selbst entwickelte Roboterhardware
Die Website des Unternehmens präsentiert WR1 und GAE als Kerntechnologien dieses Stacks.
Wang ist fest angestellter Professor an der Westlake University sowie Gründer und Direktor des Machine Intelligence Laboratory.
Die Westlake University gibt an, dass seine Forschung sich auf Reinforcement Learning, Roboterlernen, verkörperte Intelligenz und allgemeine Verhaltensintelligenz konzentriert.
Westlake Robotics führt Yue Zhang als Mitgründer und leitenden Wissenschaftler auf.
Er ist fest angestellter Professor an der Westlake University und NLP-Forscher.
Diese Kombination spiegelt die technische Ausrichtung des Unternehmens wider: Sprache und multimodales Schlussfolgern auf hoher Ebene, kombiniert mit Reinforcement Learning und Ganzkörpersteuerung von Robotern auf der physischen Ebene.
Die neue Demonstration ist überzeugend, aber humanoide Haushaltsroboter benötigen mehr als ein gutes Video.
Mehrere Fragen bleiben offen.
Wie oft kann der Roboter dieselbe vollständige Sequenz ohne Eingriff bewältigen?
Funktioniert derselbe WR1-Checkpoint in Wohnungen mit anderen Grundrissen, Möbeln, Lichtverhältnissen und Objektplatzierungen?
Kann er Hemden, Jacken, Kleider, dicke Stoffe, rutschige Materialien und beliebig zerknitterte Gegenstände falten?
Was geschieht nach einem fehlgeschlagenen Greifversuch, einem fallengelassenen Gegenstand, einem verhedderten Hosenbein, einem blockierten Weg oder einem verrückten Möbelstück?
Welche Teile der Demonstration sind vollständig autonom und welche verwenden manuell konfigurierte Aufgabengrenzen, eine vorbereitete Szene oder festgelegte Anfangsbedingungen?
Kann der Roboter Haushaltsarbeit mit einer Geschwindigkeit ausführen, die außerhalb einer Forschungsdemonstration sinnvoll ist?
Wie geht das System in einem echten Zuhause mit Menschen, Haustieren, zerbrechlichen Gegenständen und unerwarteten Kontakten um?
GAE hat Ergebnisse zur Übertragung zwischen verschiedenen Verkörperungen veröffentlicht. Doch wie leicht lässt sich das vollständige WR1-Gehirn auf unterschiedliche humanoide Körper und Handdesigns übertragen?
Diese Fragen entwerten die Demonstration nicht.
Sie definieren die nächste Evaluierungsstufe.
Die humanoide Robotikbranche hat jahrelang isolierte Einzelkomponenten demonstriert:
Der schwierigere Schritt besteht darin, diese Komponenten in einen einzigen kontinuierlichen physischen Arbeitsablauf zu überführen.
WR1 ist interessant, weil es ausdrücklich auf diesen Übergang ausgerichtet ist.
Das Modell auf hoher Ebene ist dafür verantwortlich, koordinierte Ganzkörperaktionen zu verstehen und zu erzeugen.
Der GAE-Controller auf niedriger Ebene ist dafür verantwortlich, diese Aktionen in stabile Bewegungen umzuwandeln.
Die Kontinuität der Aktionsabschnitte verbindet die zeitliche Abfolge.
Das Gedächtnis der Bewegungszustände erhält den Kontext.
Die Haushaltsdemonstration testet anschließend die gesamte Kette an einem Ort.
Das ist eine sinnvollere Richtung, als ausschließlich isolierte Vorführbewegungen zu optimieren.
WR1 ist das allgemeine verkörperte „Gehirn“ von Westlake Robotics für humanoide Roboter. Das Unternehmen gibt an, dass es ein Vision-Language-Action-Modell, ein Weltmodell, Aufgabenverwaltung, Kontext der Bewegungszustände, Aktionsabschnitte und den GAE-Ganzkörpercontroller kombiniert.
GAE steht für General Action Expert. Es handelt sich um das Ganzkörper-Bewegungsframework von Westlake Robotics und der Westlake University für humanoide Roboter. Es wurde anhand umfangreicher Daten menschlicher Bewegungen mit einem zweistufigen Generator-/Executor-Design und latenzabhängiger Antizipation trainiert.
Westlake Robotics beschreibt die neuen WR1-Haushaltsdemonstrationen als autonom. Das Unternehmen hat jedoch noch keine vollständige technische Arbeit zum WR1-Haushaltssystem mit detaillierten Interventionsraten, Versuchszahlen und Bewertungsprotokollen veröffentlicht.
Die Antwort hängt von der genauen Definition ab. Figure demonstrierte 2025 autonomes Falten von Handtüchern mit mehreren Fingern, während Westlake Robotics behauptet, dass die WR1-Demonstration der erste öffentliche Fall eines humanoiden Roboters sei, der mit geschickten Händen eine Hose vollständig faltet. Die Aussage zur „Weltpremiere“ wurde nicht unabhängig überprüft.
Dafür gibt es keinen standardisierten öffentlichen Benchmark. WR1 demonstriert anspruchsvolle Hosenhandhabung, die Kooperation mehrerer Roboter und eine kontinuierliche Haushaltsaufgabenkette. Figure verfügt seinerseits über Ergebnisse zum Wäschefalten, zur kooperativen Schlafzimmerarbeit und zur Zero-Shot-Generalisierung in 30 Wohnungen.
Die Demonstration von Westlake Robotics zeigt eine kontinuierliche Sequenz, die von der Interaktion mit einem Kühlschrank über eine Heißluftfritteuse und das Einsammeln von Spielzeug bis zur Arbeit an Bettwäsche reicht. Das Unternehmen gibt an, weder ein manuelles Zurücksetzen vorgenommen noch zwischen den Stufen separate Anweisungen erteilt zu haben.
Nein. Die veröffentlichte GAE-Arbeit bewertet hauptsächlich die Echtzeit-Ganzkörperteleoperation. In der WR1-Architektur fungiert GAE als Bewegungsteuerungsebene auf niedriger Ebene unter einem separaten VLA-/Weltmodell-System, das die übergeordnete Aufgaben- und Aktionsgenerierung übernimmt.
Das für diesen Artikel geprüfte öffentliche Material zeigt WR1 nicht als Open-Source-Modellrelease. GAE verfügt über eine öffentliche Forschungsarbeit und eine Projektseite, während das zentrale WR1-Produkt von Westlake Robotics weiterhin eine Unternehmenstechnologie ist.
Die WR1-Demonstration von Westlake Robotics verbindet mehrere Probleme, die normalerweise getrennt gezeigt werden: Fortbewegung, Ganzkörperhaltung, geschickte Manipulation, die Handhabung flexibler Objekte, Kooperation mehrerer Roboter und die lang andauernde Ausführung von Haushaltsaufgaben.
Die Architektur teilt die Arbeit zwischen einem VLA-/Weltmodell-„Gehirn“ auf hoher Ebene und dem GAE-Ganzkörpercontroller auf. Kontext der Bewegungszustände, Aktionsabschnitte und Verzögerungskompensation sollen den Roboter in Bewegung halten, ohne auf das Stopp-Zurücksetzen-Neuplanen-Muster zurückzufallen, das längere Aufgaben häufig unterbricht.
Die Demonstration ist bedeutsam, doch die weitreichendsten Vergleichsaussagen sollten vorläufig bleiben. WR1 hat bislang keine wiederholte, standardisierte Bewertung veröffentlicht, die eine Überlegenheit gegenüber Figure Helix oder anderen führenden humanoiden Systemen belegen würde.
Der eigentliche Fortschritt besteht in dem Versuch, Denken, Gehen, Körperhaltung und Handmanipulation in eine kontinuierliche Steuerungskette zu integrieren – nicht lediglich in einer weiteren isolierten Haushaltsfähigkeit.
Starte mit einem Satz und erhalte in wenigen Minuten eine vollständige Website.



